Cosa fa esattamente il modello
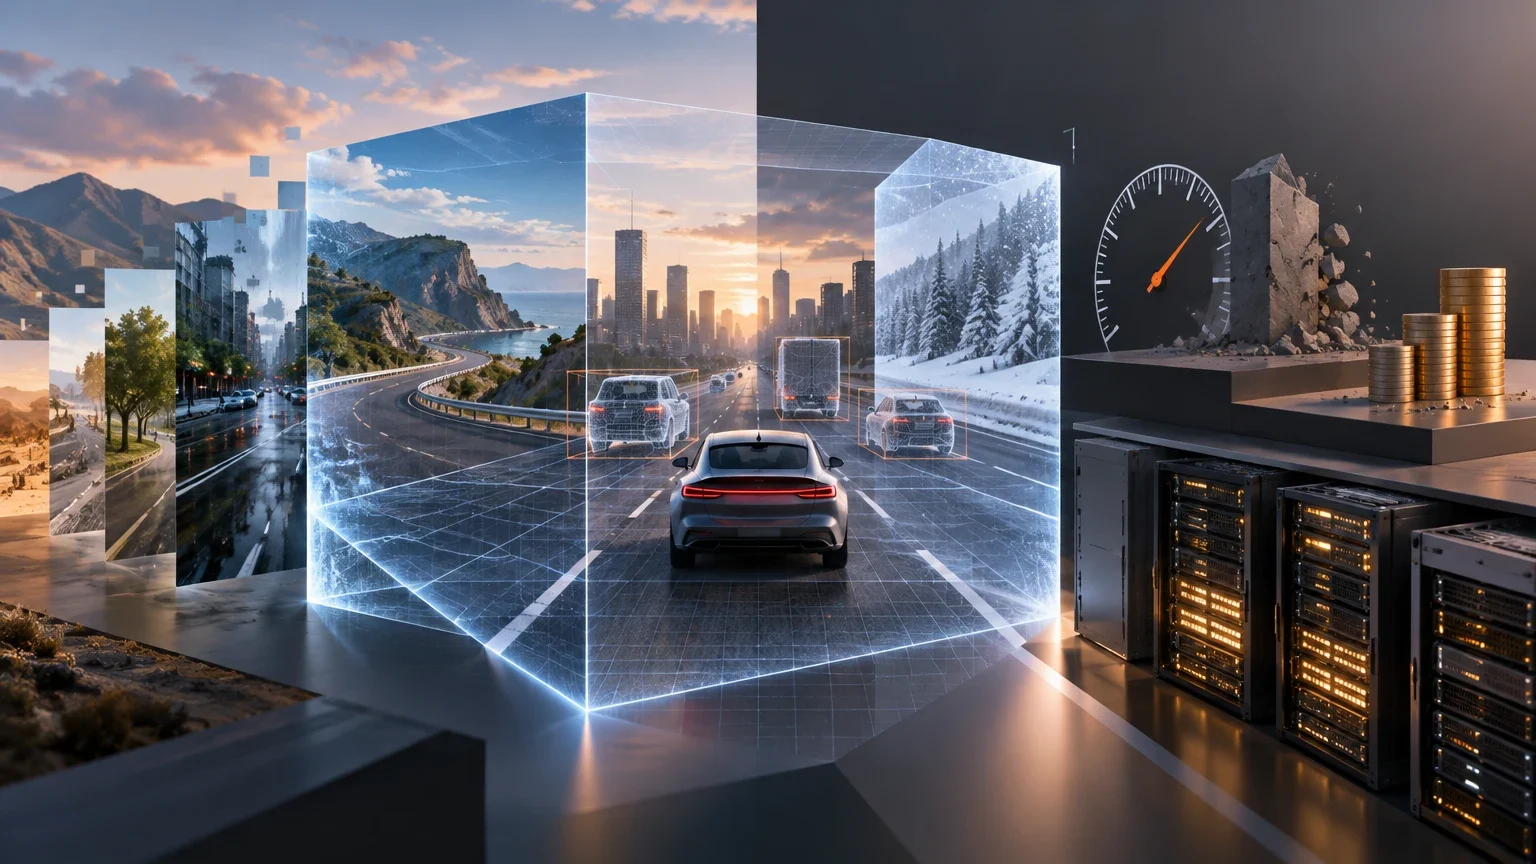
Cosmos3-Nano-Sim-Auto è una variante specifica della famiglia Cosmos3 di NVIDIA, pubblicata il 20 ottobre 2026. A differenza del modello base Cosmos3-Nano, che è un generatore bidirezionale, Sim-Auto è una versione distillata causale progettata per la simulazione in loop chiuso. Ciò significa che il modello può elaborare l'input in modo sequenziale e generare la successiva osservazione del mondo in tempo reale o quasi, una capacità critica per valutare le politiche di guida autonoma.
Il modello opera come un simulatore di mondo fisico per veicoli autonomi. Accetta come input testo descrittivo, controlli World Scenario Map (WSM) che definiscono la struttura della scena (segnali, corsie, oggetti) e, opzionalmente, dati LiDAR. Come output, genera video sincronizzati di fino a 11 telecamere (inclusi obiettivi standard e fisheye) e osservazioni LiDAR corrispondenti. Questa sincronizzazione multisensore è il suo principale differenziatore rispetto ai generatori di video convenzionali.
La distinzione tra un generatore bidirezionale e una variante causale distillata non è meramente architettonica, ma definisce il paradigma operativo del modello. Nel caso di Sim-Auto, la natura causale implica che il modello non ha accesso all'intera sequenza temporale futura durante la generazione, ma deve predire ogni singolo fotogramma basandosi esclusivamente sullo stato attuale e sulla storia passata. Questo vincolo è fondamentale per la simulazione in loop chiuso, poiché replica la condizione in cui un veicolo autonomo percepisce il mondo solo attraverso i sensori in tempo reale, senza poter 'rivedere' o correggere retroattivamente le osservazioni precedenti. La distillazione da un modello bidirezionale di riferimento permette di mantenere una qualità generativa elevata pur rispettando questa restrizione di causalità, rendendo il modello adatto a contesti dove la latenza di risposta e la coerenza causale sono parametri critici per la validazione delle politiche di guida.
Confronto delle varianti Cosmos3 Nano
Differenze chiave tra la variante base, quella di trasferimento e quella di simulazione causale.
| Caratteristica | Cosmos3-Nano (Base) | Cosmos3-Nano-Transfer-Auto | Cosmos3-Nano-Sim-Auto |
|---|---|---|---|
| Architettura | Bidirezionale | Bidirezionale | Causale (distillata) |
| Uso principale | Generazione generale | Dati sintetici in batch | Simulazione in loop chiuso |
| Output LiDAR | Non nativo | Sì | Sì |
| Capacità di controllo | Limitata | Statica | Dinamica (loop) |
Capacità ed esempi per task
La capacità centrale di Sim-Auto è la generazione di scenari di guida coerenti temporalmente. A differenza dei modelli di video creativo che privilegiano l'estetica, questo modello privilegia la plausibilità fisica e la consistenza geometrica tra le telecamere. Ad esempio, se si definisce uno scenario con un pedone che attraversa la strada, il modello deve mantenere la posizione del pedone coerente in tutte le viste della telecamera e nella nuvola di punti LiDAR per l'intera sequenza.
Un caso d'uso pratico è la valutazione delle politiche di guida in condizioni avverse. Un team può generare migliaia di varianti dello stesso scenario (cambiamento di illuminazione, pioggia, nebbia) mantenendo costante la struttura della scena tramite i controlli WSM. Questo consente di testare la robustezza del modello di percezione del veicolo senza la necessità di guidare in condizioni pericolose reali.
La coerenza geometrica tra le diverse viste della telecamera e la nuvola di punti LiDAR rappresenta una sfida tecnica complessa che Sim-Auto affronta attraverso l'uso dei controlli World Scenario Map (WSM). Questi controlli agiscono come un vincolo strutturale che guida il processo generativo, assicurando che gli oggetti virtuali mantengano la loro posizione spaziale relativa in tutti i sensori simultaneamente. Senza tale vincolo, un generatore di video convenzionale potrebbe produrre immagini fotorealistiche ma geometricamente incoerenti, dove un veicolo appare in una posizione nella vista frontale e in un'altra nella vista laterale o nel LiDAR. La capacità di Sim-Auto di rispettare questi vincoli dinamici durante la simulazione in loop chiuso significa che la struttura della scena non è statica, ma si evolve in risposta alle azioni del veicolo, mantenendo al contempo la consistenza fisica e spaziale necessaria per testare algoritmi di percezione che si affidano alla fusione di dati multisensoriali.
Benchmark e metodologia pubblicata
NVIDIA ha pubblicato metriche di qualità per Sim-Auto nella sua scheda tecnica su Hugging Face. È cruciale distinguere queste metriche da quelle della variante Transfer-Auto, poiché utilizzano configurazioni di inferenza diverse (Sim-Auto usa guidance 1, mentre Transfer-Auto usa guidance 3). Inoltre, i prompt di valutazione possono variare, il che rende difficile il confronto diretto senza normalizzare le condizioni.
Le metriche principali sono FID (Fréchet Inception Distance) per la qualità dell'immagine e FVD (Fréchet Video Distance) per la coerenza temporale. Valori più bassi indicano una migliore qualità. Secondo la documentazione ufficiale, Sim-Auto raggiunge un FID di 48,6 nella generazione da testo a video (T2V) e 33,6 da immagine a video (I2V). Questi numeri sono promettenti per la simulazione, ma devono essere interpretati con cautela: una buona metrica di qualità visiva non garantisce l'accuratezza fisica delle interazioni del traffico.
L'interpretazione delle metriche FID e FVD nel contesto della simulazione autonoma richiede una comprensione delle loro limitazioni intrinseche. Sebbene un FID basso indichi che la distribuzione delle immagini generate è statisticamente simile a quella dei dati reali, non misura direttamente la correttezza delle interazioni fisiche o la logica del traffico. Allo stesso modo, il FVD valuta la coerenza temporale, ma non garantisce che gli oggetti si muovano secondo le leggi della fisica newtoniana. Pertanto, i valori pubblicati da NVIDIA devono essere letti come indicatori di qualità visiva e temporale, non come certificati di accuratezza fisica. Questo è particolarmente rilevante quando si confrontano configurazioni con diversi livelli di guidance, poiché un valore di guidance più alto può migliorare la fedeltà al prompt a scapito della diversità o della coerenza causale, rendendo i benchmark non direttamente comparabili senza una normalizzazione rigorosa delle condizioni di inferenza.
Metriche di qualità pubblicate da NVIDIA
Risultati di Cosmos3-Nano-Sim-Auto nel set di valutazione della guida. Più basso è meglio per FID e FVD.
| Task | Configurazione | FID (↓) | FVD-I3D (↓) |
|---|---|---|---|
| Testo a Video (T2V) | Guidance 1 | 48,6 | 480 |
| Immagine a Video (I2V) | Guidance 1 | 33,6 | 325 |
Prezzo e requisiti di deployment
Cosmos3-Nano-Sim-Auto è un modello da 16B parametri disponibile sotto la licenza OpenMDW 1.1, che consente l'uso commerciale. Non esiste un'API gestita da NVIDIA con tariffa a token per questa variante specifica; il deployment richiede infrastruttura propria. Ciò significa che il costo non è un abbonamento, ma il costo della computazione (GPU) e dell'ingegneria necessaria per mantenere il servizio.
In termini di hardware, il modello richiede GPU di fascia alta. Basandosi sull'architettura della famiglia Nano, si consiglia hardware con almeno 80GB di VRAM (come H100 o RTX PRO 6000) per eseguire simultaneamente le torri di ragionamento e generazione. Le prestazioni di inferenza variano in base alla risoluzione e al numero di telecamere. Per 720p con più viste, il tempo di generazione può essere significativo, rendendo il costo orario della GPU il fattore economico dominante.
L'assenza di un'API gestita con tariffazione a token sposta l'onere economico e tecnico interamente sull'utente finale, trasformando il costo del modello in una funzione della propria infrastruttura computazionale. Questo modello da 16B parametri, pur essendo una variante 'Nano' della famiglia Cosmos3, richiede risorse significative per l'inferenza, specialmente quando si gestiscono più flussi di telecamere e dati LiDAR simultaneamente. La necessità di GPU con almeno 80GB di VRAM, come H100 o RTX PRO 6000, riflette la complessità computazionale delle torri di ragionamento e generazione che operano in parallelo. Di conseguenza, la pianificazione dei costi non si basa su un prezzo per immagine o per secondo di video, ma sul costo orario dell'hardware e sull'efficienza del batch processing, rendendo essenziale ottimizzare la pipeline di inferenza per massimizzare l'utilizzo delle risorse e ridurre il tempo di generazione per scenario.
Processo di deployment stimato
Passaggi chiave per integrare Sim-Auto in una pipeline di valutazione.
- 01Provisionare GPU con 80GB+ VRAM (H100, B200 o equivalente).
- 02Scaricare i pesi da Hugging Face accettando la licenza OpenMDW 1.1.
- 03Configurare l'ambiente con vLLM-Omni o il framework Cosmos di NVIDIA.
- 04Preparare i controlli WSM e LiDAR per gli scenari di test.
- 05Eseguire l'inferenza e validare la sincronizzazione temporale degli output.
Limitazioni, sicurezza e alternative
La limitazione più critica è che il modello non è un simulatore di fisica esatta. Approssima le leggi fisiche, ma può produrre errori nella permanenza degli oggetti, nelle collisioni o nella dinamica dei fluidi. Pertanto, non deve essere usato come unica fonte di verità per certificare la sicurezza di un veicolo autonomo. Deve essere integrato con simulatori di fisica tradizionali (come Isaac Sim o Genesis) per la validazione di alto livello.
Per quanto riguarda la sicurezza, NVIDIA applica filtri di contenuto e watermark SynthID sugli output visivi. Tuttavia, gli array numerici di azione non hanno watermark visivo. Le alternative includono l'uso della variante Transfer-Auto per la generazione in batch (più veloce per i dati sintetici su larga scala ma senza loop chiuso) o l'uso di simulatori di fisica puri se l'accuratezza geometrica è più importante della fedeltà fotorealistica.
La distinzione tra la fedeltà fotorealistica e l'accuratezza fisica è centrale nella valutazione delle limitazioni di Sim-Auto. Il modello è progettato per generare osservazioni sensoriali plausibili, ma non è un motore di fisica deterministico. Questo significa che può produrre artefatti come la scomparsa di oggetti, collisioni non fisiche o comportamenti di fluidi irrealistici, specialmente in scenari complessi o a lungo termine. Per questo motivo, l'integrazione con simulatori di fisica tradizionali come Isaac Sim o Genesis non è opzionale, ma necessaria per qualsiasi applicazione che richieda una validazione rigorosa della sicurezza. L'uso di filtri di contenuto e watermark SynthID sugli output visivi aggiunge un ulteriore livello di sicurezza, ma non elimina la necessità di una validazione indipendente, poiché gli errori fisici non sono sempre visibili a occhio nudo o rilevabili tramite watermark, richiedendo analisi approfondite dei dati numerici e delle traiettorie generate.
Criteri pratici di scelta
La decisione di usare Sim-Auto dipende da se la necessità sia simulare in tempo reale o generare dati in batch. Se l'obiettivo è valutare una politica di guida che reagisce a ciò che vede, Sim-Auto è l'opzione corretta grazie alla sua natura causale. Se l'obiettivo è semplicemente generare migliaia di clip video per addestrare un modello di percezione, la variante Transfer-Auto potrebbe essere più efficiente in termini di costo e velocità, sebbene manchi la capacità di loop chiuso.
Si consiglia di valutare prima con risoluzioni basse (480p) e un numero ridotto di telecamere per validare la pipeline prima di scalare a 720p e 11 telecamere. Il costo dell'infrastruttura scala linearmente con la complessità della scena, quindi una pianificazione accurata dell'hardware è essenziale per mantenere la fattibilità economica del progetto.
La scelta tra Sim-Auto e Transfer-Auto non è solo una questione di capacità, ma di efficienza operativa e costi a lungo termine. Mentre Sim-Auto offre la flessibilità della simulazione in loop chiuso, necessaria per testare politiche di guida reattive, Transfer-Auto è ottimizzato per la generazione massiva di dati sintetici in batch, dove la velocità e il costo per unità sono fattori dominanti. La raccomandazione di iniziare con risoluzioni basse e un numero ridotto di telecamere non è solo una strategia di validazione tecnica, ma anche una leva economica per ridurre il carico computazionale iniziale. Poiché il costo dell'infrastruttura scala linearmente con la complessità della scena, una pianificazione accurata che bilanci la qualità dei dati generati con il budget disponibile è essenziale per garantire la fattibilità economica del progetto, specialmente quando si passa da prototipi a pipeline di produzione su larga scala.
Tabella di decisione: Quale variante usare?
Guida rapida per selezionare la variante appropriata in base al caso d'uso.
| Caso d'uso | Raccomandazione | Motivo |
|---|---|---|
| Valutazione della politica in loop chiuso | Sim-Auto | Capacità causale per rispondere alle azioni in tempo reale. |
| Generazione massiva di dati sintetici | Transfer-Auto | Generazione bidirezionale più efficiente per batch grandi. |
| Simulazione di fisica esatta | Simulatore tradizionale (Isaac/Genesis) | Precisione fisica superiore all'approssimazione generativa. |
Continua a esplorare
Fonti consultate
Correzioni e trasparenza
Se trovi un dato errato o non aggiornato, inviaci la pagina e la fonte da verificare.
Proponi una correzione