Ce que fait exactement le modèle
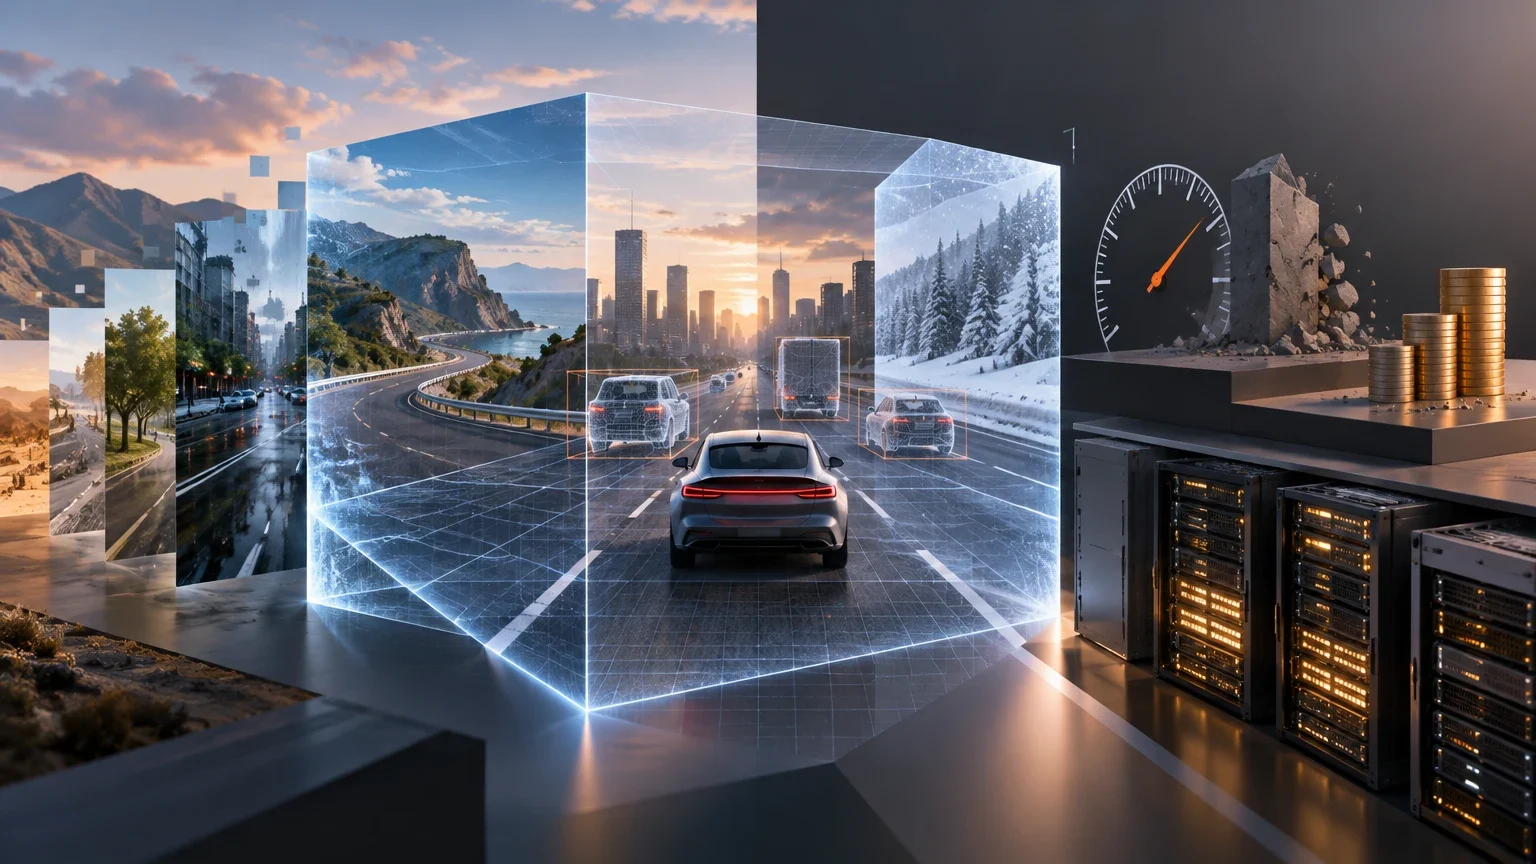
Cosmos3-Nano-Sim-Auto est une variante spécifique de la famille Cosmos3 de NVIDIA, publiée le 20 octobre 2026. Contrairement au modèle de base Cosmos3-Nano, qui est un générateur bidirectionnel, Sim-Auto est une version distillée causale conçue pour la simulation en boucle fermée. Cela signifie que le modèle peut traiter les entrées de manière séquentielle et générer l'observation suivante du monde en temps réel ou quasi temps réel, une capacité critique pour évaluer les politiques de conduite autonome.
Le modèle agit comme un simulateur de monde physique pour les véhicules autonomes. Il accepte en entrée une description textuelle, des contrôles de World Scenario Map (WSM) qui définissent la structure de la scène (panneaux, couloirs, objets) et, optionnellement, des données LiDAR. En sortie, il génère des vidéos synchronisées de jusqu'à 11 caméras (y compris des objectifs standard et fisheye) et des observations LiDAR correspondantes. Cette synchronisation multi-capteurs est son principal différenciateur par rapport aux générateurs de vidéo conventionnels.
La nature causale de cette variante implique une séquence de traitement où chaque nouvelle observation est conditionnée par l'état précédent et les actions appliquées, contrairement à la génération bidirectionnelle qui traite la séquence entière simultanément. Cette architecture permet au modèle de réagir dynamiquement aux modifications de l'environnement simulé, ce qui est indispensable pour tester des politiques de conduite qui doivent s'adapter en continu aux événements imprévus. La distillation causale à partir de la variante de transfert garantit que la capacité de simulation en boucle fermée est préservée tout en optimisant la latence d'inférence pour un usage quasi temps réel.
L'intégration des données LiDAR comme entrée optionnelle renforce la cohérence géométrique de la scène générée. En fournissant une structure 3D précise de l'environnement, le modèle peut ancrer les objets virtuels dans un espace physique cohérent, réduisant ainsi les déviations spatiales au fil du temps. Cette approche hybride, combinant des descriptions textuelles, des contrôles structurels WSM et des données de capteurs, permet de créer des scénarios de test hautement réalistes qui reflètent fidèlement les conditions de conduite réelles, y compris les occlusions et les variations de profondeur.
Comparatif des variantes Cosmos3 Nano
Différences clés entre la variante de base, la variante de transfert et la variante de simulation causale.
| Caractéristique | Cosmos3-Nano (Base) | Cosmos3-Nano-Transfer-Auto | Cosmos3-Nano-Sim-Auto |
|---|---|---|---|
| Architecture | Bidirectionnelle | Bidirectionnelle | Causale (distillée) |
| Usage principal | Génération générale | Données synthétiques par lots | Simulation en boucle fermée |
| Sortie LiDAR | Non native | Oui | Oui |
| Capacité de contrôle | Limitée | Statique | Dynamique (boucle) |
Capacités et exemples par tâche
La capacité centrale de Sim-Auto est la génération de scénarios de conduite cohérents dans le temps. Contrairement aux modèles de vidéo créative qui privilégient l'esthétique, ce modèle privilégie la plausibilité physique et la cohérence géométrique entre les caméras. Par exemple, si un scénario définit un piéton traversant la rue, le modèle doit maintenir la position du piéton cohérente dans toutes les vues de caméra et dans le nuage de points LiDAR tout au long de la séquence.
Un cas d'usage pratique est l'évaluation des politiques de conduite dans des conditions défavorables. Une équipe peut générer des milliers de variations d'un même scénario (changement d'éclairage, pluie, brouillard) en maintenant la structure de la scène constante via les contrôles WSM. Cela permet de tester la robustesse du modèle de perception du véhicule sans avoir à conduire dans des conditions réellement dangereuses.
La cohérence temporelle est un défi majeur dans la génération de vidéos de conduite, car les erreurs s'accumulent rapidement sur de longues séquences. Sim-Auto aborde ce problème en priorisant la stabilité des objets et la continuité des mouvements, ce qui est crucial pour évaluer la fiabilité des systèmes de perception sur la durée. Par exemple, la trajectoire d'un véhicule ou d'un piéton doit rester lisse et prévisible, sans sauts ou disparitions soudaines, afin que les algorithmes de suivi du véhicule autonome puissent fonctionner correctement. Cette stabilité est mesurée par la capacité du modèle à maintenir les relations spatiales entre les objets sur de multiples images consécutives.
La génération de variations de conditions météorologiques et d'éclairage permet de stresser les modèles de perception sans risque physique. En modifiant les paramètres d'ambiance tout en conservant la structure de la scène via les contrôles WSM, les équipes peuvent tester la robustesse des capteurs face à des phénomènes comme la pluie ou le brouillard. Cette capacité à isoler les variables environnementales facilite l'identification des points faibles des systèmes de conduite autonome, offrant une méthode d'évaluation plus rapide et plus sécurisée que les tests sur route réelle, tout en couvrant un spectre plus large de conditions rares ou dangereuses.
Benchmarks et méthodologie publiée
NVIDIA a publié des métriques de qualité pour Sim-Auto dans sa fiche technique sur Hugging Face. Il est crucial de distinguer ces métriques de celles de la variante Transfer-Auto, car elles utilisent des configurations d'inférence différentes (Sim-Auto utilise un guidance de 1, tandis que Transfer-Auto utilise un guidance de 3). De plus, les prompts d'évaluation peuvent varier, ce qui rend la comparaison directe difficile sans normaliser les conditions.
Les métriques principales sont le FID (Fréchet Inception Distance) pour la qualité de l'image et le FVD (Fréchet Video Distance) pour la cohérence temporelle. Des valeurs plus basses indiquent une meilleure qualité. Selon la documentation officielle, Sim-Auto atteint un FID de 48,6 en génération texte-vers-vidéo (T2V) et 33,6 en image-vers-vidéo (I2V). Ces chiffres sont prometteurs pour la simulation, mais doivent être interprétés avec prudence : une bonne métrique de qualité visuelle ne garantit pas la précision physique des interactions de trafic.
L'interprétation des métriques FID et FVD doit être nuancée, car elles évaluent principalement la qualité visuelle et la cohérence temporelle perçue, mais ne mesurent pas directement la précision physique des interactions. Une valeur basse indique que les vidéos générées sont visuellement plausibles et cohérentes, mais cela ne garantit pas que les lois de la physique, comme la conservation de la quantité de mouvement ou les angles de collision, soient respectées avec une exactitude absolue. Par conséquent, ces métriques servent de premier filtre pour évaluer la fidélité visuelle, mais doivent être complétées par des analyses spécifiques de la dynamique des objets pour une validation complète de la simulation.
La différence de configuration d'inférence entre Sim-Auto et Transfer-Auto, notamment le niveau de guidance, affecte directement la comparabilité des résultats. Un guidance plus faible, comme celui utilisé par Sim-Auto, peut produire des sorties plus variées et moins contraintes, ce qui est adapté à la simulation en boucle fermée où la diversité des réactions est importante. En revanche, un guidance plus élevé, comme celui de Transfer-Auto, favorise la fidélité stricte à l'entrée, ce qui est préférable pour la génération de données synthétiques par lots. Cette distinction méthodologique souligne l'importance de normaliser les conditions d'évaluation avant de comparer les performances de ces deux variantes.
Métriques de qualité publiées par NVIDIA
Résultats de Cosmos3-Nano-Sim-Auto sur le jeu de données d'évaluation de conduite. Plus c'est bas, mieux c'est pour le FID et le FVD.
| Tâche | Configuration | FID (↓) | FVD-I3D (↓) |
|---|---|---|---|
| Texte vers Vidéo (T2V) | Guidance 1 | 48,6 | 480 |
| Image vers Vidéo (I2V) | Guidance 1 | 33,6 | 325 |
Prix et exigences de déploiement
Cosmos3-Nano-Sim-Auto est un modèle de 16B paramètres disponible sous la licence OpenMDW 1.1, qui autorise l'usage commercial. Il n'existe pas d'API gérée par NVIDIA avec un tarif par jeton pour cette variante spécifique ; le déploiement nécessite une infrastructure propre. Cela signifie que le coût n'est pas un abonnement, mais le coût de la puissance de calcul (GPU) et de l'ingénierie nécessaires pour maintenir le service.
En termes de matériel, le modèle nécessite des GPU de haut de gamme. Basé sur l'architecture de la famille Nano, il est recommandé d'utiliser du matériel avec au moins 80 Go de VRAM (comme le H100 ou le RTX PRO 6000) pour exécuter simultanément les tours de raisonnement et de génération. Les performances d'inférence varient selon la résolution et le nombre de caméras. Pour 720p avec plusieurs vues, le temps de génération peut être significatif, ce qui fait du coût par heure de GPU le facteur économique dominant.
L'absence d'API gérée par NVIDIA signifie que les utilisateurs doivent assumer la responsabilité complète de l'infrastructure de déploiement, y compris la maintenance des serveurs, la gestion des mises à jour logicielles et l'optimisation des performances. Cette autonomie offre une flexibilité accrue pour adapter le pipeline aux besoins spécifiques de l'organisation, mais elle exige également une expertise technique significative en ingénierie des systèmes et en optimisation des modèles de deep learning. Le coût total de possession inclut non seulement le matériel GPU, mais aussi le temps de développement et de maintenance nécessaire pour garantir la disponibilité et la fiabilité du service de simulation.
Le choix du matériel GPU est déterminant pour atteindre les performances d'inférence requises, en particulier pour les scénarios impliquant plusieurs caméras et une résolution élevée. Les GPU avec une grande capacité de mémoire vidéo, comme le H100 ou le RTX PRO 6000, permettent de charger le modèle et de traiter les données en parallèle, réduisant ainsi le temps de génération par image. L'optimisation de l'utilisation de la mémoire et de la bande passante est essentielle pour minimiser les goulots d'étranglement, ce qui peut avoir un impact direct sur la viabilité économique du projet, surtout lorsque de grandes quantités de données de simulation doivent être générées en un temps limité.
Processus de déploiement estimé
Étapes clés pour intégrer Sim-Auto dans un pipeline d'évaluation.
- 01Provisionner un GPU avec 80 Go+ de VRAM (H100, B200 ou équivalent).
- 02Télécharger les poids depuis Hugging Face en acceptant la licence OpenMDW 1.1.
- 03Configurer l'environnement avec vLLM-Omni ou le framework Cosmos de NVIDIA.
- 04Préparer les contrôles WSM et LiDAR pour les scénarios de test.
- 05Exécuter l'inférence et valider la synchronisation temporelle des sorties.
Limites, sécurité et alternatives
La limite la plus critique est que le modèle n'est pas un simulateur de physique exacte. Il approxime les lois physiques, mais peut produire des erreurs dans la permanence des objets, les collisions ou la dynamique des fluides. Par conséquent, il ne doit pas être utilisé comme source de vérité unique pour certifier la sécurité d'un véhicule autonome. Il doit être complété par des simulateurs de physique traditionnels (comme Isaac Sim ou Genesis) pour une validation de haut niveau.
En matière de sécurité, NVIDIA applique des filtres de contenu et un filigrane SynthID sur les sorties visuelles. Cependant, les tableaux de nombres d'action ne portent pas de filigrane visuel. Les alternatives incluent l'utilisation de la variante Transfer-Auto pour la génération par lots (plus rapide pour les données synthétiques massives mais sans boucle fermée) ou l'utilisation de simulateurs de physique purs si la précision géométrique est plus importante que la fidélité photoréaliste.
La complémentarité avec les simulateurs de physique traditionnels est essentielle pour couvrir les aspects que le modèle génératif ne peut pas garantir avec précision. Les simulateurs comme Isaac Sim ou Genesis offrent un contrôle déterministe sur les lois physiques, ce qui est crucial pour les tests de sécurité critiques où chaque interaction doit être reproductible et exact. En utilisant Sim-Auto pour la génération de scénarios visuellement riches et variés, et les simulateurs traditionnels pour la validation physique fine, les équipes peuvent bénéficier des avantages des deux approches, en combinant la rapidité de la génération générative avec la rigueur de la simulation physique classique.
Les mesures de sécurité, telles que les filtres de contenu et le filigrane SynthID, visent à prévenir l'usage malveillant des sorties générées et à assurer la traçabilité des données. Cependant, l'absence de filigrane sur les tableaux de nombres d'action souligne la nécessité d'une gestion rigoureuse des métadonnées et des logs d'audit pour garantir la conformité et la sécurité des données. Les organisations doivent mettre en place des protocoles stricts pour le stockage, le traitement et la suppression des données générées, afin de minimiser les risques liés à la confidentialité et à l'intégrité des informations utilisées dans le développement des véhicules autonomes.
Critères pratiques de choix
La décision d'utiliser Sim-Auto dépend de savoir si le besoin est de simuler en temps réel ou de générer des données par lots. Si l'objectif est d'évaluer une politique de conduite qui réagit à ce qu'elle voit, Sim-Auto est le bon choix en raison de sa nature causale. Si l'objectif est simplement de générer des milliers de clips vidéo pour entraîner un modèle de perception, la variante Transfer-Auto pourrait être plus efficace en termes de coût et de vitesse, bien qu'elle manque de la capacité de boucle fermée.
Il est recommandé d'évaluer d'abord avec des résolutions basses (480p) et un nombre réduit de caméras pour valider le pipeline avant de passer à 720p et 11 caméras. Le coût de l'infrastructure augmente linéairement avec la complexité de la scène, ce qui rend une planification soignée du matériel essentielle pour maintenir la viabilité économique du projet.
La planification progressive de la complexité de la scène est une stratégie clé pour optimiser les coûts et valider le pipeline de simulation. En commençant par des configurations simples, avec une résolution basse et un nombre limité de caméras, les équipes peuvent identifier et corriger les problèmes de configuration ou de performance avant de passer à des scénarios plus complexes. Cette approche itérative permet de réduire le risque d'échec à grande échelle et d'optimiser l'allocation des ressources matérielles, en s'assurant que l'infrastructure est capable de gérer la charge de travail croissante sans dégradation significative des performances.
Le choix entre Sim-Auto et Transfer-Auto doit être guidé par les objectifs spécifiques du projet et les contraintes budgétaires. Pour les applications nécessitant une interaction en temps réel et une évaluation de politiques de conduite réactives, Sim-Auto est la solution appropriée, malgré son coût d'infrastructure potentiellement plus élevé. En revanche, pour la génération massive de données d'entraînement sans besoin de boucle fermée, Transfer-Auto offre une efficacité supérieure en termes de vitesse et de coût par unité de données générées. Cette distinction permet aux équipes de sélectionner l'outil le plus adapté à chaque phase du cycle de développement, en maximisant le retour sur investissement.
Tableau de décision : Quelle variante utiliser ?
Guide rapide pour sélectionner la variante appropriée selon le cas d'usage.
| Cas d'usage | Recommandation | Raison |
|---|---|---|
| Évaluation de politique en boucle fermée | Sim-Auto | Capacité causale pour répondre aux actions en temps réel. |
| Génération massive de données synthétiques | Transfer-Auto | Génération bidirectionnelle plus efficace pour les grands lots. |
| Simulation de physique exacte | Simulateur traditionnel (Isaac/Genesis) | Précision physique supérieure à l'approximation générative. |
Poursuivre l’exploration
Sources consultées
Corrections et transparence
Si vous repérez une information incorrecte ou obsolète, envoyez-nous la page et la source à vérifier.
Proposer une correction