O que é o Praxis-1 YAM e o que ele produz
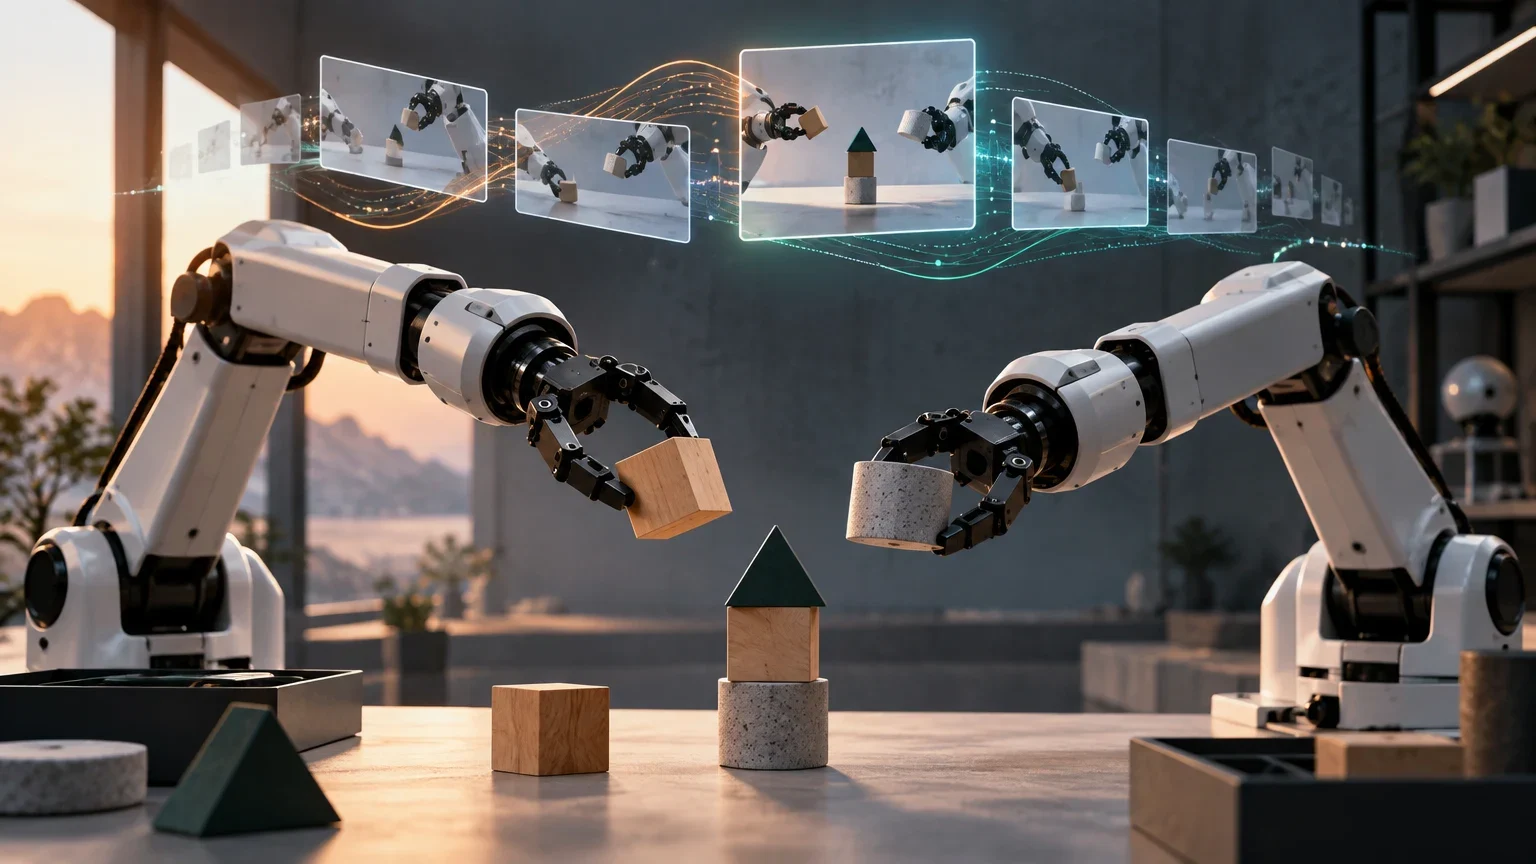
O Praxis-1 YAM é uma política de robótica da Runway ajustada para um sistema bimanual: dois braços YAM, uma câmera superior e uma câmera em cada pulso. Ele recebe uma instrução, imagens das câmeras e o estado do robô; em seguida, produz uma previsão de vídeo e ações para os dois braços. Não é um chatbot nem um modelo geral capaz de controlar qualquer robô sem adaptação.
O checkpoint publicado tem 27,2 bilhões de parâmetros e combina um backbone de difusão de vídeo com um especialista em ações de cerca de 300 milhões de parâmetros. A ficha descreve uma representação de vídeo com três vistas posicionadas lado a lado e uma saída de controle em blocos de 24 passos a 15 Hz. Isso descreve o formato desta política; não demonstra, por si só, que uma tarefa será concluída corretamente nem que a mesma configuração funcionará em outros robôs.
As ações são vetores de 20 dimensões: para cada braço, incluem posição, orientação e abertura da garra. Cada braço expressa seu movimento em relação à pose que tinha no início do bloco, enquanto a referência da pose corresponde ao sistema de coordenadas do equipamento. Esses detalhes são importantes na integração: um controlador que interprete as coordenadas de outra maneira pode executar movimentos diferentes dos esperados.
O modelo usa dependências baixadas separadamente: o autoencoder de vídeo Wan2.2 e o codificador de texto Qwen3.5-2B. A ficha do checkpoint informa que as instruções são enviadas ao codificador de texto e que os pesos dessas dependências não estão incluídos no repositório do Praxis-1 YAM. Cada dependência tem sua própria licença; a licença do checkpoint não substitui a análise desses componentes.
O catálogo da versão indica 11 de novembro de 2026 como data de disponibilização do checkpoint YAM. Essa data identifica o lançamento específico; não confirma, por si só, a existência de uma API hospedada, de um preço por uso ou de um serviço disponível em todos os países. Ao avaliar o modelo, é importante distinguir o acesso aos pesos da infraestrutura necessária para executá-los.
Ficha prática do checkpoint YAM
| Aspecto | Especificação publicada | O que significa para a avaliação |
|---|---|---|
| Robô-alvo | Dois braços YAM | Não se deve atribuir esse ajuste a outro braço sem adaptar e avaliar a política. |
| Câmeras | Uma superior e duas nos pulsos | A perspectiva e a instalação das câmeras fazem parte do ambiente de entrada. |
| Saída | Blocos de 24 passos a 15 Hz | É um bloco temporal de ações, não uma garantia de sucesso da tarefa. |
| Ações | 20 dimensões para os dois braços | Incluem posição, orientação e abertura da garra, com coordenadas relativas ao início do bloco. |
| Pesos | 54,4 GB em bfloat16 | O tamanho do arquivo não equivale à memória total exigida durante a inferência. |
| GPU de referência | Uma GPU de 80 GB | É o requisito publicado para executar o checkpoint na configuração de referência. |
Como o modelo transforma vídeo em movimento
O Praxis-1 pertence à família de modelos de ação do mundo: prevê uma continuação visual da cena e relaciona essa previsão às ações do robô. Em termos simples, o sistema estima como a cena poderia mudar e gera movimentos associados a esse futuro. Prever um vídeo plausível não equivale a verificar se o movimento é seguro, alcançável ou adequado ao objetivo.
A arquitetura divide o trabalho entre um backbone de vídeo e um especialista em ações. O backbone processa a instrução e as imagens das câmeras; o especialista recebe representações internas do backbone e prevê as ações. A ficha informa que o modelo usa atenção causal organizada em blocos temporais, uma forma de estruturar a previsão sequencial, e uma arquitetura de mistura de especialistas no backbone.
A política foi ajustada para o equipamento YAM, com três vistas de câmera e ações para dois braços. Por isso, a entrada visual e a geometria do robô não são detalhes intercambiáveis: mudanças nas câmeras, ferramentas, orientação ou escala podem alterar os sinais que o modelo precisa interpretar. Uma adaptação para outra montagem exige verificar novamente as entradas, as saídas e o controlador.
A ficha apresenta instruções em linguagem natural e dá como exemplo uma tarefa em duas etapas: pegar uma caneta sobre uma mesa e colocá-la em uma bolsa. O exemplo mostra o tipo de instrução esperado pelo checkpoint, mas não constitui um teste de que a política executará a tarefa. Na prática, a instrução precisa identificar o objeto e a ação com precisão suficiente para distingui-los de alternativas semelhantes.
A saída vem em blocos; isso não demonstra que o robô possa seguir uma tarefa indefinidamente. Um sistema que encadeia blocos precisa decidir como atualizar imagens, estado do robô e instrução, e como parar ou se recuperar diante de um erro. A documentação do checkpoint especifica a duração e a frequência do bloco; não publica uma garantia de planejamento para tarefas longas.
Quais resultados podem ser atribuídos a esta variante
O material disponível para o checkpoint YAM descreve sua configuração e seus requisitos, mas não inclui uma pontuação de benchmark para esta variante. Portanto, não é correto atribuir a ela o resultado de RoboLab-120 associado à política Praxis-1 ajustada para DROID, nem resultados de outras configurações. O robô, as câmeras, os dados de ajuste e o protocolo de avaliação podem alterar o desempenho.
Um resultado publicado para outra variante só é útil como contexto quando seu alcance é mantido. Por exemplo, a pontuação de RoboLab-120 mencionada em material secundário corresponde a uma política DROID e a um conjunto definido de episódios daquele benchmark. Não é uma medição do Praxis-1 YAM, não é uma avaliação independente do checkpoint YAM e não permite inferir como ele se comportará com dois braços.
A ficha do YAM também não apresenta resultados reproduzidos por um laboratório independente. A disponibilidade dos pesos permite que outras equipes avaliem o modelo, mas disponibilidade não é replicação. Para avaliar uma alegação de desempenho, são necessários, no mínimo, a variante exata, o robô, as tarefas, o número de tentativas, o critério de sucesso e o tratamento dado às falhas.
A principal fonte disponível para as especificações é a ficha do próprio checkpoint, publicada pela Runway no Hugging Face. As informações do modelo permitem descrever entradas, saídas e requisitos, mas não substituem um relatório de avaliação desta configuração. A arquitetura, por si só, não permite concluir que a política supera outros sistemas, generaliza para ambientes novos ou reduz o tempo de trabalho.
Uma comparação válida entre políticas bimanuais precisa fixar o mesmo robô, as mesmas câmeras, as mesmas tarefas e um protocolo comparável. Também deve registrar se cada sistema recebe ajuda externa, como instruções adicionais ou planejamento feito por outro modelo. Se a política, o hardware e o procedimento mudarem ao mesmo tempo, a diferença observada não identifica qual componente explica o resultado.
O que é possível concluir — e o que não é
| Dado ou alegação | O que sustenta | O que não sustenta |
|---|---|---|
| O checkpoint foi ajustado para dois braços YAM | A ficha identifica a configuração bimanual prevista. | Que funcione sem alterações em outros robôs. |
| A saída usa blocos de 24 passos a 15 Hz | A especificação da política publicada. | Que uma tarefa completa terminará com sucesso. |
| Pesos bfloat16 de 54,4 GB | O tamanho publicado dos pesos. | A memória total necessária durante a inferência. |
| Resultados atribuídos a uma política DROID | Contexto sobre outra variante e outra montagem. | Uma pontuação do Praxis-1 YAM. |
| Pesos disponíveis para avaliação | A possibilidade de implantar e estudar o checkpoint. | Replicação independente ou validação de segurança. |
Requisitos de execução, licença e opção NVFP4
A ficha oficial informa que a inferência do Praxis-1 YAM em bfloat16 requer uma GPU de 80 GB. Os pesos ocupam 54,4 GB, mas o tamanho dos pesos não é o requisito total de memória: o processo pode precisar de espaço adicional para ativações, caches e outras operações. Uma placa de 80 GB é o requisito de referência publicado, não uma promessa de que qualquer instalação funcionará sem ajustes.
A ficha do modelo informa que o checkpoint YAM e o código de referência são distribuídos sob a licença Apache 2.0. Wan2.2 VAE e Qwen3.5-2B são distribuídos separadamente e têm suas próprias licenças. Antes de integrar o modelo a um produto ou serviço, é preciso analisar os termos de cada dependência e as obrigações aplicáveis à forma específica de distribuição.
A variante Praxis-1 YAM NVFP4 tem uma ficha separada. Segundo essa ficha, ela parte do checkpoint YAM e passou por 5.000 etapas adicionais de treinamento com quantização consciente da quantização nas camadas de especialistas roteados. As demais partes — incluindo especialistas compartilhados, roteadores e o especialista em ações — permanecem em bfloat16. Portanto, não se trata de uma versão em quatro bits de todos os pesos.
A ficha NVFP4 informa que os especialistas roteados são empacotados durante o carregamento e que a memória da política cai de 54,4 GB para 17,5 GB. No entanto, o arquivo baixado continua ocupando 54,4 GB. A ficha limita a execução NVFP4 a GPUs SM120, como a RTX 5090 e a RTX PRO 6000 Blackwell, e classifica esse modo como experimental. A redução de memória não comprova que a variante mantenha o mesmo desempenho nem que seja adequada ao controle físico.
O catálogo não informa um preço verificado de API hospedada para esse checkpoint. A execução própria requer infraestrutura; o custo dependerá do equipamento, da energia, do tempo de uso e do trabalho de integração. Não é possível inferir uma tarifa de serviço externo, caso venha a ser oferecido, a partir do tamanho do modelo ou da licença.
Escolha entre bfloat16 e NVFP4
| Opção | Dado publicado | Quando considerar | Limite relevante |
|---|---|---|---|
| bfloat16 de referência | 54,4 GB de pesos; uma GPU de 80 GB para inferência | Quando há acesso à configuração de referência e se deseja avaliar o checkpoint conforme especificado. | O tamanho dos pesos não inclui toda a memória de execução. |
| NVFP4 para especialistas roteados | 17,5 GB de memória da política com os especialistas empacotados; o arquivo continua com 54,4 GB | Quando há hardware compatível e se aceita avaliar uma opção experimental. | A ficha limita o modo a SM120 e não estabelece equivalência de resultados com bfloat16. |
| Serviço hospedado | Não há uma tarifa verificada para esse checkpoint no catálogo. | Somente se a existência de um serviço aplicável ao mercado e à configuração necessários for confirmada. | Não se deve presumir disponibilidade ou preço com base na licença do modelo. |
Limites, segurança e alternativas de avaliação
A ficha do checkpoint descreve uma política para uma configuração específica de dois braços e três câmeras. Ela não comprova compatibilidade com outros efetuadores, câmeras ou controladores. Mudanças no robô podem alterar escalas, limites articulares, referências espaciais e tempos de resposta; a equipe que integra o sistema precisa verificar esses elementos antes de realizar movimentos físicos.
O uso de uma política generativa em um robô requer controles externos. Um operador pode limitar a área de trabalho, a velocidade e a força, verificar as ações antes de executá-las e manter uma parada de emergência independente. Essas medidas são critérios de implantação prudente; não tornam o modelo seguro por si só nem substituem a avaliação do robô completo.
Tarefas com dois braços podem falhar por motivos diferentes: um objeto pode ficar fora do campo de visão, uma garra pode não segurá-lo, um braço pode interferir no outro ou a instrução pode ser ambígua. A ficha do YAM não quantifica essas falhas. É útil registrá-las por categoria, em vez de reduzir toda avaliação a uma única taxa de sucesso.
A comparação com uma política alternativa deve começar pela tarefa. Se o problema exige controlar um único braço, um checkpoint DROID não é automaticamente um substituto equivalente: a configuração física e a distribuição visual são diferentes. Se for necessário usar outro robô, o Praxis-1 YAM não é uma opção pronta para uso; será preciso identificar uma variante compatível ou preparar uma adaptação e avaliá-la.
Para uma equipe sem GPU de 80 GB, a opção NVFP4 pode ser relevante somente se o hardware corresponder aos requisitos publicados e a equipe aceitar sua condição experimental. Antes de conectá-la a um robô, convém medir a memória máxima, comparar as saídas com bfloat16 em tarefas representativas e realizar testes controlados com limites de movimento. Uma medição de memória, por si só, não demonstra equivalência funcional.
A decisão de adoção deve distinguir quatro questões: se o robô corresponde à configuração YAM; se a infraestrutura consegue executar a variante escolhida; se a política passa por uma avaliação própria e repetível; e se as dependências e licenças são compatíveis com o uso pretendido. A disponibilidade dos pesos resolve o acesso ao modelo, não essas quatro decisões.
Processo para decidir se vale a pena testar o checkpoint
- 01Confirmar que o robô usa uma configuração bimanual compatível com o checkpoint e que suas câmeras produzem as vistas esperadas.
- 02Verificar a memória da GPU e as dependências necessárias para a variante escolhida; distinguir o download dos pesos da memória máxima de execução.
- 03Conferir a interpretação das 20 dimensões de ação, as coordenadas de cada braço e a frequência de controle antes de permitir movimentos.
- 04Definir tarefas, tentativas repetidas e critérios de sucesso; registrar intervenções, colisões, seleção de objetos errados e falhas ao colocar objetos.
- 05Começar em um ambiente controlado, com limites de movimento e uma parada independente; comparar variantes somente com o mesmo robô e protocolo.
- 06Verificar as licenças do checkpoint e do Wan2.2 VAE e Qwen3.5-2B para o uso específico.
Continue a explorar
Fontes consultadas
Correções e transparência
Se encontrar informação incorreta ou desatualizada, envie-nos a página e a fonte que devemos rever.
Propor uma correção