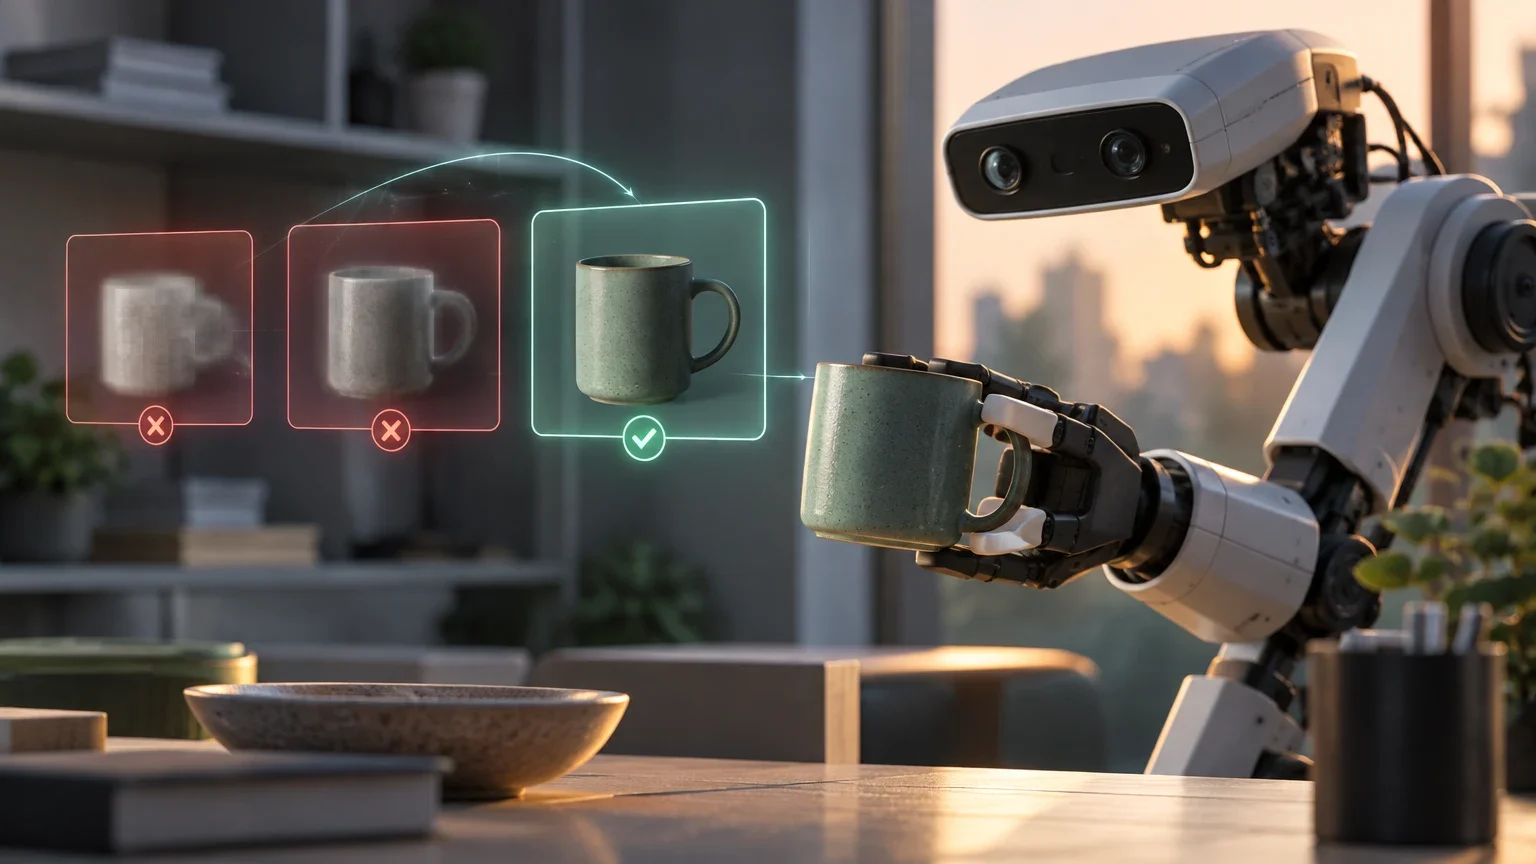
Il problema della memoria robotica imprecisa
In uno scenario di emergenza, un assistente robotico potrebbe dover localizzare un defibrillatore a parete. Tuttavia, se il robot ha etichettato erroneamente quel dispositivo come un estintore nella sua memoria archiviata, non saprà dove trovare l'attrezzatura vitale. Questo tipo di errore percettivo persiste se il sistema non dispone di un meccanismo per correggersi da solo.
I robot mobili catturano immagini del loro ambiente con telecamere a bordo, ma spesso vedono gli oggetti in modo parziale, da lontano o in condizioni di illuminazione scarsa. In questi casi, i modelli di visione artificiale possono generare descrizioni errate, come confondere un camino grigio con uno scoiattolo su un tetto. Senza un modo per rettificare, questa memoria errata impatta sulle applicazioni successive del robot.
La memoria del robot non è una registrazione neutra: conserva le descrizioni prodotte quando il dispositivo è stato osservato e può quindi perpetuare un’etichetta sbagliata. Se le immagini iniziali mostrano solo una parte dell’oggetto o lo riprendono da lontano, il sistema può non avere elementi sufficienti per distinguerlo con affidabilità; l’errore può così influenzare ciò che il robot cerca in seguito.
Architettura di UQ-DAAAM
Il nuovo sistema, denominato UQ-DAAAM (Uncertainty Quantification for Describe Anything, Anywhere, at Any Moment), si basa sul lavoro precedente DAAAM. Quest'ultimo utilizza un modello visione-linguaggio (VLM) per descrivere in modo dettagliato gli oggetti nelle scene catturate dal robot e archivia queste descrizioni in una rappresentazione basata su mappe 3D.
UQ-DAAAM integra la quantificazione dell'incertezza in questo framework. Il sistema confronta più descrizioni dello stesso oggetto viste da angoli diversi per misurare la fiducia del robot in ciò che ha visto. Fondendo la fiducia del VLM e la coerenza tra le viste, il sistema genera un numero unico che cattura la certezza globale sull'oggetto.
La mappa 3D collega le descrizioni alle scene e agli oggetti osservati, mentre il confronto tra prospettive offre un’indicazione della loro coerenza. Il numero di incertezza riassume queste componenti, ma non trasforma una descrizione probabilistica in una verifica certa dell’identità dell’oggetto: segnala quanto il sistema dovrebbe fidarsi della propria interpretazione.
Meccanismo di rilevamento e correzione
Quando il numero di incertezza supera una soglia determinata, UQ-DAAAM attiva un processo di raffinamento. Il sistema utilizza un'euristica matematica per selezionare viste aggiuntive che ridurranno l'incertezza senza la necessità di rieseguire l'intero modello visione-linguaggio, riducendo drasticamente il carico computazionale.
Una volta identificate le viste aggiuntive, il sistema impiega un modello linguistico di grandi dimensioni (LLM) per fondere le nuove descrizioni con quelle esistenti. Per migliorare la precisione, l'LLM attribuisce più peso alle nuove descrizioni e a quelle con minore ambiguità. Questo processo consente al robot di aggiornare i propri ricordi in tempo reale mentre si muove nell'ambiente.
La soglia stabilisce quando avviare il raffinamento; l’euristica serve invece a scegliere quali ulteriori viste esaminare. In questo modo il sistema concentra il calcolo sulle descrizioni che destano maggiore incertezza, senza ripetere ogni volta l’intera elaborazione del modello visione-linguaggio. La fusione successiva aggiorna la memoria, ma la priorità assegnata alle descrizioni meno ambigue non equivale a una garanzia che siano corrette.
Flusso di correzione della memoria
Processo passo dopo passo per la correzione delle descrizioni degli oggetti.
- 01Il robot cattura più immagini dello stesso oggetto da angoli diversi.
- 02Il sistema calcola la fiducia del VLM e la coerenza tra le descrizioni.
- 03Se l'incertezza supera la soglia, si selezionano fotogrammi aggiuntivi mediante euristica.
- 04Un LLM fonde le descrizioni, dando priorità a quelle con minore ambiguità.
- 05La memoria del robot viene aggiornata con la descrizione corretta.
Risultati e precisione
Nei test effettuati, il passaggio di raffinamento è stato in grado di risolvere le ambiguità per circa il 92 per cento degli oggetti nell'ambiente del robot. Questo processo ha richiesto solo due descrizioni aggiuntive per oggetto per ottenere la correzione.
Rispetto ai metodi di riferimento, UQ-DAAAM ha aumentato la fiducia del robot e migliorato la precisione delle sue risposte a domande sugli oggetti, le loro posizioni e quando li ha visti l'ultima volta. La precisione delle descrizioni degli oggetti è aumentata del 5 per cento rispetto allo stato dell'arte precedente.
Il 92 per cento descrive la quota approssimativa di oggetti per cui il raffinamento ha risolto le ambiguità nei test riportati; le due descrizioni aggiuntive indicano il fabbisogno riferito per oggetto in quelle prove. Il miglioramento del 5 per cento riguarda la precisione delle descrizioni rispetto allo stato dell’arte precedente. Sono risultati delle valutazioni descritte, non una garanzia che la stessa prestazione si mantenga in ogni ambiente o condizione di osservazione.
Metriche di prestazione di UQ-DAAAM
Confronto dei risultati riportati dai ricercatori.
| Metrica | Risultato riportato |
|---|---|
| Oggetti con ambiguità risolta | 92% |
| Descrizioni aggiuntive per oggetto | 2 |
| Miglioramento nella precisione della descrizione | 5% rispetto allo stato dell'arte |
Applicazioni e limitazioni
Luca Carlone, professore associato del MIT e autore principale, sottolinea che consentire a un robot di sapere ciò che non sa è essenziale affinché questa tecnologia venga implementata in modo sicuro. A differenza dei modelli linguistici conversazionali, nell'IA fisica non basta una clausola di esonero; il robot deve gestire attivamente la propria incertezza.
I ricercatori prevedono di applicare UQ-DAAAM a diversi tipi di robot, come manipolatori mobili, e di utilizzare la quantificazione dell'incertezza per identificare aree ad alta incertezza che il robot potrebbe rivisitare. Il lavoro è stato presentato alla Conferenza sul Processing delle Informazioni Neurali (NeurIPS) ed è supportato in parte dal Laboratorio di Ricerca dell'Esercito degli Stati Uniti e dall'Ufficio di Ricerca Navale.
La capacità di rilevare la propria incertezza è rilevante perché un robot può dover decidere se affidarsi a una descrizione già memorizzata oppure raccogliere altre immagini. Il metodo mira a rendere possibile questa revisione mentre il robot si sposta, ma il suo funzionamento dipende dalle osservazioni disponibili e dal processo di raffinamento: non elimina automaticamente ogni errore percettivo.
Continua a esplorare
Fonti consultate
Correzioni e trasparenza
Se trovi un dato errato o non aggiornato, inviaci la pagina e la fonte da verificare.
Proponi una correzione