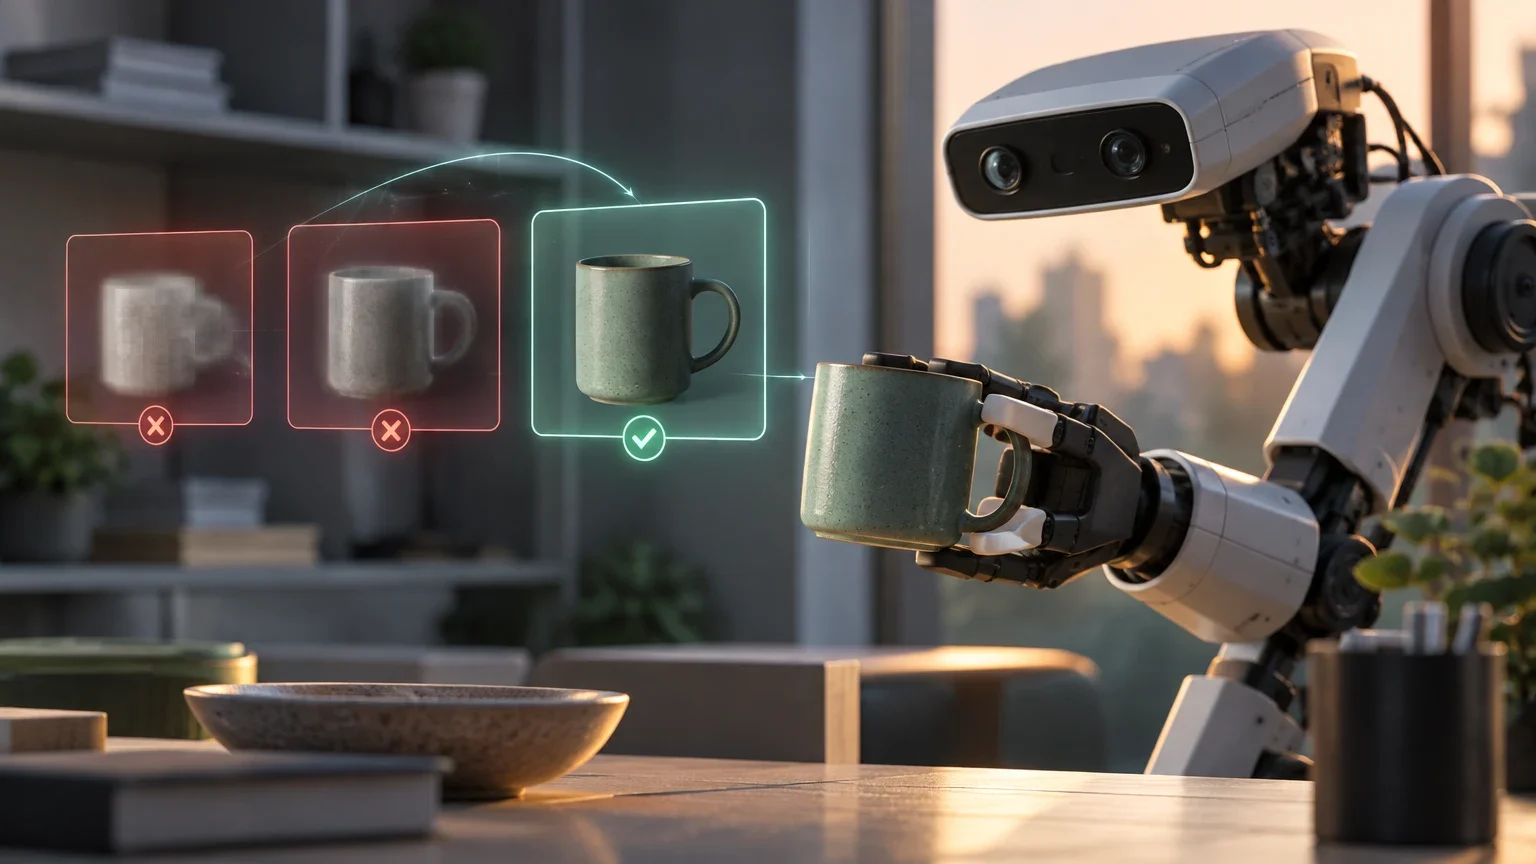
El problema de la memoria robótica imprecisa
En un escenario de emergencia, un asistente robótico podría necesitar localizar un desfibrilador de pared. Sin embargo, si el robot ha etiquetado incorrectamente ese dispositivo como un extintor en su memoria almacenada, no sabrá dónde encontrar el equipo vital. Este tipo de error de percepción persiste si el sistema no tiene un mecanismo para corregirse a sí mismo.
Los robots móviles capturan imágenes de su entorno con cámaras a bordo, pero a menudo ven los objetos de forma parcial, desde lejos o en condiciones de iluminación deficiente. En estos casos, los modelos de visión por computadora pueden generar descripciones erróneas, como confundir una chimenea gris con un ardilla en una azotea. Sin una forma de rectificar, esta memoria incorrecta impacta en las aplicaciones posteriores del robot.
La persistencia de estos errores en la memoria robótica representa un obstáculo crítico para la autonomía, ya que las decisiones posteriores se basan en percepciones defectuosas. Cuando un robot almacena una identificación incorrecta, esa información errónea se convierte en un dato fijo que guía sus acciones futuras, comprometiendo la seguridad en tareas sensibles donde la precisión es vital.
Arquitectura de UQ-DAAAM
El nuevo sistema, denominado UQ-DAAAM (Uncertainty Quantification for Describe Anything, Anywhere, at Any Moment), se basa en el trabajo previo DAAAM. Este último utiliza un modelo de visión-lenguaje (VLM) para describir rígidamente los objetos en las escenas capturadas por el robot y almacena estas descripciones en una representación basada en mapas 3D.
UQ-DAAAM integra la cuantificación de incertidumbre en este marco. El sistema compara múltiples descripciones del mismo objeto vistas desde diferentes ángulos para medir la confianza del robot en lo que vio. Al fusionar la confianza del VLM y la consistencia entre vistas, el sistema genera un número único que captura la certeza global sobre el objeto.
La integración de la cuantificación de incertidumbre transforma la memoria estática en un sistema dinámico capaz de autoevaluarse. Al asignar un valor numérico a la confianza de cada descripción, el robot no solo registra qué vio, sino también cuánto puede confiar en esa observación, permitiendo una gestión proactiva de la calidad de sus datos perceptivos.
Mecanismo de detección y corrección
Cuando el número de incertidumbre supera un umbral determinado, UQ-DAAAM activa un proceso de refinamiento. El sistema utiliza una heurística matemática para seleccionar vistas adicionales que reducirán la incertidumbre sin necesidad de reejecutar el modelo de visión-lenguaje completo, lo que reduce drásticamente la carga computacional.
Una vez identificadas las vistas adicionales, el sistema emplea un modelo de lenguaje de gran tamaño (LLM) para fusionar las nuevas descripciones con las existentes. Para mejorar la precisión, el LLM otorga más peso a las nuevas descripciones y a aquellas con menor ambigüedad. Este proceso permite al robot actualizar sus recuerdos en tiempo real mientras se mueve por el entorno.
La selección heurística de vistas adicionales optimiza el uso de recursos computacionales al evitar la reejecución costosa del modelo de visión-lenguaje completo. Este enfoque estratégico permite que el robot realice correcciones rápidas y eficientes, manteniendo la capacidad de actualización en tiempo real sin sobrecargar sus sistemas de procesamiento durante la navegación activa.
Flujo de corrección de memoria
Proceso paso a paso para la corrección de descripciones de objetos.
- 01El robot captura múltiples imágenes del mismo objeto desde diferentes ángulos.
- 02El sistema calcula la confianza del VLM y la consistencia entre las descripciones.
- 03Si la incertidumbre supera el umbral, se seleccionan fotogramas adicionales mediante heurística.
- 04Un LLM fusiona las descripciones, priorizando las de menor ambigüedad.
- 05La memoria del robot se actualiza con la descripción corregida.
Resultados y precisión
En las pruebas realizadas, el paso de refinamiento fue capaz de resolver ambigüedades para aproximadamente el 92 por ciento de los objetos en el entorno del robot. Este proceso solo requirió dos descripciones adicionales por objeto para lograr la corrección.
En comparación con los métodos de referencia, UQ-DAAAM aumentó la confianza del robot y mejoró la precisión de sus respuestas a preguntas sobre objetos, sus ubicaciones y cuándo los vio por última vez. La precisión de las descripciones de objetos se incrementó en un 5 por ciento en comparación con el estado del arte anterior.
La mejora del 5 por ciento en la precisión de las descripciones, junto con la resolución del 92 por ciento de las ambigüedades, demuestra la eficacia del mecanismo de refinamiento. Estos resultados indican que el sistema no solo detecta errores, sino que los corrige de manera consistente, elevando la fiabilidad de la memoria robótica por encima de los métodos de referencia previos.
Métricas de rendimiento de UQ-DAAAM
Comparación de resultados reportados por los investigadores.
| Métrica | Resultado reportado |
|---|---|
| Objetos con ambigüedad resuelta | 92% |
| Descripciones adicionales por objeto | 2 |
| Mejora en precisión de descripción | 5% sobre el estado del arte |
Aplicaciones y limitaciones
Luca Carlone, profesor asociado del MIT y autor principal, enfatiza que permitir que un robot sepa lo que no sabe es esencial para que esta tecnología se despliegue de forma segura. A diferencia de los modelos de lenguaje conversacionales, en la IA física no basta con un descargo de responsabilidad; el robot debe gestionar activamente su incertidumbre.
Los investigadores planean aplicar UQ-DAAAM a diferentes tipos de robots, como manipuladores móviles, y utilizar la cuantificación de incertidumbre para identificar áreas de alta incertidumbre que el robot podría volver a visitar. El trabajo fue presentado en la Conferencia sobre Procesamiento de Información Neural (NeurIPS) y está respaldado en parte por el Laboratorio de Investigación del Ejército de los EE. UU. y la Oficina de Investigación Naval.
La capacidad de identificar áreas de alta incertidumbre permite al robot planificar rutas de reexploración de forma autónoma. Al volver a visitar zonas donde su confianza es baja, el sistema puede recopilar nuevas evidencias y refinar sus recuerdos, cerrando el ciclo de percepción y corrección de manera continua y adaptativa.
Continúa explorando
Fuentes consultadas
Correcciones y transparencia
Si detectas un dato incorrecto o desactualizado, puedes enviarnos una corrección indicando la página y la fuente que debemos revisar.
Proponer una corrección