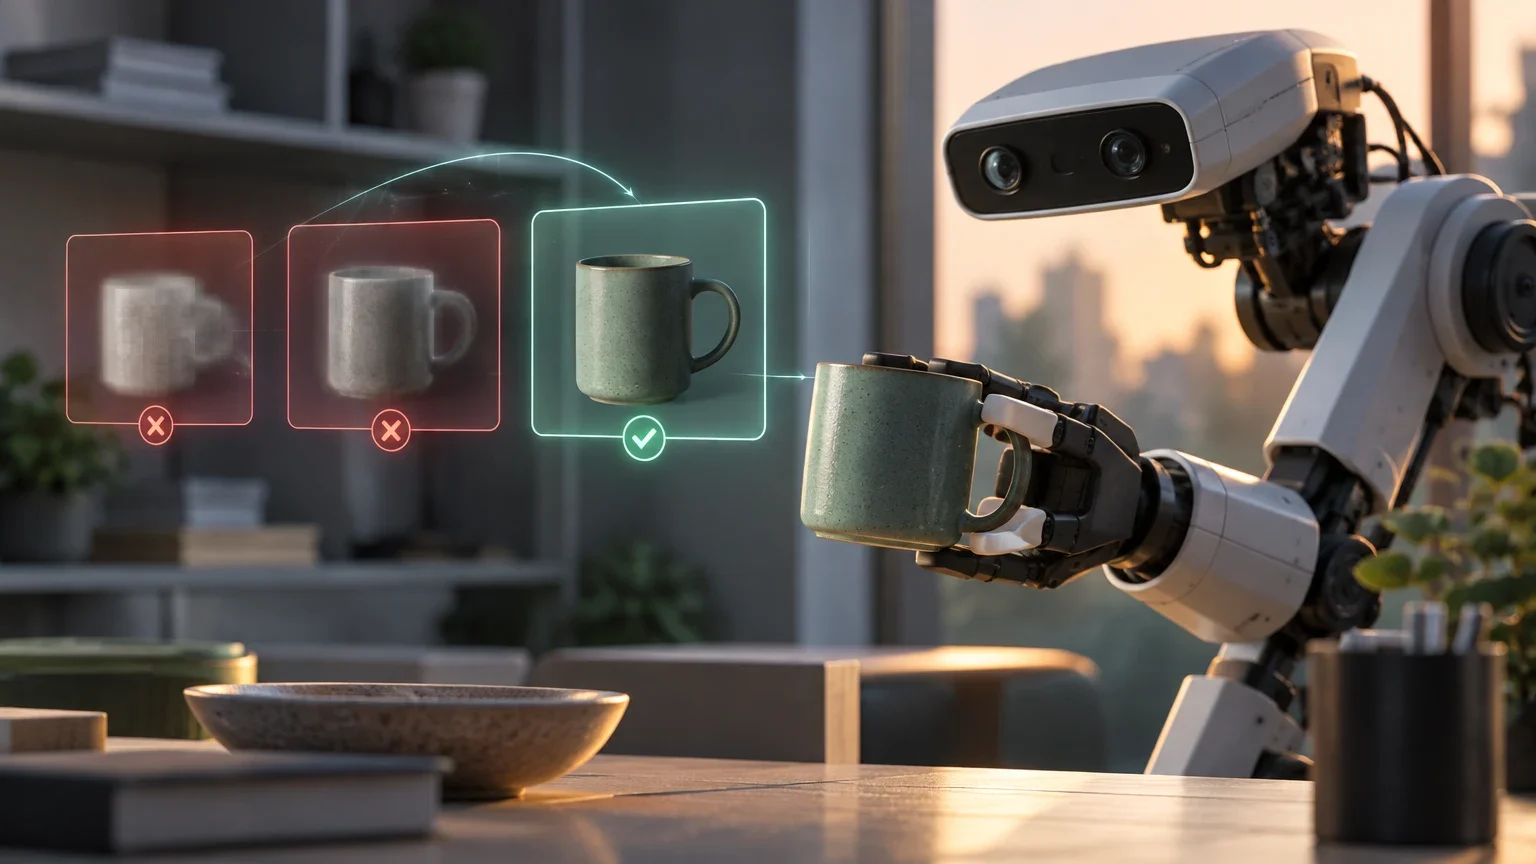
O problema da memória robótica imprecisa
Em um cenário de emergência, um assistente robótico pode precisar localizar um desfibrilador de parede. No entanto, se o robô tiver rotulado incorretamente esse dispositivo como um extintor em sua memória armazenada, ele não saberá onde encontrar o equipamento vital. Esse tipo de erro de percepção persiste se o sistema não tiver um mecanismo para se corrigir a si mesmo.
Robôs móveis capturam imagens do ambiente com câmeras a bordo, mas frequentemente veem os objetos de forma parcial, de longe ou em condições de iluminação deficiente. Nesses casos, os modelos de visão por computador podem gerar descrições incorretas, como confundir uma chaminé cinza com um esquilo em um telhado. Sem uma forma de retificar, essa memória incorreta impacta as aplicações subsequentes do robô.
Arquitetura do UQ-DAAAM
O novo sistema, denominado UQ-DAAAM (Uncertainty Quantification for Describe Anything, Anywhere, at Any Moment), baseia-se no trabalho anterior DAAAM. Este último utiliza um modelo de visão-linguagem (VLM) para descrever os objetos nas cenas capturadas pelo robô e armazena essas descrições em uma representação baseada em mapas 3D.
O UQ-DAAAM integra a quantificação de incerteza a esse quadro. O sistema compara múltiplas descrições do mesmo objeto vistas de diferentes ângulos para medir a confiança do robô no que viu. Ao fundir a confiança do VLM e a consistência entre as vistas, o sistema gera um número único que captura a certeza global sobre o objeto.
Mecanismo de detecção e correção
Quando o número de incerteza excede um determinado limiar, o UQ-DAAAM ativa um processo de refinamento. O sistema utiliza uma heurística matemática para selecionar vistas adicionais que reduzirão a incerteza sem a necessidade de reexecutar o modelo de visão-linguagem completo, o que reduz drasticamente a carga computacional.
Uma vez identificadas as vistas adicionais, o sistema emprega um modelo de linguagem de grande escala (LLM) para fundir as novas descrições com as existentes. Para melhorar a precisão, o LLM dá mais peso às novas descrições e àquelas com menor ambiguidade. Esse processo permite que o robô atualize suas memórias em tempo real enquanto se move pelo ambiente.
Fluxo de correção de memória
Processo passo a passo para a correção de descrições de objetos.
- 01O robô captura múltiplas imagens do mesmo objeto de diferentes ângulos.
- 02O sistema calcula a confiança do VLM e a consistência entre as descrições.
- 03Se a incerteza exceder o limiar, são selecionados quadros adicionais por meio de heurística.
- 04Um LLM funde as descrições, priorizando as de menor ambiguidade.
- 05A memória do robô é atualizada com a descrição corrigida.
Resultados e precisão
Nos testes realizados, a etapa de refinamento foi capaz de resolver ambiguidades para aproximadamente 92 por cento dos objetos no ambiente do robô. Esse processo exigiu apenas duas descrições adicionais por objeto para alcançar a correção.
Em comparação com os métodos de referência, o UQ-DAAAM aumentou a confiança do robô e melhorou a precisão de suas respostas a perguntas sobre objetos, suas localizações e quando os viu pela última vez. A precisão das descrições de objetos aumentou em 5 por cento em comparação com o estado da arte anterior.
Métricas de desempenho do UQ-DAAAM
Comparação de resultados relatados pelos pesquisadores.
| Métrica | Resultado relatado |
|---|---|
| Objetos com ambiguidade resolvida | 92% |
| Descrições adicionais por objeto | 2 |
| Melhoria na precisão da descrição | 5% sobre o estado da arte |
Aplicações e limitações
Luca Carlone, professor associado do MIT e autor principal, enfatiza que permitir que um robô saiba o que não sabe é essencial para que essa tecnologia seja implantada com segurança. Diferentemente dos modelos de linguagem conversacionais, na IA física não basta um aviso de isenção de responsabilidade; o robô deve gerenciar ativamente sua incerteza.
Os pesquisadores planejam aplicar o UQ-DAAAM a diferentes tipos de robôs, como manipuladores móveis, e usar a quantificação de incerteza para identificar áreas de alta incerteza que o robô poderia revisitar. O trabalho foi apresentado na Conferência sobre Processamento de Informação Neural (NeurIPS) e é apoiado em parte pelo Laboratório de Pesquisa do Exército dos EUA e pela Agência de Pesquisa Naval.
Continue a explorar
Fontes consultadas
Correções e transparência
Se encontrar informação incorreta ou desatualizada, envie-nos a página e a fonte que devemos rever.
Propor uma correção