Cosa è stato lanciato e quando
NVIDIA ha confermato la disponibilità pubblica di cinque modelli specifici della famiglia Cosmos3-Nano. La data di pubblicazione stabilita nelle schede ufficiali è il 20 ottobre 2026. Questi modelli non sono un unico strumento, ma un insieme di checkpoint specializzati che condividono una base architetturale di 16 miliardi di parametri.
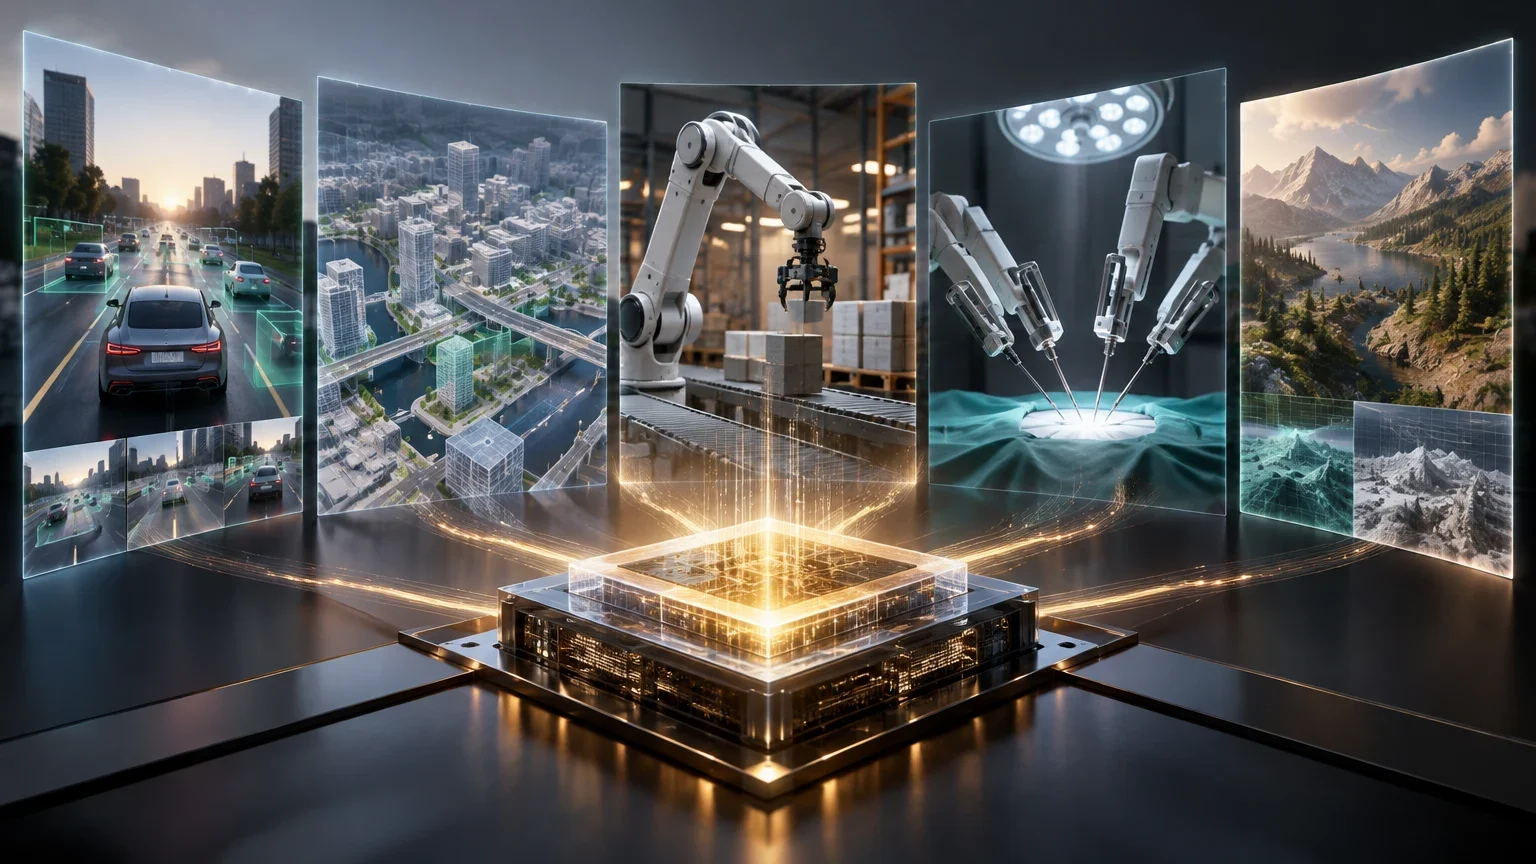
Il lancio include varianti per la simulazione di guida, il trasferimento di controlli visivi, la manipolazione bimanuale e la robotica chirurgica. Tutti i pesi sono ospitati nel repository ufficiale di NVIDIA su Hugging Face, con il codice di supporto disponibile su GitHub. Questa disponibilità immediata consente ai team di ricerca e sviluppo di iniziare l'integrazione senza attendere un'API commerciale.
Varianti, modalità e accesso
Ogni variante è progettata per un caso d'uso specifico. Cosmos3-Nano-Transfer-Auto e Cosmos3-Nano-Sim-Auto si concentrano sulla generazione di scene di guida, differenziandosi per la loro architettura bidirezionale o causale, rispettivamente. Cosmos3-Nano-Sim-Transfer converte i controlli di simulazione in video RGB, mentre Cosmos3-Nano-Sim-Bimanual simula la manipolazione con due bracci robotici.
La variante Cosmos3-H-Embodied-Nano si distingue per il suo approccio alla robotica chirurgica, offrendo tre modalità operative: dinamica diretta, dinamica inversa e politica condizionata. L'accesso avviene tramite il download dei pesi del modello, il che implica che l'utente deve gestire la propria infrastruttura di calcolo. Non esiste una tariffa per API pubblicata; il costo ricade sulla GPU, sulla memoria e sull'operazione del sistema.
Riepilogo delle varianti disponibili
Tabella comparativa delle cinque varianti lanciate da NVIDIA.
| Modello | Focus principale | Input | Output |
|---|---|---|---|
| Cosmos3-Nano-Transfer-Auto | Guida bidirezionale | Testo, Immagine, LiDAR | Video, LiDAR |
| Cosmos3-Nano-Sim-Auto | Guida causale | Testo, Immagine, LiDAR | Video, LiDAR |
| Cosmos3-Nano-Sim-Transfer | Trasferimento di controlli | Testo, Video | Video |
| Cosmos3-Nano-Sim-Bimanual | Manipolazione bimanuale | Testo, Immagine, Azioni | Video |
| Cosmos3-H-Embodied-Nano | Robotica chirurgica | Testo, Immagine, Azioni | Video, Azioni |
Cosa cambia per l'utente
Per i team di ingegneria, l'implicazione principale è la necessità di un'infrastruttura propria. Trattandosi di checkpoint da 16 miliardi di parametri, l'inferenza richiede hardware ad alte prestazioni. Gli utenti non possono semplicemente chiamare un endpoint; devono distribuire il modello, gestire la codifica video e garantire la stabilità della sequenza generata.
La distinzione tra modelli causali e bidirezionali è cruciale. Sim-Auto, essendo causale, consente una simulazione in loop chiuso in cui il modello risponde ai controlli in tempo reale, qualcosa che Transfer-Auto non offre allo stesso modo. Nella robotica, la variante H-Embodied-Nano consente non solo di prevedere il video, ma anche di inferire le azioni necessarie, rendendola utile per l'addestramento di politiche di controllo.
Prezzo, limiti e ciò che resta da verificare
Non esiste un prezzo per uso pubblicato, poiché i modelli sono open source sotto licenze specifiche (NVIDIA Open Model License o OpenMDW 1.1). Il costo reale è l'infrastruttura: si stima che siano necessarie GPU di ultima generazione per gestire i 16 miliardi di parametri e la generazione di video a 480p o 720p.
È importante sottolineare che le metriche pubblicate (FID, FVD, PSNR, MSE) provengono da NVIDIA e non sono state riprodotte in modo indipendente. Inoltre, l'aspetto fotorealistico non garantisce la coerenza fisica né la sicurezza. Gli utenti devono validare la stabilità temporale e la precisione dei controlli prima di utilizzare questi dati in sistemi critici.
Implicazioni tecniche e licenze
La famiglia Cosmos3-Nano si basa sul framework cosmos-framework di NVIDIA. La licenza varia a seconda del modello: la maggior parte utilizza OpenMDW 1.1, mentre Cosmos3-H-Embodied-Nano è soggetto alla NVIDIA Open Model License Agreement. Ciò implica restrizioni specifiche per l'uso commerciale e la modifica del codice.
L'integrazione richiede attenzione alle dipendenze software e alla configurazione dei controlli di input. Ad esempio, nella variante di guida, la sincronizzazione tra il video multivista e il LiDAR è una sfida tecnica che l'utente deve risolvere. La disponibilità di questi modelli segna un passo verso la democratizzazione della simulazione ad alte prestazioni, ma richiede una notevole maturità tecnica da parte degli utenti.
Passaggi per distribuire un modello Cosmos3-Nano
Processo di base per iniziare a utilizzare uno dei modelli pubblicati.
- 01Clonare il repository cosmos-framework da GitHub.
- 02Scaricare i pesi del modello specifico da Hugging Face.
- 03Configurare l'ambiente di esecuzione con le dipendenze GPU e CUDA.
- 04Definire i parametri di input (prompt, immagini, controlli).
- 05Eseguire l'inferenza e validare l'output visivo e dei dati.
Questioni aperte
- Non è stata verificata l'esistenza di un'API commerciale o di tariffe per token per questi modelli.
- La riproducibilità indipendente delle metriche di prestazioni (FID, PSNR, ecc.) non è stata eseguita da Inferama.
- Le prestazioni reali su hardware fisico o in scenari al di fuori della distribuzione di addestramento non sono garantite dalle schede ufficiali.
Continua a esplorare
Fonti consultate
Correzioni e trasparenza
Se trovi un dato errato o non aggiornato, inviaci la pagina e la fonte da verificare.
Proponi una correzione