Qué se ha lanzado y cuándo
NVIDIA ha confirmado la disponibilidad pública de cinco modelos específicos de la familia Cosmos3-Nano. La fecha de publicación establecida en las fichas oficiales es el 20 de octubre de 2026. Estos modelos no son una única herramienta, sino un conjunto de checkpoints especializados que comparten una base arquitectónica de 16.000 millones de parámetros.
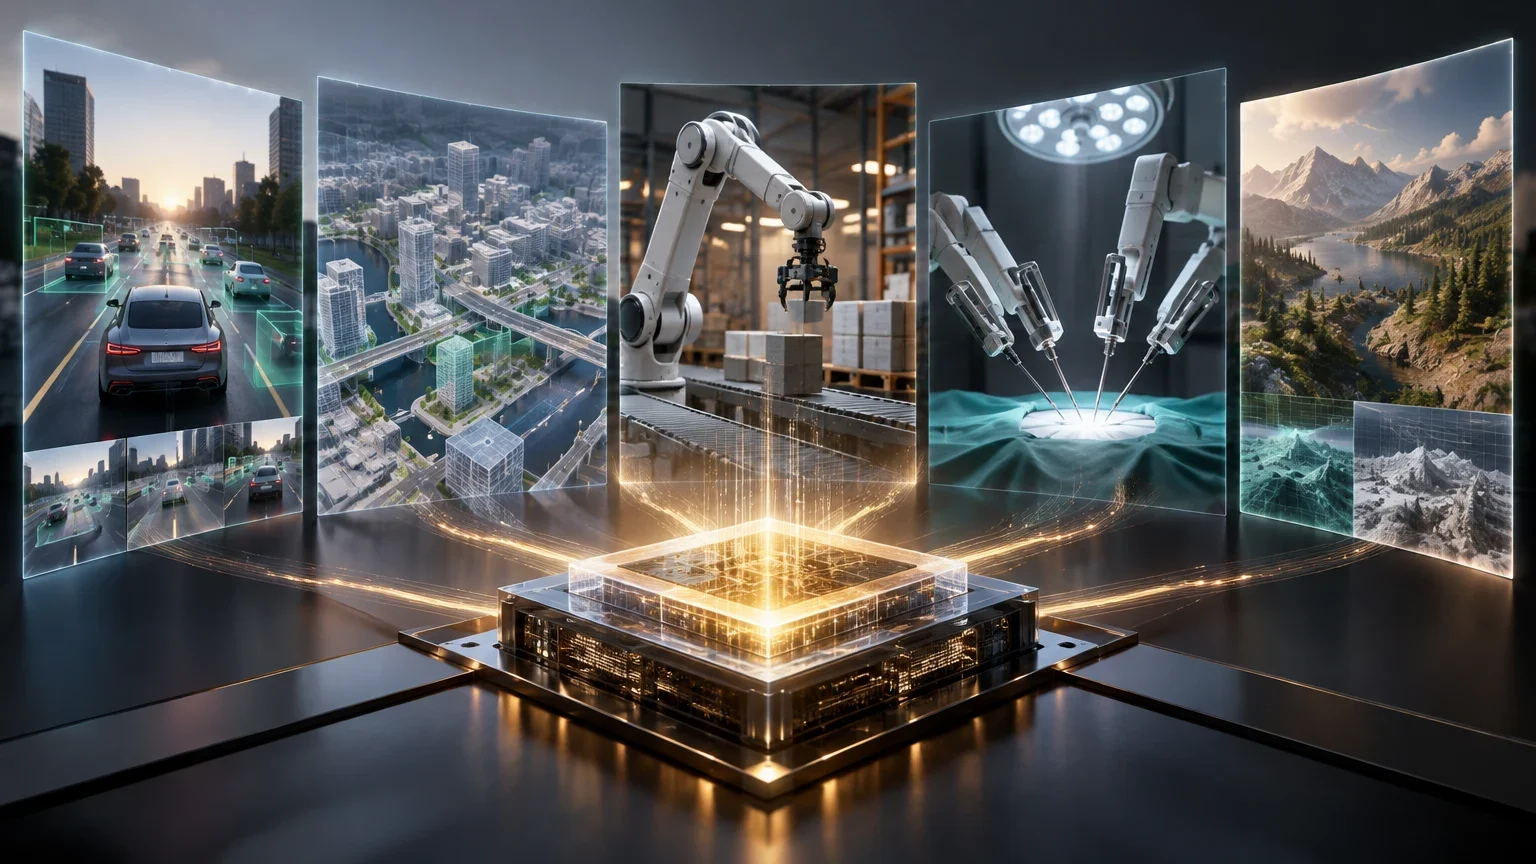
El lanzamiento incluye variantes para simulación de conducción, transferencia de controles visuales, manipulación bimanual y robótica quirúrgica. Todos los pesos están alojados en el repositorio oficial de NVIDIA en Hugging Face, con el código de soporte disponible en GitHub. Esta disponibilidad inmediata permite a los equipos de investigación y desarrollo comenzar la integración sin esperar a una API comercial.
Variantes, modalidades y acceso
Cada variante está diseñada para un caso de uso específico. Cosmos3-Nano-Transfer-Auto y Cosmos3-Nano-Sim-Auto se centran en la generación de escenas de conducción, diferenciándose por su arquitectura bidireccional o causal, respectivamente. Cosmos3-Nano-Sim-Transfer convierte controles de simulación en vídeo RGB, mientras que Cosmos3-Nano-Sim-Bimanual simula la manipulación con dos brazos robóticos.
La variante Cosmos3-H-Embodied-Nano destaca por su enfoque en robótica quirúrgica, ofreciendo tres modos de operación: dinámica directa, dinámica inversa y política condicionada. El acceso es mediante descarga de los pesos del modelo, lo que implica que el usuario debe gestionar su propia infraestructura de cómputo. No existe una tarifa por API publicada; el coste recae en la GPU, la memoria y la operación del sistema.
Resumen de variantes disponibles
Tabla comparativa de las cinco variantes lanzadas por NVIDIA.
| Modelo | Enfoque principal | Entradas | Salidas |
|---|---|---|---|
| Cosmos3-Nano-Transfer-Auto | Conducción bidireccional | Texto, Imagen, LiDAR | Vídeo, LiDAR |
| Cosmos3-Nano-Sim-Auto | Conducción causal | Texto, Imagen, LiDAR | Vídeo, LiDAR |
| Cosmos3-Nano-Sim-Transfer | Transferencia de controles | Texto, Vídeo | Vídeo |
| Cosmos3-Nano-Sim-Bimanual | Manipulación bimanual | Texto, Imagen, Acciones | Vídeo |
| Cosmos3-H-Embodied-Nano | Robótica quirúrgica | Texto, Imagen, Acciones | Vídeo, Acciones |
Qué cambia para el usuario
Para los equipos de ingeniería, la principal implicación es la necesidad de infraestructura propia. Al tratarse de checkpoints de 16B parámetros, la inferencia requiere hardware de alto rendimiento. Los usuarios no pueden simplemente llamar a un endpoint; deben desplegar el modelo, gestionar la codificación de vídeo y asegurar la estabilidad de la secuencia generada.
La distinción entre modelos causales y bidireccionales es crucial. Sim-Auto, al ser causal, permite una simulación en bucle cerrado donde el modelo responde a controles en tiempo real, algo que Transfer-Auto no ofrece de la misma manera. En robótica, la variante H-Embodied-Nano permite no solo predecir el vídeo, sino también inferir las acciones necesarias, lo que la hace útil para el entrenamiento de políticas de control.
Precio, límites y lo que falta por comprobar
No hay un precio por uso publicado, ya que los modelos son de código abierto bajo licencias específicas (NVIDIA Open Model License o OpenMDW 1.1). El coste real es la infraestructura: se estima que se necesitan GPUs de última generación para manejar los 16B parámetros y la generación de vídeo a 480p o 720p.
Es importante señalar que las métricas publicadas (FID, FVD, PSNR, MSE) provienen de NVIDIA y no han sido reproducidas de forma independiente. Además, la apariencia fotográfica realista no garantiza la consistencia física ni la seguridad. Los usuarios deben validar la estabilidad temporal y la precisión de los controles antes de utilizar estos datos en sistemas críticos.
Implicaciones técnicas y licenciamiento
La familia Cosmos3-Nano se apoya en el marco de trabajo cosmos-framework de NVIDIA. La licencia varía según el modelo: la mayoría utiliza OpenMDW 1.1, mientras que Cosmos3-H-Embodied-Nano está bajo la NVIDIA Open Model License Agreement. Esto implica restricciones específicas para el uso comercial y la modificación del código.
La integración requiere atención a las dependencias de software y la configuración de los controles de entrada. Por ejemplo, en la variante de conducción, la sincronización entre el vídeo multivista y el LiDAR es un desafío técnico que el usuario debe resolver. La disponibilidad de estos modelos marca un paso hacia la democratización de la simulación de alto rendimiento, pero exige una madurez técnica considerable por parte de los usuarios.
Pasos para desplegar un modelo Cosmos3-Nano
Proceso básico para comenzar a utilizar uno de los modelos publicados.
- 01Clonar el repositorio cosmos-framework desde GitHub.
- 02Descargar los pesos del modelo específico desde Hugging Face.
- 03Configurar el entorno de ejecución con las dependencias de GPU y CUDA.
- 04Definir los parámetros de entrada (prompts, imágenes, controles).
- 05Ejecutar la inferencia y validar la salida visual y de datos.
Qué sigue abierto
- No se ha verificado la existencia de una API comercial o tarifas por tokens para estos modelos.
- La reproducibilidad independiente de las métricas de rendimiento (FID, PSNR, etc.) no ha sido realizada por Inferama.
- El rendimiento real en hardware físico o en escenarios fuera de la distribución de entrenamiento no está garantizado por las fichas oficiales.
Continúa explorando
Fuentes consultadas
Correcciones y transparencia
Si detectas un dato incorrecto o desactualizado, puedes enviarnos una corrección indicando la página y la fuente que debemos revisar.
Proponer una corrección