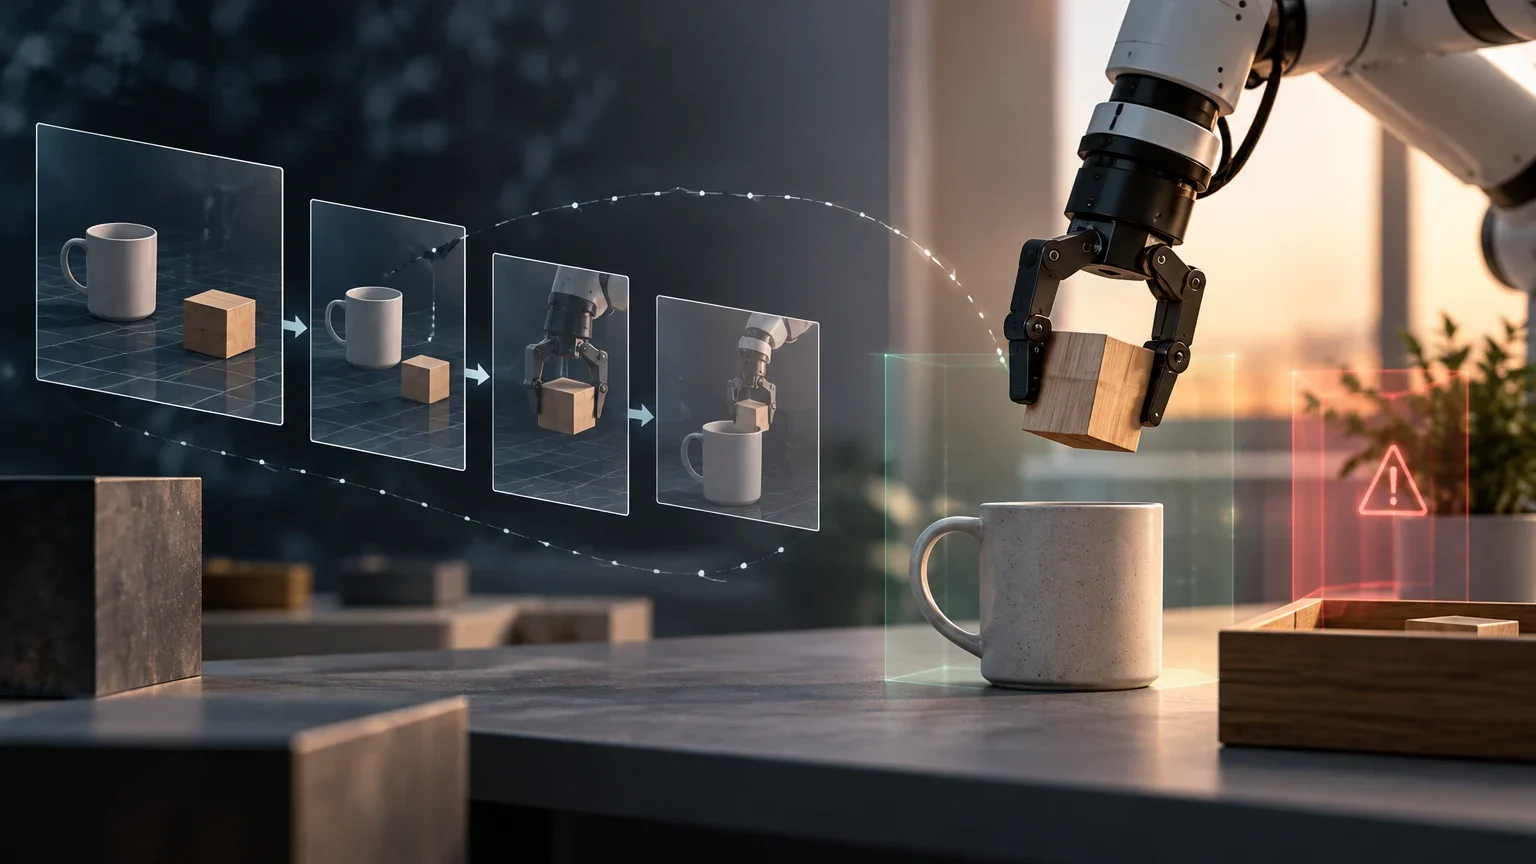
Qué es Gemini Robotics ER 2 y qué significa el razonamiento incorporado
Gemini Robotics ER 2 es un modelo de visión y lenguaje orientado a aplicaciones de robótica. En este contexto, ER significa embodied reasoning, o razonamiento incorporado: la interpretación de información sobre un entorno físico y el razonamiento relacionado con una tarea en ese entorno. La documentación oficial describe los modelos Gemini Robotics ER como modelos que permiten a los robots percibir e interactuar con el mundo físico. Para ER 2, la página del modelo atribuye al sistema la planificación de tareas de varios pasos y distingue esa función de la ejecución motora posterior, que corresponde a un sistema de nivel inferior.
La distinción importa porque «razonar sobre una tarea robótica» no es sinónimo de «mover un robot de forma autónoma y segura». La formulación disponible respalda que el modelo puede participar en una cadena de interpretación y planificación. No demuestra por sí sola que el modelo controle directamente motores, que una secuencia propuesta sea ejecutable por cualquier plataforma o que una tarea vaya a completarse con una tasa de éxito determinada.
Por tanto, conviene leer ER 2 como un posible componente de una arquitectura, no como una especificación completa de un robot. La percepción puede depender de la cámara y del formato de entrada; la ejecución, de controladores, sensores y límites físicos; y la supervisión, de decisiones de integración tomadas fuera del modelo. La información examinada no basta para establecer qué combinaciones de hardware, software y entorno están validadas de extremo a extremo.
Separar percepción, planificación y movimiento
El sistema puede dividirse en responsabilidades observables. La entrada visual debe representar objetos, posiciones, obstáculos y cambios relevantes para la tarea. Un componente interpreta la instrucción y planifica pasos hacia el objetivo; un controlador inferior los convierte en movimiento físico. ER 2 se sitúa en la planificación, separada de la ejecución, pero los detalles completos de la interfaz entre ambas no están especificados.
Esta descomposición evita atribuir al modelo logros que dependen del sistema completo. Si un objeto no se detecta por oclusión, una decisión posterior puede ser inadecuada aunque el razonamiento textual parezca coherente. Si el plan es razonable, un controlador puede no ejecutarlo debido a límites de alcance, precisión o configuración. Y si el controlador realiza el movimiento, sigue siendo necesario comprobar que no se haya producido una condición peligrosa durante la acción.
El flujo siguiente es una guía de análisis, no una descripción exhaustiva de la implementación de Google. Los equipos deberían identificar qué componente recibe cada dato, qué componente produce cada decisión y qué controles impiden que una propuesta no validada llegue al actuador. Sin esa asignación, los errores pueden quedar ocultos tras una etiqueta general como «fallo del modelo» o «fallo del robot».
Cadena de responsabilidades para evaluar
- 01Entrada y observación: documentar qué imágenes, instrucciones y datos adicionales recibe el sistema, y en qué condiciones se capturan.
- 02Interpretación y plan: registrar la instrucción entendida, los pasos propuestos y cualquier incertidumbre que el sistema comunique.
- 03Validación: comprobar que el plan respeta límites operativos y reglas de seguridad definidos por el equipo antes de autorizar movimiento.
- 04Ejecución y supervisión: atribuir el movimiento al controlador correspondiente, registrar el estado del robot y detener o revisar la acción ante desviaciones.
Capacidades documentadas y preguntas sobre la API
La documentación de la Interactions API de Gemini Robotics ER presenta la familia como modelos de visión y lenguaje para que los robots perciban e interactúen con el mundo físico, e identifica ER 2 en ese contexto. Otra página oficial describe una vía de uso mediante generateContent. La existencia de documentación para más de una interfaz no permite concluir, sin revisar sus especificaciones completas, que ambas ofrezcan las mismas operaciones, formatos, límites o comportamiento para ER 2.
La página oficial del modelo atribuye a ER 2 planificación de tareas de varios pasos. Es una descripción de capacidad, no un protocolo de evaluación ni una lista exhaustiva de tareas aprobadas. Tampoco permite inferir que el modelo resuelva cualquier instrucción ambigua, funcione con cualquier cámara o produzca una trayectoria motora lista para ejecutar. Los detalles de entradas, salidas, llamadas a herramientas y manejo de errores deben comprobarse en la documentación actual de la API elegida.
Antes de integrar el modelo, el equipo debería responder preguntas concretas: ¿qué estructura tiene la respuesta?, ¿puede expresar incertidumbre o pedir aclaraciones?, ¿qué herramientas se pueden invocar y con qué permisos?, ¿cómo se representa un plan inválido?, ¿qué sucede ante una respuesta incompleta o una interrupción de red? Estas preguntas siguen sin resolverse. Una descripción de interacciones con el mundo físico no basta para responderlas ni para establecer supuestos de implementación.
Qué se puede concluir y qué requiere verificación
| Tema | Conclusión respaldada | Comprobación pendiente |
|---|---|---|
| Tipo de modelo | Google lo describe como modelo de visión y lenguaje para robótica. | Entradas exactas, formatos admitidos y requisitos del entorno de uso. |
| Planificación | La página de ER 2 indica planificación de tareas de varios pasos. | Tareas concretas, condiciones de éxito y resultados reproducibles. |
| Ejecución motora | La descripción separa la planificación de la ejecución por un sistema de nivel inferior. | Interfaz, controlador, restricciones físicas y validación antes del movimiento. |
| API y acceso | Hay documentación oficial para Interactions API y generateContent. | Estado vigente, identificador, permisos, cuotas y diferencias entre interfaces. |
Límites, mitigaciones y seguridad física
La ficha de modelo de Gemini Robotics ER 2 está destinada a describir las limitaciones y mitigaciones de esta versión, pero eso no demuestra que el modelo incorpore salvaguardas concretas ni que se haya validado en condiciones de despliegue específicas. La ficha tampoco permite concluir que ER 2 vaya a comportarse de forma segura en todos los entornos.
También es importante separar mitigación de garantía. Una advertencia, filtro o evaluación puede reducir ciertos riesgos en unas condiciones, pero no certifica el comportamiento seguro de una instalación robótica completa. La seguridad física depende, entre otros factores, del robot, el espacio de trabajo, los sensores, las velocidades, las herramientas acopladas y los mecanismos de parada. Esta es una consideración de ingeniería para el despliegue, no una afirmación de que la documentación de ER 2 haya validado esas dimensiones.
Un equipo debería mantener los controles críticos fuera de una instrucción libre al modelo. Por ejemplo, la autorización para iniciar un movimiento, la limitación de fuerza o velocidad y la parada ante una intrusión en una zona de trabajo requieren mecanismos cuya respuesta pueda verificarse en el sistema desplegado. La recomendación no significa que el modelo carezca de utilidad; significa que una salida generada debe tratarse como una propuesta que atraviesa validaciones explícitas antes de convertirse en movimiento.
Qué significa la afirmación sobre Safety Instruction Following y Human Proximity
Google afirma que ER 2 mejora en Safety Instruction Following y Human Proximity frente a ER 1.6 y otros modelos. Es una comparación del fabricante, sin puntuaciones numéricas, tamaño de muestra, tareas exactas, definición operacional de las métricas y condiciones de ejecución confirmados aquí. No permite cuantificar el avance ni establecer su relevancia para un uso concreto o la equivalencia de condiciones entre sistemas.
Los nombres de las categorías tampoco bastan para reconstruir el protocolo. «Safety Instruction Following» puede referirse a una tarea definida de seguimiento de instrucciones de seguridad, mientras que «Human Proximity» sugiere una evaluación relacionada con proximidad humana; pero no debemos inferir a partir de los nombres qué escenarios, distancias, movimientos o umbrales se utilizaron. La página completa de resultados y los detalles metodológicos serían necesarios para interpretar las métricas.
La evaluación responsable debe conservar esta diferencia entre un anuncio y evidencia cuantitativa verificable. La afirmación es relevante para decidir qué preguntas hacer o qué pruebas replicar, pero no permite prometer una reducción de incidentes ni extrapolar el desempeño a un robot distinto. Tampoco permite concluir que ER 2 sea más seguro en todos los escenarios: la comparación publicada, aun si se confirma en detalle, respondería solo a las tareas y condiciones especificadas.
Lectura prudente de la comparación anunciada
| Elemento | Lo conocido | Lo que falta para valorar el resultado |
|---|---|---|
| Comparadores | Google menciona ER 1.6 y otros modelos. | Identidad y versiones de todos los modelos comparados, y configuración equivalente. |
| Categorías | El anuncio menciona Safety Instruction Following y Human Proximity. | Definición de cada tarea, criterios de puntuación y escenarios incluidos. |
| Resultados | Google afirma que ER 2 obtiene mejores resultados. | Puntuaciones, tamaño de muestra, variabilidad y datos que permitan reproducir la comparación. |
| Aplicación a un robot | La afirmación puede orientar una evaluación local. | Pruebas en el hardware, sensores, entorno y procedimiento de seguridad de cada despliegue. |
Acceso, disponibilidad y precio: qué no se puede confirmar
Google Cloud publica una página de documentación de Gemini Robotics ER 2 dentro de Gemini Enterprise Agent Platform, y Google ofrece documentación para las interfaces Interactions API y generateContent. Estas referencias muestran que existe documentación oficial vinculada a canales de plataforma y API. No bastan, por sí solas, para confirmar el estado de disponibilidad vigente para todos los usuarios, los requisitos de acceso, el identificador exacto que debe invocarse, las cuotas o las restricciones aplicables.
Tampoco se dispone de una tarifa oficial específica verificable para Gemini Robotics ER 2. No se debe deducir el precio a partir de tarifas de otros modelos, de una interfaz distinta o de un cálculo de terceros. El coste puede depender del canal, las unidades facturadas y las condiciones aplicables, pero esos detalles siguen sin confirmarse. Antes de presupuestar, hay que consultar la página vigente del canal elegido y confirmar que la tarifa corresponde al modelo y a la modalidad de uso concretos.
La misma cautela se aplica a límites de uso y condiciones de acceso. La presencia de documentación no equivale a disponibilidad abierta o universal. Un equipo que necesite decidir si puede iniciar una prueba debería verificar la consola o documentación oficial correspondiente, registrar fecha y región de consulta y obtener confirmación de los términos aplicables. En ausencia de esa verificación, la conclusión correcta es que el acceso y el precio no quedan confirmados, no que sean gratuitos, públicos o idénticos entre plataformas.
Cómo diseñar una prueba de aceptación útil
Una prueba local debe medir el sistema completo y no limitarse a juzgar si una respuesta parece razonable. Empiece por una tarea delimitada, un entorno controlado y un resultado observable. Defina qué estados iniciales cuentan como válidos, qué pasos se permiten y qué condiciones obligan a detener la prueba. Mantenga separados los registros de la interpretación, el plan propuesto, la decisión de validación y el movimiento ejecutado; así será posible localizar dónde se originó un fallo.
Incluya variaciones que importen en el entorno previsto, como cambios de posición, oclusiones o instrucciones incompletas, pero introdúzcalas de forma gradual y controlada. No permita que la primera prueba de una condición desconocida implique un movimiento físico con consecuencias. Compruebe primero la respuesta en un modo de observación o simulación si el sistema de integración lo permite, y exija revisión humana o reglas deterministas para acciones que puedan causar daño. Estas son recomendaciones de evaluación, no capacidades atribuidas a ER 2.
Antes de ampliar el uso, acuerde criterios de aprobación que puedan auditarse: tasa de finalización bajo condiciones especificadas, errores de interpretación, planes rechazados por el validador, paradas, intervenciones humanas y desviaciones del movimiento. No hace falta reducir la decisión a un único promedio. Un fallo infrecuente pero grave puede tener más importancia que muchas tareas completadas correctamente. La aceptación debe incluir criterios para restringir o retirar el sistema si se observan errores fuera de los límites acordados.
Secuencia práctica para una evaluación controlada
- 01Definir una tarea y un entorno acotados; especificar estados iniciales, resultado esperado y condiciones de parada.
- 02Registrar entradas, interpretación y plan antes de permitir el movimiento; conservar los datos necesarios para revisar cada decisión.
- 03Probar primero con supervisión y sin consecuencias físicas, cuando la configuración lo permita; después habilitar movimientos limitados con controles independientes.
- 04Introducir variaciones graduales y registrar fallos, rechazos, intervenciones y paradas, no solo las tareas completadas.
- 05Aprobar únicamente los escenarios que cumplan criterios escritos; mantener supervisión y reevaluar ante cambios de modelo, API, robot o entorno.
Conclusión: probar el modelo no es certificar su desempeño en producción
Gemini Robotics ER 2 es un modelo de visión y lenguaje para robótica. Google le atribuye la planificación de tareas de varios pasos; un sistema de nivel inferior se encarga de la ejecución motora. Google también anuncia mejores resultados que ER 1.6 y otros modelos en Safety Instruction Following y Human Proximity. Los protocolos y las puntuaciones que permitirían cuantificar esas mejoras no están especificados.
Para un equipo técnico, esto es suficiente para formular una hipótesis de evaluación, no para cerrar una decisión de producción. La prueba debe determinar si el modelo interpreta las entradas relevantes, propone planes que el sistema puede validar y se integra con controles adecuados para el robot concreto. La seguridad y la fiabilidad tienen que medirse en la arquitectura desplegada, con límites físicos y procedimientos de supervisión definidos por el equipo.
El acceso a documentación oficial de plataforma y API tampoco aclara por completo el estado de disponibilidad, las condiciones de uso o el precio aplicable. Esos datos deben verificarse directamente en el canal vigente antes de estimar costes o comprometer una integración. En suma: ER 2 merece una evaluación delimitada si sus capacidades descritas se ajustan al problema, pero la documentación y el anuncio de benchmarks aquí comprobables no justifican asumir que el modelo ejecutará tareas físicas de forma fiable en producción.
Continúa explorando
Fuentes consultadas
Correcciones y transparencia
Si detectas un dato incorrecto o desactualizado, puedes enviarnos una corrección indicando la página y la fuente que debemos revisar.
Proponer una corrección