Cosa fa esattamente il modello
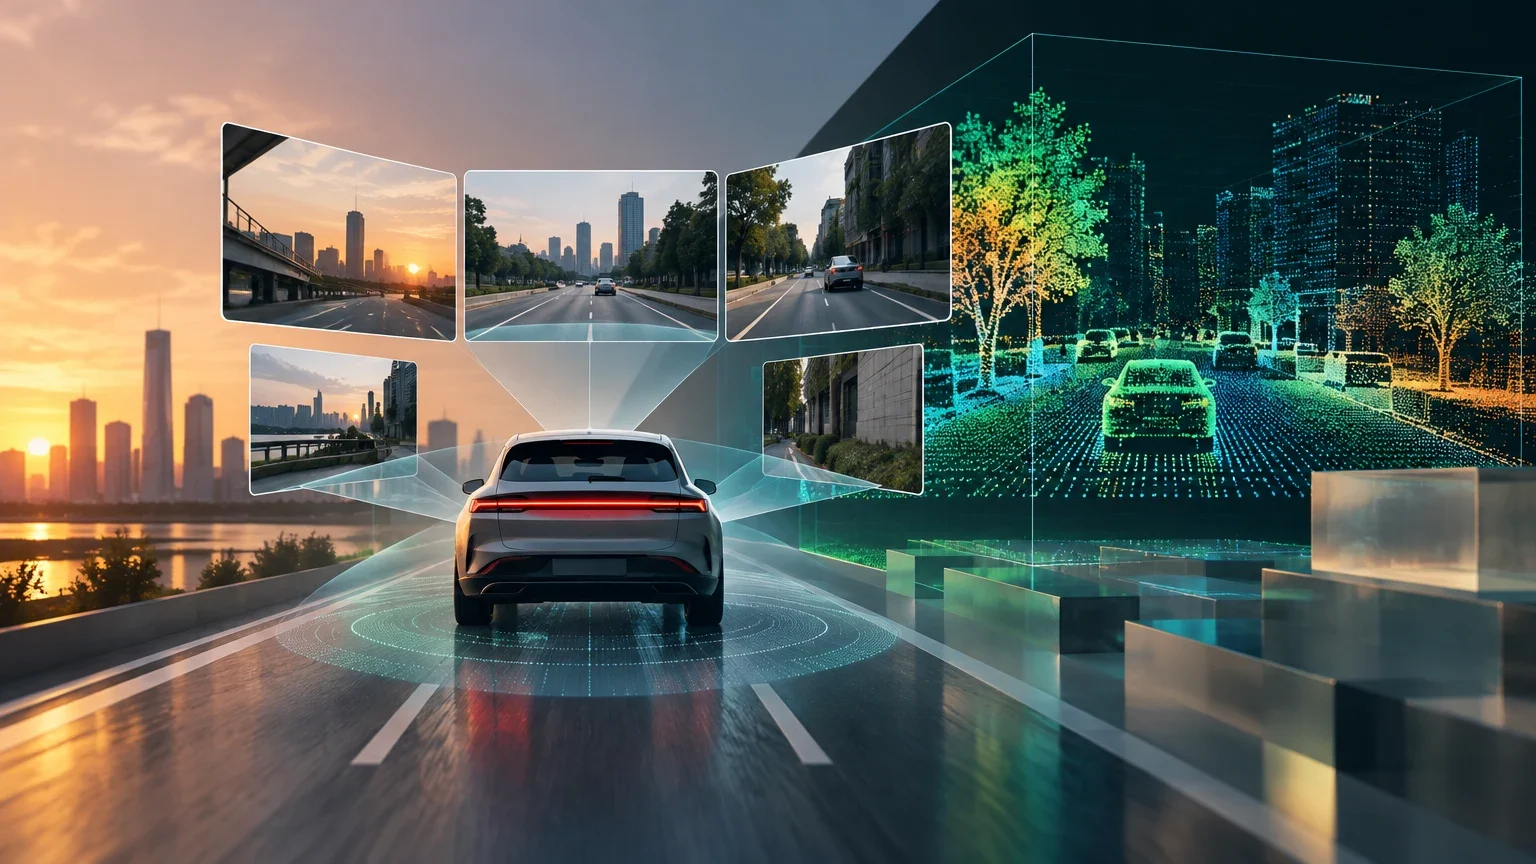
Cosmos3-Nano-Transfer-Auto è una variante specifica della famiglia Cosmos 3 di NVIDIA, progettata per la generazione di scene di guida tramite video multiview e LiDAR sincronizzati. A differenza dei modelli di simulazione causale come Sim-Auto, questa variante opera in modo bidirezionale, posizionandola come uno strumento di generazione batch per la creazione di dati sintetici e la valutazione delle policy, piuttosto che come un simulatore in tempo reale.
Il modello accetta come input testo, controlli di mondo WSM (World State Map) e un'immagine iniziale opzionale. Le sue uscite includono video da fino a 11 telecamere (standard o fish-eye) e dati LiDAR, con una risoluzione di 480p o 720p e fino a 300 fotogrammi per vista. Questa configurazione lo distingue da altre varianti di Cosmos3-Nano, che si concentrano sulla robotica generale o sulla generazione di video creativa.
Il carattere bidirezionale descrive come il modello genera una sequenza a partire dal contesto disponibile, non una capacità di rappresentare con esattezza tutte le cause fisiche di una scena. La sua funzione principale consiste nel produrre sequenze audiovisive di guida per un'elaborazione successiva. Per questo motivo, la generazione batch e la simulazione causale in tempo reale rispondono a obiettivi distinti: la prima crea materiale sintetico che può poi essere revisionato, mentre la seconda viene utilizzata per aggiornare uno stato di simulazione durante l'avanzamento di un'interazione.
WSM fornisce controlli di mondo che consentono di specificare aspetti della scena insieme al testo e, se desiderato, un'immagine iniziale. Questa combinazione offre diverse vie per orientare una generazione, ma non trasforma ogni controllo in una garanzia deterministica che tutti gli elementi appariranno esattamente come descritti. L'immagine opzionale funziona come punto di partenza visivo; le uscite rimangono risultati generati e richiedono ispezione prima di essere trattati come dati adatti a un uso specifico.
Il limite di 11 telecamere si riferisce al numero di viste che la configurazione descritta può produrre, mentre i 300 fotogrammi corrispondono al massimo indicato per vista. Non significa che tutte le configurazioni debbano generare sempre il numero massimo di telecamere o di fotogrammi. La risoluzione disponibile, 480p o 720p, fa parte delle condizioni di uscita e deve essere considerata quando si valuta se il dettaglio visivo serve per l'analisi prevista. L'uscita LiDAR aggiunge una rappresentazione distinta della scena, ma la sua presenza non dimostra da sola che ogni punto sia perfettamente allineato con il video.
L'architettura Mixture-of-Transformers e la dimensione di 16B parametri caratterizzano il modello, ma non bastano per inferire la sua velocità, il costo di ogni lotto o la qualità di una scena concreta. Questi risultati dipendono dalla configurazione e dall'infrastruttura di esecuzione. La distinzione rispetto ad altre varianti di Cosmos3-Nano è anche importante: le capacità descritte qui corrispondono a Transfer-Auto e non devono essere trasferite automaticamente a varianti orientate alla robotica generale o alla generazione creativa di video.
Specifiche chiave di Cosmos3-Nano-Transfer-Auto
Caratteristiche tecniche di Cosmos3-Nano-Transfer-Auto.
| Caratteristica | Dettaglio |
|---|---|
| Architettura | Bidirezionale (Mixture-of-Transformers) |
| Parametri | 16B |
| Input | Testo, WSM, immagine opzionale |
| Output | Video multiview (fino a 11 telecamere), LiDAR |
| Risoluzione | 480p o 720p |
| Fotogrammi max | 300 per vista |
Capacità ed esempi per task
L'applicazione principale di questo modello è la generazione di dati sintetici per l'addestramento di sistemi di guida autonoma. Consentendo la generazione simultanea di video da più prospettive e segnali LiDAR coerenti, i team possono creare scenari di bordo (edge cases) che sarebbero costosi o pericolosi da catturare nel mondo reale.
Un esempio pratico è la generazione di scene con condizioni meteorologiche avverse o traffico denso, dove il modello può variare i parametri di input per produrre variazioni controllate. Un altro caso d'uso è la valutazione delle policy di guida: generando un ambiente sintetico, è possibile testare la risposta di un agente di IA a situazioni specifiche senza rischio fisico.
L'utilità dei dati sintetici sta nell'ampliare la varietà di scene disponibili, non nel sostituire senza valutazione le osservazioni del mondo reale. Una scena generata può servire per esaminare come risponde un sistema di percezione o una policy a una combinazione scelta di condizioni, ma il risultato dipende dal fatto che la generazione rappresenti in modo pertinente gli elementi che si vogliono studiare. La presenza di più viste e LiDAR facilita lavorare con più di una modalità; non garantisce che entrambe le modalità siano coerenti in tutti i fotogrammi.
Le condizioni meteorologiche avverse e il traffico denso illustrano variazioni che possono essere definite mediante i parametri di input. La possibilità di richiedere variazioni controllate significa che i team possono orientare la generazione verso aspetti concreti; non implica che ogni cambio produca una variazione isolata né che gli altri dettagli rimangano invariati. È opportuno verificare le uscite e separare le scene che soddisfano i criteri del set da quelle che contengono artefatti o non rappresentano in modo utile la condizione richiesta.
In una valutazione delle policy, l'ambiente sintetico consente di osservare una risposta generata per una situazione specificata senza esporre fisicamente un veicolo a quella situazione. Questo vantaggio riduce il rischio fisico durante la prova sintetica, ma non dimostra che la risposta osservata si ripeterà in una scena reale né che la policy sia sicura. La valutazione conserva valore come parte di un processo più ampio, sempre che le sue conclusioni si limitino allo scenario e alle uscite effettivamente esaminate.
L'esempio di un incrocio con pedoni descrive una configurazione possibile: testo per specificare la geometria e la presenza di persone, controlli WSM per orientare lo stato spaziale e un'uscita di fino a 300 fotogrammi da sei telecamere, accompagnata da LiDAR. Il numero di telecamere in questo esempio è inferiore al massimo descritto per il modello. L'indicazione di coerenza spaziale esprime lo scopo dei controlli WSM, non una garanzia di allineamento perfetto. Prima di incorporare il set nell'addestramento, i team dovrebbero verificare che le persone, la geometria e i segnali generati siano pertinenti e utilizzabili per il compito previsto.
Benchmark e metodologia pubblicata
NVIDIA ha pubblicato metriche di prestazioni per questa variante nella sua scheda ufficiale. I benchmark si concentrano sulla qualità della generazione video (FID e FVD-I3D) per i task da testo a video (T2V) e da immagine a video (I2V) nel dominio della guida, utilizzando un fattore di guidance (CFG) di 3.
È cruciale capire che queste metriche misurano la somiglianza percettiva e la coerenza temporale delle uscite generate, non la sicurezza stradale né l’accuratezza fisica assoluta. I valori sono forniti dal produttore e non sono stati riprodotti in modo indipendente. Inoltre, il confronto con altre versioni di Cosmos deve essere fatto con cautela, poiché le condizioni di valutazione possono variare.
FID e FVD-I3D riassumono aspetti diversi dell'uscita valutata: FID confronta le caratteristiche delle immagini per stimare la somiglianza percettiva, mentre FVD-I3D si applica alle sequenze video e riflette le differenze nelle caratteristiche spazio-temporali. In entrambi i casi, un numero riassume una valutazione definita da una metodologia e un set di dati; non costituisce una misurazione diretta della capacità di guida, della sicurezza di una policy né della precisione fisica degli oggetti rappresentati.
La tabella informa risultati separati per la generazione da testo a video e da immagine a video, entrambi con CFG3. I numeri non devono essere letti come una scala universale che permetta di confrontare senza ulteriori considerazioni compiti diversi, configurazioni diverse o modelli valutati con altre procedure. Anche se la tabella indica che un valore inferiore è migliore, questa regola orienta solo l'interpretazione all'interno della metrica e del protocollo corrispondenti; non significa che il sistema con il numero inferiore sia necessariamente più sicuro o più utile in qualsiasi applicazione.
Il fattore CFG fa parte della configurazione di generazione valutata. Pertanto, i risultati pubblicati descrivono quella condizione specifica e non stabiliscono che altre intensità di guidance producano gli stessi valori. Le metriche non eliminano nemmeno la variabilità tra scene né sostituiscono la revisione delle uscite individuali quando la coerenza tra viste o la corrispondenza con il LiDAR sono importanti.
L'origine dei valori conta quando li si utilizzano: NVIDIA li presenta come risultati della propria valutazione e il testo non li considera verificati in modo indipendente. Un confronto successivo dovrebbe conservare gli stessi compiti, configurazioni e criteri di misurazione affinché la differenza osservata possa essere interpretata in modo sensato. Quando questi elementi cambiano, i numeri possono orientare una lettura iniziale, ma non permettono da soli di attribuire un vantaggio generale a una variante.
Metriche di prestazioni pubblicate da NVIDIA
Valori di FID e FVD-I3D per la variante Transfer-Auto. Più basso è meglio.
| Task | Metrica | Valore |
|---|---|---|
| Driving T2V (CFG3) | FID | 45,5 |
| Driving T2V (CFG3) | FVD-I3D | 488 |
| Driving I2V (CFG3) | FID | 27,8 |
| Driving I2V (CFG3) | FVD-I3D | 238 |
Prezzo e requisiti di deployment
Cosmos3-Nano-Transfer-Auto viene distribuito come checkpoint pubblico sotto la licenza OpenMDW 1.1, che ne consente l'uso commerciale. Tuttavia, non esiste una tariffa API ufficiale pubblicata da NVIDIA per questa variante specifica; il costo è direttamente associato all'infrastruttura GPU necessaria per eseguire il modello.
Dato che si tratta di un modello da 16B parametri, i requisiti hardware sono significativi. La documentazione di NVIDIA suggerisce che le varianti Nano possano essere eseguite su hardware da workstation o data center, come RTX PRO 6000, H100 o B200. Il costo reale dipenderà dal provider cloud o dall'hardware proprietario, includendo la memoria VRAM, la banda passante e il tempo di generazione, che non è in tempo reale.
L'assenza di una tariffa API pubblicata per questa variante significa che non esiste un prezzo ufficiale per richiesta o per unità di generazione che possa essere usato come riferimento diretto. Il costo d'uso si sposta sull'esecuzione del checkpoint e, per questo, dipende dall'hardware disponibile e da come si contratta o gestisce. La disponibilità del modello come checkpoint pubblico non equivale a un servizio ospitato né stabilisce da sola il costo di operare quel servizio.
I nomi RTX PRO 6000, H100 e B200 appaiono come esempi di hardware su cui le varianti Nano possono essere eseguite secondo la documentazione citata nel testo. Non ne deriva che tutti quegli equipaggiamenti abbiano le stesse prestazioni, che ogni configurazione esegua il modello con identiche capacità o che uno di essi garantisca un tempo di generazione determinato. Per stimare un lotto, i team devono considerare la memoria necessaria, la banda passante e il tempo di calcolo della loro configurazione specifica.
Lo stoccaggio approssimativo di 32 GB menzionato nella nota corrisponde ai pesi che devono essere salvati, non a una stima completa delle risorse richieste durante l'esecuzione. La memoria VRAM, lo spazio per altri componenti del processo e la durata della generazione possono anche influire sulla fattibilità del deployment. Così, la dimensione del file dei pesi non basta per decidere se una macchina concreta potrà eseguire il flusso di lavoro previsto.
La modalità di contratto della GPU può cambiare il budget: l'affitto on-demand e la capacità spot non hanno necessariamente lo stesso prezzo né la stessa disponibilità. Poiché NVIDIA non pubblica una tariffa unificata per tempo di video per questa variante, non è possibile dedurre un costo esatto per minuto a partire dalle specifiche del modello. Un confronto economico con la cattura di dati reali deve basarsi sui costi locali dell'infrastruttura e sul volume di generazione che si intende produrre, senza assumere un numero standard.
Limitazioni, sicurezza e alternative
Il modello non è un simulatore di fisica certificato. La documentazione di NVIDIA avverte esplicitamente che le uscite possono contenere incoerenze temporali, movimenti instabili e interazioni fisiche imprecise. Pertanto, non deve essere utilizzato come unica fonte di verità per la convalida della sicurezza in sistemi critici.
Tra le limitazioni spiccano il degrado della qualità al di fuori della distribuzione di addestramento e la necessità di una convalida indipendente per le applicazioni di sicurezza. Come alternative, i team possono considerare altri modelli di generazione video per la guida o simulatori fisici tradizionali (come Isaac Sim) per i task che richiedono un'accuratezza fisica rigorosa, utilizzando Cosmos3-Nano-Transfer-Auto come complemento per la diversità dei dati.
Gli avvertimenti su incoerenze temporali, movimenti instabili e interazioni fisiche imprecise delimitano l'uso del modello: una sequenza visivamente plausibile può non rispettare in modo affidabile la dinamica di una situazione. Per questo, la generazione serve per ampliare o esplorare dati sintetici, ma non accredita che una manovra, una distanza o un'interazione siano fisicamente corrette. La validazione di sistemi critici richiede metodi aggiuntivi e non deve dipendere esclusivamente dalle uscite del modello.
Il degrado al di fuori della distribuzione di addestramento indica che il comportamento può essere meno affidabile di fronte a scene che differiscono dai pattern rappresentati durante l'addestramento. Non permette di anticipare in anticipo quali scene concrete falliranno, ma consiglia di ispezionare con particolare attenzione le generazioni che si discostano dalle condizioni abituali. La revisione della qualità può rilevare alcuni problemi visibili; non certifica da sola che tutte le proprietà rilevanti siano corrette.
I filtri di qualità e coerenza temporale, le metriche di allineamento tra LiDAR e video e i test successivi formano fasi complementari, non garanzie automatiche. Un filtro può scartare risultati che non soddisfano criteri definiti, ma la sua portata dipende da quei criteri. Allo stesso modo, misurare l'allineamento tra modalità non dimostra la precisione fisica globale. La sequenza di validazione proposta deve essere intesa come un processo di verifiche che si adatta all'obiettivo, non come una certificazione che il modello fornisca.
Isaac Sim appare come alternativa per compiti che richiedono precisione fisica rigorosa, mentre altri modelli di generazione video per la guida possono servire a obiettivi di generazione diversi. Il confronto non implica che uno strumento sostituisca completamente l'altro: Cosmos3-Nano-Transfer-Auto può apportare diversità sintetica e un simulatore fisico può affrontare esigenze diverse. La selezione dipende da quale proprietà si deve valutare e da quale validazione aggiuntiva si applica prima di utilizzare i risultati in un sistema di sicurezza.
Flusso di convalida consigliato
Processo suggerito per integrare i dati sintetici di Cosmos in un pipeline di sicurezza.
- 01Generare lotti di scene sintetiche con Cosmos3-Nano-Transfer-Auto.
- 02Applicare filtri di qualità e coerenza temporale alle uscite.
- 03Convalidare la coerenza LiDAR-video tramite metriche di allineamento.
- 04Addestrare o valutare il modello di guida con i dati sintetici.
- 05Eseguire test di sicurezza nel mondo reale o in simulatori fisici ad alta fedeltà.
Criteri pratici di scelta
La decisione di utilizzare Cosmos3-Nano-Transfer-Auto deve basarsi sulla necessità di generare dati multiview e LiDAR in modo rapido e scalabile. Se l'obiettivo è la simulazione in tempo reale per il controllo, questo modello non è adatto; si consiglia un simulatore causale. Se l'obiettivo è l'espansione di dataset per l'addestramento della percezione, è uno strumento potente.
I team devono valutare se la loro infrastruttura attuale supporta i requisiti di VRAM e se il costo di generazione per lotto è sostenibile rispetto alla cattura di dati reali. Inoltre, è fondamentale rivedere la licenza OpenMDW 1.1 e assicurarsi di rispettare i termini di attribuzione e utilizzo.
La scelta pratica inizia distinguendo tra l'ampliamento di un set di dati e l'esecuzione di una simulazione che aggiorna lo stato di un agente in tempo reale. Cosmos3-Nano-Transfer-Auto è orientato alla generazione batch di dati multiview e LiDAR; questa orientazione può risultare utile per espandere materiale di addestramento della percezione, ma non lo rende un'opzione appropriata per il controllo in tempo reale. Quando l'interazione causale e l'aggiornamento continuo sono requisiti, il testo raccomanda di considerare un simulatore causale.
La disponibilità della GPU deve essere valutata insieme al volume previsto di generazione, alla memoria VRAM e al tempo di calcolo. Avere accesso a un H100 o B200 può rendere fattibile una prova, ma non permette di concludere in anticipo che il costo totale sarà inferiore a quello della cattura di dati reali. Il confronto richiede di stimare le esigenze di generazione per lotto e i costi propri dell'infrastruttura, poiché non esiste una tariffa ufficiale per token per questa variante.
La licenza OpenMDW 1.1 consente l'uso commerciale secondo la descrizione del modello, ma i team devono comunque rivederne i termini e rispettare gli obblighi di attribuzione e uso che corrispondono. L'autorizzazione commerciale non elimina quelle condizioni né risolve da sola altri requisiti applicabili al set di dati o al deployment. La decisione tecnica e la revisione della licenza sono verifiche distinte, e entrambe devono essere completate prima di adottare il modello in un flusso di lavoro.
La tabella di decisione deve essere letta come un'orientamento condizionato, non come un verdetto universale. Una priorità alta per dati sintetici multiview favorisce la considerazione del modello; un'esigenza di simulazione in tempo reale punta a un'altra classe di strumento. La disponibilità della GPU può cambiare la fattibilità economica, ma non determina la qualità delle scene. In particolare, l'uso in sistemi critici senza validazione non è raccomandato: la generazione sintetica può far parte del processo, sempre che le uscite e il sistema siano sottoposti a validazioni indipendenti adeguate.
Tabella di decisione: usare Cosmos3-Nano-Transfer-Auto?
Criteri per valutare l'idoneità del modello.
| Criterio | Sì | No |
|---|---|---|
| Necessità di dati sintetici multiview | Priorità alta | Priorità bassa |
| Requisito di simulazione in tempo reale | Non adatto | Adatto |
| Disponibilità di GPU H100/B200 | Fattibile | Costo proibitivo |
| Uso in sistemi di sicurezza critica senza convalida | Non consigliato | Consigliato con convalida |
Continua a esplorare
Fonti consultate
Correzioni e trasparenza
Se trovi un dato errato o non aggiornato, inviaci la pagina e la fonte da verificare.
Proponi una correzione