Ce que fait le modèle exact
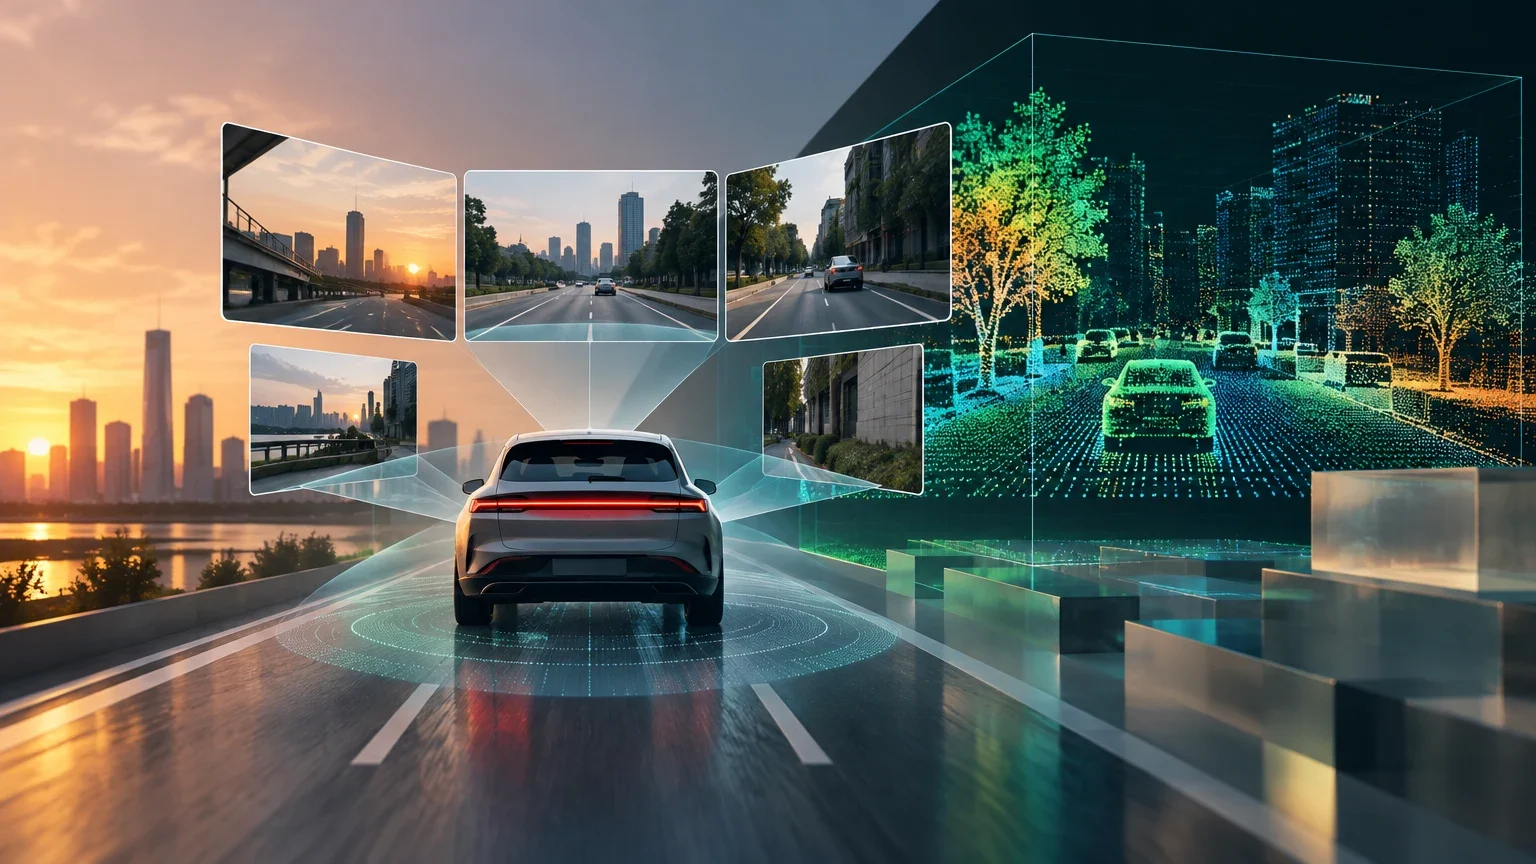
Cosmos3-Nano-Transfer-Auto est une variante spécifique de la famille Cosmos 3 de NVIDIA, conçue pour la génération de scènes de conduite via la vidéo multivue et le LiDAR synchronisés. Contrairement aux modèles de simulation causale comme Sim-Auto, cette variante fonctionne de manière bidirectionnelle, ce qui la positionne comme un outil de génération par lots pour la création de données synthétiques et l'évaluation des politiques, plutôt que comme un simulateur en temps réel.
Le modèle accepte en entrée du texte, des contrôles de monde WSM (World State Map) et une image initiale optionnelle. Ses sorties incluent une vidéo jusqu'à 11 caméras (standard ou œil de poisson) et des données LiDAR, avec une résolution de 480p ou 720p et jusqu'à 300 images par vue. Cette configuration le distingue d'autres variantes de Cosmos3-Nano, qui se concentrent sur la robotique générale ou la génération de vidéo créative.
Le caractère bidirectionnel décrit la manière dont le modèle génère une séquence à partir du contexte disponible, sans prétendre représenter avec exactitude toutes les causes physiques d'une scène. Sa fonction principale consiste à produire des séquences audiovisuelles de conduite destinées à un traitement ultérieur. Par conséquent, la génération par lots et la simulation causale en temps réel répondent à des objectifs distincts : la première crée du matériel synthétique qui peut ensuite être révisé, tandis que la seconde est utilisée pour mettre à jour l'état d'une simulation au fur et à mesure de l'interaction.
WSM fournit des contrôles de monde permettant de spécifier des aspects de la scène en complément du texte et, le cas échéant, d'une image initiale. Cette combinaison offre différentes voies pour orienter une génération, mais ne transforme pas chaque contrôle en une garantie déterministe que tous les éléments apparaîtront exactement comme décrits. L'image optionnelle sert de point de départ visuel ; les sorties restent des résultats générés et nécessitent une inspection avant d'être considérés comme des données adaptées à un usage précis.
La limite de 11 caméras se réfère au nombre de vues que la configuration décrite peut produire, tandis que les 300 images correspondent au maximum indiqué par vue. Cela ne signifie pas que toutes les configurations doivent générer systématiquement le nombre maximal de caméras ou d'images. La résolution disponible, 480p ou 720p, fait également partie des conditions de sortie et doit être prise en compte pour évaluer si le détail visuel convient à l'analyse prévue. La sortie LiDAR ajoute une représentation distincte de la scène, mais sa présence ne démontre pas à elle seule que chaque point soit parfaitement aligné avec la vidéo.
L'architecture Mixture-of-Transformers et la taille de 16B paramètres caractérisent le modèle, mais ne suffisent pas à inférer sa vitesse, le coût de chaque lot ou la qualité d'une scène spécifique. Ces résultats dépendent de la configuration et de l'infrastructure d'exécution. La distinction par rapport aux autres variantes de Cosmos3-Nano est également importante : les capacités décrites ici correspondent à Transfer-Auto et ne doivent pas être automatiquement transposées aux variantes orientées vers la robotique générale ou la génération créative de vidéo.
Spécifications clés de Cosmos3-Nano-Transfer-Auto
Caractéristiques techniques de Cosmos3-Nano-Transfer-Auto.
| Caractéristique | Détail |
|---|---|
| Architecture | Bidirectionnelle (Mixture-of-Transformers) |
| Paramètres | 16B |
| Entrées | Texte, WSM, image optionnelle |
| Sorties | Vidéo multivue (jusqu'à 11 caméras), LiDAR |
| Résolution | 480p ou 720p |
| Max. images | 300 par vue |
Capacités et exemples par tâche
L'application principale de ce modèle est la génération de données synthétiques pour l'entraînement des systèmes de conduite autonome. En permettant la génération simultanée de vidéo depuis plusieurs perspectives et de signaux LiDAR cohérents, les équipes peuvent créer des cas limites (edge cases) qui seraient coûteux ou dangereux à capturer dans le monde réel.
Un exemple pratique est la génération de scènes avec des conditions météorologiques défavorables ou un trafic dense, où le modèle peut varier les paramètres d'entrée pour produire des variations contrôlées. Un autre cas d'usage est l'évaluation des politiques de conduite : en générant un environnement synthétique, on peut tester la réponse d'un agent IA face à des situations spécifiques sans risque physique.
L'utilité des données synthétiques réside dans l'élargissement de la variété des scènes disponibles, plutôt que dans le remplacement non évalué des observations du monde réel. Une scène générée peut servir à examiner comment un système de perception ou une politique réagit à une combinaison choisie de conditions, mais le résultat dépend de la pertinence avec laquelle la génération représente les éléments à étudier. La présence de multiples vues et de LiDAR facilite le travail avec plusieurs modalités ; elle ne garantit pas que ces deux modalités soient cohérentes dans toutes les images.
Les conditions météorologiques défavorables et le trafic dense illustrent des variations qui peuvent être définies via les paramètres d'entrée. La possibilité de demander des variations contrôlées signifie que les équipes peuvent orienter la génération vers des aspects concrets ; cela n'implique pas que chaque changement produise une variation isolée ni que les autres détails restent invariants. Il convient de vérifier les sorties et de séparer les scènes qui satisfont les critères de l'ensemble de celles qui contiennent des artefacts ou ne représentent pas utilement la condition demandée.
Dans une évaluation de politiques, l'environnement synthétique permet d'observer une réponse générée pour une situation spécifiée sans exposer physiquement un véhicule à cette situation. Cet avantage réduit le risque physique pendant le test synthétique, mais ne démontre pas que la réponse observée se reproduira dans une scène réelle ni que la politique soit sûre. L'évaluation conserve sa valeur comme partie d'un processus plus large, à condition que ses conclusions soient limitées au scénario et aux sorties effectivement examinés.
L'exemple d'une intersection avec des piétons décrit une configuration possible : du texte pour spécifier la géométrie et la présence de personnes, des contrôles WSM pour orienter l'état spatial et une sortie de jusqu'à 300 images depuis six caméras, accompagnée de LiDAR. Le nombre de caméras de cet exemple est inférieur au maximum décrit pour le modèle. L'indication de cohérence spatiale exprime le but des contrôles WSM, non une garantie d'alignement parfait. Avant d'intégrer l'ensemble à l'entraînement, les équipes devraient vérifier que les personnes, la géométrie et les signaux générés sont pertinents et utilisables pour la tâche prévue.
Benchmarks et méthodologie publiée
NVIDIA a publié des métriques de performance pour cette variante dans sa fiche officielle. Les benchmarks se concentrent sur la qualité de la génération de vidéo (FID et FVD-I3D) pour les tâches de texte-vers-vidéo (T2V) et d'image-vers-vidéo (I2V) dans le domaine de la conduite, en utilisant un facteur de guidage (CFG) de 3.
Il est crucial de comprendre que ces métriques mesurent la similarité perceptuelle et la cohérence temporelle des sorties générées, et non la sécurité routière ni la précision physique absolue. Les valeurs sont fournies par le fournisseur et n'ont pas été reproduites de manière indépendante par Inferama. De plus, la comparaison avec d'autres versions de Cosmos doit se faire avec prudence, car les conditions d'évaluation peuvent varier.
FID et FVD-I3D résument des aspects différents de la sortie évaluée : FID compare les caractéristiques des images pour estimer la similarité perceptuelle, tandis que FVD-I3D s'applique aux séquences vidéo et reflète les différences dans les caractéristiques spatio-temporelles. Dans les deux cas, un chiffre résume une évaluation définie par une méthodologie et un ensemble de données ; il ne constitue pas une mesure directe de la capacité de conduite, de la sécurité d'une politique ni de la précision physique des objets représentés.
Le tableau informe des résultats séparés pour la génération de texte-vers-vidéo et d'image-vers-vidéo, tous deux avec CFG3. Les chiffres ne doivent pas être lus comme une échelle universelle permettant de comparer sans plus de tâches distinctes, de configurations différentes ou de modèles évalués avec d'autres procédures. Bien que le tableau indique qu'une valeur plus basse est meilleure, cette règle n'oriente l'interprétation que dans le cadre de la métrique et du protocole correspondants ; cela ne signifie pas que le système avec la valeur la plus basse est nécessairement plus sûr ou plus utile dans n'importe quelle application.
Le facteur CFG fait partie de la configuration de génération évaluée. Par conséquent, les résultats publiés décrivent cette condition spécifique et n'établissent pas que d'autres intensités de guidage produisent les mêmes valeurs. Les métriques n'éliminent pas non plus la variabilité entre les scènes ni ne remplacent la révision des sorties individuelles lorsque la cohérence entre les vues ou la correspondance avec le LiDAR sont importantes.
L'origine des valeurs est importante lors de leur utilisation : NVIDIA les présente comme les résultats de sa propre évaluation et le texte ne les considère pas comme vérifiées de manière indépendante. Une comparaison ultérieure devrait conserver les mêmes tâches, configurations et critères de mesure pour que la différence observée puisse être interprétée avec sens. Lorsque ces éléments changent, les chiffres peuvent orienter une lecture initiale, mais ne permettent pas à eux seuls d'attribuer un avantage général à une variante.
Métriques de performance publiées par NVIDIA
Valeurs de FID et FVD-I3D pour la variante Transfer-Auto. Plus c'est bas, mieux c'est.
| Tâche | Métrique | Valeur |
|---|---|---|
| Driving T2V (CFG3) | FID | 45,5 |
| Driving T2V (CFG3) | FVD-I3D | 488 |
| Driving I2V (CFG3) | FID | 27,8 |
| Driving I2V (CFG3) | FVD-I3D | 238 |
Prix et exigences de déploiement
Cosmos3-Nano-Transfer-Auto est distribué comme un checkpoint public sous la licence OpenMDW 1.1, ce qui en permet l'usage commercial. Cependant, il n'existe pas de tarif API officiel publié par NVIDIA pour cette variante spécifique ; le coût est directement associé à l'infrastructure GPU nécessaire pour exécuter le modèle.
Étant donné qu'il s'agit d'un modèle de 16B paramètres, les exigences matérielles sont significatives. La documentation de NVIDIA suggère que les variantes Nano peuvent s'exécuter sur du matériel de station de travail ou de centre de données, comme la RTX PRO 6000, H100 ou B200. Le coût réel dépendra du fournisseur de cloud ou du matériel propre, incluant la mémoire VRAM, la bande passante et le temps de génération, qui n'est pas en temps réel.
L'absence d'un tarif API publié pour cette variante signifie qu'il n'y a pas de prix officiel par requête ou par unité de génération qui puisse servir de référence directe. Le coût d'utilisation se transfère à l'exécution du checkpoint et dépend donc du matériel disponible et de la manière dont il est loué ou géré. La disponibilité du modèle comme checkpoint public n'équivaut pas à un service hébergé ni n'établit à elle seule le coût d'exploitation de ce service.
Les noms RTX PRO 6000, H100 et B200 apparaissent comme exemples de matériel sur lequel les variantes Nano peuvent s'exécuter selon la documentation citée dans le texte. Il n'en découle pas que tous ces équipements aient les mêmes performances, que chaque configuration exécute le modèle avec des prestations identiques ou que l'un d'entre eux garantisse un temps de génération déterminé. Pour estimer un lot, les équipes doivent considérer la mémoire nécessaire, la bande passante et le temps de calcul de leur configuration spécifique.
Le stockage approximatif de 32 Go mentionné dans la note correspond aux poids qui doivent être stockés, non à une estimation complète des ressources requises pendant l'exécution. La mémoire VRAM, l'espace pour d'autres composants du processus et la durée de la génération peuvent également influencer la viabilité du déploiement. Ainsi, la taille du fichier de poids ne suffit pas pour décider si une machine spécifique pourra exécuter le flux de travail prévu.
La modalité de location de GPU peut modifier le budget : la location à la demande et la capacité spot n'ont pas nécessairement le même prix ni la même disponibilité. Comme NVIDIA ne publie pas un tarif unifié par temps de vidéo pour cette variante, il n'est pas possible de déduire un coût exact par minute à partir des spécifications du modèle. Une comparaison économique avec la capture de données réelles doit se baser sur les coûts locaux d'infrastructure et sur le volume de génération prévu, sans supposer un chiffre standard.
Limites, sécurité et alternatives
Le modèle n'est pas un simulateur de physique certifié. La documentation de NVIDIA avertit explicitement que les sorties peuvent contenir des incohérences temporelles, des mouvements instables et des interactions physiques imprécises. Par conséquent, il ne doit pas être utilisé comme source de vérité unique pour la validation de la sécurité dans les systèmes critiques.
Parmi les limites figurent la dégradation de la qualité hors de la distribution d'entraînement et la nécessité d'une validation indépendante pour les applications de sécurité. En tant qu'alternatives, les équipes peuvent envisager d'autres modèles de génération de vidéo pour la conduite ou des simulateurs physiques traditionnels (comme Isaac Sim) pour les tâches nécessitant une précision physique stricte, en utilisant Cosmos3-Nano-Transfer-Auto comme complément pour la diversité des données.
Les avertissements concernant les incohérences temporelles, les mouvements instables et les interactions physiques imprécises délimitent l'usage du modèle : une séquence visuellement plausible peut ne pas respecter de manière fiable la dynamique d'une situation. Par conséquent, la génération sert à élargir ou explorer des données synthétiques, mais n'atteste pas qu'une manœuvre, une distance ou une interaction soient physiquement correctes. La validation des systèmes critiques nécessite des méthodes supplémentaires et ne doit pas dépendre uniquement des sorties du modèle.
La dégradation hors de la distribution d'entraînement indique que le comportement peut être moins fiable face à des scènes qui diffèrent des motifs représentés pendant l'entraînement. Cela ne permet pas d'anticiper à l'avance quelles scènes spécifiques échoueront, mais conseille d'inspecter avec un soin particulier les générations qui s'écartent des conditions habituelles. La révision de la qualité peut détecter certains problèmes visibles ; elle ne certifie pas à elle seule que toutes les propriétés pertinentes soient correctes.
Les filtres de qualité et de cohérence temporelle, les métriques d'alignement entre LiDAR et vidéo et les tests ultérieurs forment des étapes complémentaires, non des garanties automatiques. Un filtre peut écarter des résultats qui ne respectent pas des critères définis, mais son portée dépend de ces critères. De même, mesurer l'alignement entre les modalités ne démontre pas la précision physique globale. La séquence de validation proposée doit être comprise comme un processus de vérifications adapté à l'objectif, non comme une certification fournie par le modèle.
Isaac Sim apparaît comme alternative pour les tâches nécessitant une précision physique stricte, tandis que d'autres modèles de génération de vidéo pour la conduite peuvent servir à des objectifs de génération différents. La comparaison n'implique pas qu'un outil remplace complètement l'autre : Cosmos3-Nano-Transfer-Auto peut apporter de la diversité synthétique et un simulateur physique peut aborder des besoins différents. Le choix dépend de la propriété à évaluer et de la validation supplémentaire appliquée avant d'utiliser les résultats dans un système de sécurité.
Flux de validation recommandé
Processus suggéré pour intégrer des données synthétiques de Cosmos dans un pipeline de sécurité.
- 01Générer des lots de scènes synthétiques avec Cosmos3-Nano-Transfer-Auto.
- 02Appliquer des filtres de qualité et de cohérence temporelle aux sorties.
- 03Valider la cohérence LiDAR-vidéo à l'aide de métriques d'alignement.
- 04Entraîner ou évaluer le modèle de conduite avec les données synthétiques.
- 05Réaliser des tests de sécurité dans le monde réel ou sur des simulateurs physiques haute fidélité.
Critères pratiques de choix
La décision d'utiliser Cosmos3-Nano-Transfer-Auto doit se baser sur le besoin de générer des données multivue et LiDAR de manière rapide et scalable. Si l'objectif est la simulation en temps réel pour le contrôle, ce modèle n'est pas adapté ; un simulateur causal est recommandé. Si l'objectif est l'expansion de jeux de données pour l'entraînement de la perception, c'est un outil puissant.
Les équipes doivent évaluer si leur infrastructure actuelle supporte les exigences de VRAM et si le coût de génération par lot est viable par rapport à la capture de données réelles. De plus, il est fondamental de revoir la licence OpenMDW 1.1 et de s'assurer de se conformer aux conditions d'attribution et d'utilisation.
Le choix pratique commence par distinguer l'élargissement d'un ensemble de données de l'exécution d'une simulation qui met à jour l'état d'un agent en temps réel. Cosmos3-Nano-Transfer-Auto est orienté vers la génération par lots de données multivues et LiDAR ; cette orientation peut s'avérer utile pour étendre le matériel d'entraînement de la perception, mais ne le rend pas une option appropriée pour le contrôle en temps réel. Lorsque l'interaction causale et la mise à jour continue sont des exigences, le texte recommande de considérer un simulateur causal.
La disponibilité de GPU doit être évaluée conjointement avec le volume prévu de génération, la mémoire VRAM et le temps de calcul. Avoir accès à une H100 ou B200 peut rendre une preuve de concept viable, mais ne permet pas de conclure à l'avance que le coût total sera inférieur à celui de la capture de données réelles. La comparaison nécessite d'estimer les besoins de génération par lot et les coûts propres à l'infrastructure, car il n'existe pas de tarif officiel par jeton pour cette variante.
La licence OpenMDW 1.1 permet l'usage commercial selon la description du modèle, mais les équipes doivent toujours revoir ses termes et respecter les obligations d'attribution et d'usage applicables. L'autorisation commerciale n'élimine pas ces conditions ni ne résout à elle seule d'autres exigences applicables à l'ensemble de données ou au déploiement. La décision technique et la révision de la licence sont des vérifications distinctes, et les deux doivent être complétées avant d'adopter le modèle dans un flux de travail.
Le tableau de décision doit être lu comme une orientation conditionnée, non comme un verdict universel. Une priorité élevée pour les données synthétiques multivues favorise la considération du modèle ; un besoin de simulation en temps réel pointe vers une autre classe d'outil. La disponibilité de GPU peut changer la viabilité économique, mais ne détermine pas la qualité des scènes. En particulier, l'usage dans des systèmes critiques sans validation n'est pas recommandé : la génération synthétique peut faire partie du processus, à condition que les sorties et le système soient soumis à des validations indépendantes appropriées.
Tableau de décision : Utiliser Cosmos3-Nano-Transfer-Auto ?
Critères pour évaluer l'adéquation du modèle.
| Critère | Oui | Non |
|---|---|---|
| Besoin de données synthétiques multivue | Priorité haute | Priorité basse |
| Exigence de simulation en temps réel | Non adapté | Adapté |
| Disponibilité de GPU H100/B200 | Viable | Coût prohibitif |
| Usage dans des systèmes de sécurité critique sans validation | Non recommandé | Recommandé avec validation |
Poursuivre l’exploration
Sources consultées
Corrections et transparence
Si vous repérez une information incorrecte ou obsolète, envoyez-nous la page et la source à vérifier.
Proposer une correction