O que o modelo específico faz
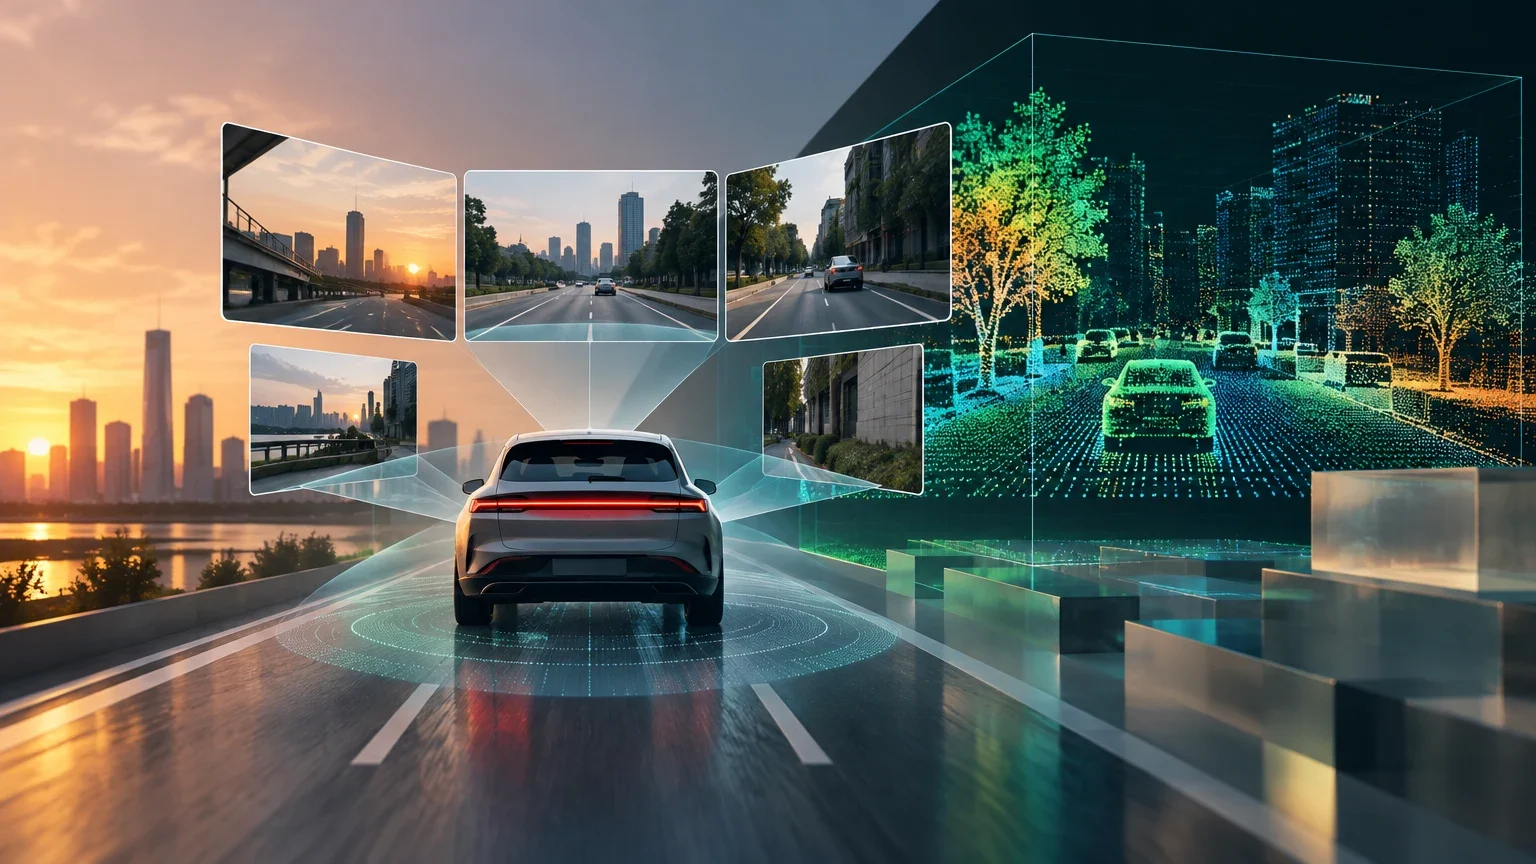
O Cosmos3-Nano-Transfer-Auto é uma variante específica da família Cosmos 3 da NVIDIA, projetada para a geração de cenas de condução por meio de vídeo multivista e LiDAR sincronizados. Diferentemente dos modelos de simulação causal, como o Sim-Auto, esta variante opera de forma bidirecional, o que a posiciona como uma ferramenta de geração em lote para a criação de dados sintéticos e avaliação de políticas, em vez de um simulador em tempo real.
O modelo aceita como entrada texto, controles de mundo WSM (World State Map) e uma imagem inicial opcional. Suas saídas incluem vídeo de até 11 câmeras (padrão ou olho de peixe) e dados LiDAR, com resolução de 480p ou 720p e até 300 quadros por vista. Essa configuração o distingue de outras variantes do Cosmos3-Nano, que se concentram em robótica geral ou geração de vídeo criativa.
O caráter bidirecional descreve como o modelo gera uma sequência a partir do contexto disponível, não uma capacidade para representar com exatidão todas as causas físicas de uma cena. Sua função principal consiste em produzir sequências audiovisuais de condução para processamento posterior. Por isso, a geração por lotes e a simulação causal em tempo real respondem a objetivos distintos: a primeira cria material sintético que depois pode ser revisado; a segunda é utilizada para atualizar um estado de simulação enquanto avança uma interação.
O WSM fornece controles de mundo que permitem especificar aspectos da cena junto com o texto e, se desejado, uma imagem inicial. Essa combinação oferece diferentes vias para orientar uma geração, mas não converte cada controle em uma garantia determinística de que todos os elementos aparecerão exatamente como descritos. A imagem opcional funciona como ponto de partida visual; as saídas continuam sendo resultados gerados e requerem inspeção antes de serem tratados como dados adequados para um uso concreto.
O limite de 11 câmeras refere-se ao número de vistas que a configuração descrita pode produzir, enquanto os 300 quadros correspondem ao máximo indicado por vista. Não significa que todas as configurações devam gerar sempre o número máximo de câmeras ou de quadros. A resolução disponível, 480p ou 720p, também faz parte das condições de saída e deve ser considerada ao avaliar se o detalhe visual serve para a análise prevista. A saída LiDAR adiciona uma representação distinta da cena, mas sua presença não demonstra por si só que cada ponto esteja perfeitamente alinhado com o vídeo.
A arquitetura Mixture-of-Transformers e o tamanho de 16B parâmetros caracterizam o modelo, mas não bastam para inferir sua velocidade, o custo de cada lote ou a qualidade de uma cena concreta. Esses resultados dependem da configuração e da infraestrutura de execução. A distinção em relação a outras variantes do Cosmos3-Nano também importa: as capacidades descritas aqui correspondem ao Transfer-Auto e não devem ser transferidas automaticamente para variantes orientadas à robótica geral ou à geração criativa de vídeo.
Especificações-chave do Cosmos3-Nano-Transfer-Auto
Resumo das características técnicas verificadas na ficha oficial do modelo.
| Característica | Detalhe |
|---|---|
| Arquitetura | Bidirecional (Mixture-of-Transformers) |
| Parâmetros | 16B |
| Entradas | Texto, WSM, imagem opcional |
| Saídas | Vídeo multivista (até 11 câmeras), LiDAR |
| Resolução | 480p ou 720p |
| Máx. quadros | 300 por vista |
Capacidades e exemplos por tarefa
A principal aplicação deste modelo é a geração de dados sintéticos para o treinamento de sistemas de condução autônoma. Ao permitir a geração simultânea de vídeo a partir de múltiplas perspectivas e sinais LiDAR coerentes, as equipes podem criar cenários de borda (edge cases) que seriam caros ou perigosos de capturar no mundo real.
Um exemplo prático é a geração de cenas com condições meteorológicas adversas ou tráfego denso, onde o modelo pode variar os parâmetros de entrada para produzir variações controladas. Outro caso de uso é a avaliação de políticas de condução: ao gerar um ambiente sintético, é possível testar a resposta de um agente de IA a situações específicas sem risco físico.
A utilidade dos dados sintéticos está em ampliar a variedade de cenas disponíveis, não em substituir sem avaliação as observações do mundo real. Uma cena gerada pode servir para examinar como um sistema de percepção ou uma política responde a uma combinação escolhida de condições, mas o resultado depende de que a geração represente de maneira pertinente os elementos que se deseja estudar. A presença de múltiplas vistas e LiDAR facilita trabalhar com mais de uma modalidade; não garante que ambas as modalidades sejam coerentes em todos os quadros.
As condições meteorológicas adversas e o tráfego denso ilustram variações que podem ser definidas por meio dos parâmetros de entrada. A possibilidade de solicitar variações controladas significa que as equipes podem orientar a geração para aspectos concretos; não implica que cada mudança produza uma variação isolada nem que os demais detalhes permaneçam invariantes. É conveniente verificar as saídas e separar as cenas que satisfazem os critérios do conjunto das que contêm artefatos ou não representam de forma útil a condição solicitada.
Em uma avaliação de políticas, o ambiente sintético permite observar uma resposta gerada para uma situação especificada sem expor fisicamente um veículo a essa situação. Essa vantagem reduz o risco físico durante a teste sintética, mas não demonstra que a resposta observada se repetirá em uma cena real nem que a política seja segura. A avaliação mantém valor como parte de um processo mais amplo, desde que suas conclusões se limitem ao cenário e às saídas efetivamente examinadas.
O exemplo de uma interseção com pedestres descreve uma configuração possível: texto para especificar a geometria e a presença de pessoas, controles WSM para orientar o estado espacial e uma saída de até 300 quadros a partir de seis câmeras, acompanhada de LiDAR. A quantidade de câmeras deste exemplo é menor que o máximo descrito para o modelo. A indicação de consistência espacial expressa o propósito dos controles WSM, não uma garantia de alinhamento perfeito. Antes de incorporar o conjunto ao treinamento, as equipes deveriam verificar se as pessoas, a geometria e os sinais gerados são pertinentes e utilizáveis para a tarefa prevista.
Benchmarks e metodologia publicada
A NVIDIA publicou métricas de desempenho para esta variante em sua ficha oficial. Os benchmarks focam na qualidade da geração de vídeo (FID e FVD-I3D) para tarefas de texto-para-vídeo (T2V) e imagem-para-vídeo (I2V) no domínio de condução, utilizando um fator de orientação (CFG) de 3.
É crucial entender que essas métricas medem a semelhança perceptual e a consistência temporal das saídas geradas, não a segurança viária nem a precisão física absoluta. Os valores são fornecidos pelo fornecedor e não foram reproduzidos de forma independente pela Inferama. Além disso, a comparação com outras versões do Cosmos deve ser feita com cautela, pois as condições de avaliação podem variar.
FID e FVD-I3D resumem aspectos diferentes da saída avaliada: FID compara características de imagens para estimar semelhança perceptual, enquanto FVD-I3D se aplica a sequências de vídeo e reflete diferenças em características espaço-temporais. Em ambos os casos, um número resume uma avaliação definida por uma metodologia e um conjunto de dados; não constitui uma medição direta da capacidade de conduzir, da segurança de uma política nem da precisão física dos objetos representados.
A tabela informa resultados separados para geração de texto para vídeo e imagem para vídeo, ambos com CFG3. Os números não devem ser lidos como uma escala universal que permita comparar sem mais tarefas distintas, configurações distintas ou modelos avaliados com outros procedimentos. Embora a tabela indique que um valor menor é melhor, essa regra apenas orienta a interpretação dentro da métrica e do protocolo correspondentes; não significa que o sistema com o número menor seja necessariamente mais seguro ou mais útil em qualquer aplicação.
O fator CFG faz parte da configuração de geração avaliada. Portanto, os resultados publicados descrevem essa condição concreta e não estabelecem que outras intensidades de orientação produzam os mesmos valores. As métricas também não eliminam a variabilidade entre cenas nem substituem a revisão das saídas individuais quando a coerência entre vistas ou a correspondência com LiDAR forem importantes.
A origem dos valores importa ao utilizá-los: a NVIDIA os apresenta como resultados de sua própria avaliação e o texto não os considera verificados de forma independente. Uma comparação posterior teria que manter as mesmas tarefas, configurações e critérios de medição para que a diferença observada pudesse ser interpretada com sentido. Quando esses elementos mudam, os números podem orientar uma leitura inicial, mas não permitem atribuir por si só uma vantagem geral a uma variante.
Métricas de desempenho publicadas pela NVIDIA
Valores de FID e FVD-I3D para a variante Transfer-Auto. Menor é melhor.
| Tarefa | Métrica | Valor |
|---|---|---|
| Driving T2V (CFG3) | FID | 45,5 |
| Driving T2V (CFG3) | FVD-I3D | 488 |
| Driving I2V (CFG3) | FID | 27,8 |
| Driving I2V (CFG3) | FVD-I3D | 238 |
Preço e requisitos de implantação
O Cosmos3-Nano-Transfer-Auto é distribuído como um checkpoint público sob a licença OpenMDW 1.1, o que permite seu uso comercial. No entanto, não existe uma tarifa de API oficial publicada pela NVIDIA para esta variante específica; o custo está diretamente associado à infraestrutura de GPU necessária para executar o modelo.
Dado que se trata de um modelo de 16B parâmetros, os requisitos de hardware são significativos. A documentação da NVIDIA sugere que as variantes Nano podem ser executadas em hardware de estação de trabalho ou data center, como a RTX PRO 6000, H100 ou B200. O custo real dependerá do provedor de nuvem ou do hardware próprio, incluindo a memória VRAM, a largura de banda e o tempo de geração, que não é em tempo real.
A ausência de uma tarifa de API publicada para esta variante significa que não há um preço oficial por solicitação ou por unidade de geração que possa ser usado como referência direta. O custo de uso é transferido para a execução do checkpoint e, portanto, depende do hardware disponível e de como ele é contratado ou gerenciado. A disponibilidade do modelo como checkpoint público não equivale a um serviço hospedado nem estabelece por si só o custo de operar esse serviço.
Os nomes RTX PRO 6000, H100 e B200 aparecem como exemplos de hardware no qual as variantes Nano podem ser executadas, conforme a documentação citada no texto. Não se infere disso que todos esses equipamentos tenham o mesmo desempenho, que cada configuração execute o modelo com idênticas prestações ou que qualquer um deles garanta um tempo de geração determinado. Para estimar um lote, as equipes devem considerar a memória necessária, a largura de banda e o tempo de computação de sua configuração específica.
O armazenamento aproximado de 32 GB mencionado na nota corresponde aos pesos que devem ser salvos, não a uma estimação completa dos recursos requeridos durante a execução. A memória VRAM, o espaço para outros componentes do processo e a duração da geração também podem influenciar a viabilidade da implantação. Assim, o tamanho do arquivo de pesos não basta para decidir se uma máquina concreta poderá executar o fluxo de trabalho previsto.
A modalidade de contratação de GPU pode alterar o orçamento: o aluguel sob demanda e a capacidade spot não têm necessariamente o mesmo preço nem a mesma disponibilidade. Como a NVIDIA não publica uma tarifa unificada por tempo de vídeo para esta variante, não é possível deduzir um custo exato por minuto a partir das especificações do modelo. Uma comparação econômica com a captura de dados reais deve basear-se nos custos locais de infraestrutura e no volume de geração que se pretende produzir, sem assumir um número padrão.
Limitações, segurança e alternativas
O modelo não é um simulador de física certificado. A documentação da NVIDIA avisa explicitamente que as saídas podem conter inconsistências temporais, movimentos instáveis e interações físicas imprecisas. Portanto, não deve ser usado como única fonte de verdade para a validação de segurança em sistemas críticos.
Entre as limitações destacam-se a degradação de qualidade fora da distribuição de treinamento e a necessidade de validação independente para aplicações de segurança. Como alternativas, as equipes podem considerar outros modelos de geração de vídeo para condução ou simuladores físicos tradicionais (como o Isaac Sim) para tarefas que exijam precisão física estrita, utilizando o Cosmos3-Nano-Transfer-Auto como complemento para a diversidade de dados.
Os avisos sobre inconsistências temporais, movimentos instáveis e interações físicas imprecisas delimitam o uso do modelo: uma sequência visualmente plausível pode não respeitar de forma confiável a dinâmica de uma situação. Por isso, a geração serve para ampliar ou explorar dados sintéticos, mas não credencia que uma manobra, uma distância ou uma interação sejam fisicamente corretas. A validação de sistemas críticos precisa de métodos adicionais e não deve depender exclusivamente das saídas do modelo.
A degradação fora da distribuição de treinamento indica que o comportamento pode ser menos confiável diante de cenas que diferem dos padrões representados durante o treinamento. Não permite antecipar de antemão quais cenas concretas falharão, mas aconselha inspecionar com especial cuidado as gerações que se afastem das condições habituais. A revisão de qualidade pode detectar alguns problemas visíveis; não certifica por si só que todas as propriedades relevantes sejam corretas.
Os filtros de qualidade e consistência temporal, as métricas de alinhamento entre LiDAR e vídeo e os testes posteriores formam etapas complementares, não garantias automáticas. Um filtro pode descartar resultados que não cumpram critérios definidos, mas seu alcance depende desses critérios. Da mesma forma, medir alinhamento entre modalidades não demonstra precisão física global. A sequência de validação proposta deve ser entendida como um processo de verificações que se ajusta ao objetivo, não como uma certificação que o modelo forneça.
O Isaac Sim aparece como alternativa para tarefas que requerem precisão física estrita, enquanto outros modelos de geração de vídeo para condução podem servir a objetivos de geração distintos. A comparação não implica que uma ferramenta substitua completamente a outra: o Cosmos3-Nano-Transfer-Auto pode aportar diversidade sintética e um simulador físico pode abordar necessidades diferentes. A seleção depende de qual propriedade se precisa avaliar e de qual validação adicional se aplica antes de utilizar os resultados em um sistema de segurança.
Fluxo de validação recomendado
Processo sugerido para integrar dados sintéticos do Cosmos em um pipeline de segurança.
- 01Gerar lotes de cenas sintéticas com o Cosmos3-Nano-Transfer-Auto.
- 02Aplicar filtros de qualidade e consistência temporal às saídas.
- 03Validar a coerência LiDAR-vídeo por meio de métricas de alinhamento.
- 04Treinar ou avaliar o modelo de condução com os dados sintéticos.
- 05Realizar testes de segurança no mundo real ou em simuladores físicos de alta fidelidade.
Critérios práticos de escolha
A decisão de utilizar o Cosmos3-Nano-Transfer-Auto deve basear-se na necessidade de gerar dados multivista e LiDAR de forma rápida e escalável. Se o objetivo é a simulação em tempo real para controle, este modelo não é adequado; recomenda-se um simulador causal. Se o objetivo é a expansão de datasets para treinamento de percepção, é uma ferramenta poderosa.
As equipes devem avaliar se sua infraestrutura atual suporta os requisitos de VRAM e se o custo de geração por lote é viável em comparação com a captura de dados reais. Além disso, é fundamental revisar a licença OpenMDW 1.1 e garantir o cumprimento dos termos de atribuição e uso.
A escolha prática começa por distinguir entre ampliar um conjunto de dados e executar uma simulação que atualiza o estado de um agente em tempo real. O Cosmos3-Nano-Transfer-Auto se orienta para a geração por lotes de dados multivista e LiDAR; essa orientação pode resultar útil para expandir material de treinamento de percepção, mas não o converte em uma opção apropriada para controle em tempo real. Quando a interação causal e a atualização contínua são requisitos, o texto recomenda considerar um simulador causal.
A disponibilidade de GPU deve ser avaliada junto com o volume previsto de geração, a memória VRAM e o tempo de computação. Ter acesso a uma H100 ou B200 pode tornar viável um teste, mas não permite concluir de antemão que o custo total será menor que o de capturar dados reais. A comparação requer estimar as necessidades de geração por lote e os custos próprios da infraestrutura, já que não existe uma tarifa oficial por token para esta variante.
A licença OpenMDW 1.1 permite o uso comercial conforme a descrição do modelo, mas as equipes ainda precisam revisar seus termos e atender às obrigações de atribuição e uso que correspondam. A autorização comercial não elimina essas condições nem resolve por si só outros requisitos aplicáveis ao conjunto de dados ou à implantação. A decisão técnica e a revisão de licença são verificações distintas, e ambas devem ser concluídas antes de adotar o modelo em um fluxo de trabalho.
A tabela de decisão deve ser lida como uma orientação condicionada, não como um veredito universal. Uma prioridade alta para dados sintéticos multivista favorece considerar o modelo; uma necessidade de simulação em tempo real aponta para outra classe de ferramenta. A disponibilidade de GPU pode alterar a viabilidade econômica, mas não determina a qualidade das cenas. Em particular, o uso em sistemas críticos sem validação não fica recomendado: a geração sintética pode fazer parte do processo, desde que as saídas e o sistema sejam submetidos a validações independentes adequadas.
Tabela de decisão: Usar o Cosmos3-Nano-Transfer-Auto?
Critérios para avaliar a adequação do modelo.
| Critério | Sim | Não |
|---|---|---|
| Necessidade de dados sintéticos multivista | Prioridade alta | Prioridade baixa |
| Requisito de simulação em tempo real | Não apto | Apto |
| Disponibilidade de GPU H100/B200 | Viável | Custo proibitivo |
| Uso em sistemas de segurança crítica sem validação | Não recomendado | Recomendado com validação |
Continue a explorar
Fontes consultadas
Correções e transparência
Se encontrar informação incorreta ou desatualizada, envie-nos a página e a fonte que devemos rever.
Propor uma correção