Qué hace el modelo exacto
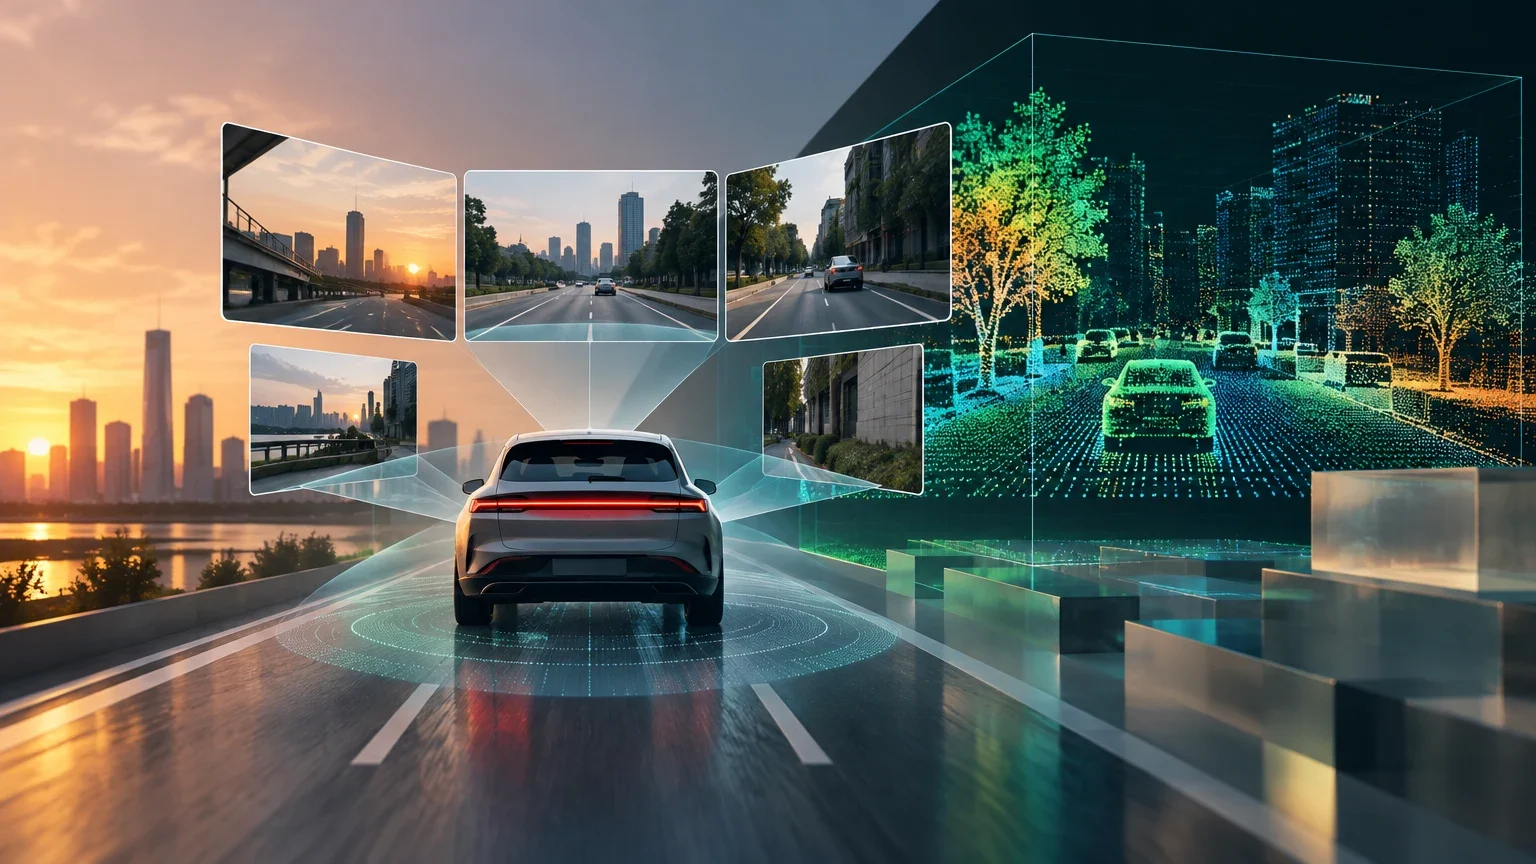
Cosmos3-Nano-Transfer-Auto es una variante específica de la familia Cosmos 3 de NVIDIA, diseñada para la generación de escenas de conducción mediante vídeo multivista y LiDAR sincronizados. A diferencia de los modelos de simulación causal como Sim-Auto, esta variante opera de forma bidireccional, lo que la posiciona como una herramienta de generación por lotes para la creación de datos sintéticos y evaluación de políticas, más que como un simulador en tiempo real.
El modelo acepta como entrada texto, controles de mundo WSM (World State Map) y una imagen inicial opcional. Sus salidas incluyen vídeo de hasta 11 cámaras (estándar u ojo de pez) y datos LiDAR, con una resolución de 480p o 720p y hasta 300 fotogramas por vista. Esta configuración lo distingue de otras variantes de Cosmos3-Nano, que se centran en robótica general o generación de vídeo creativa.
El carácter bidireccional describe cómo el modelo genera una secuencia a partir del contexto disponible, no una capacidad para representar con exactitud todas las causas físicas de una escena. Su función principal consiste en producir secuencias audiovisuales de conducción para procesamiento posterior. Por eso, la generación por lotes y la simulación causal en tiempo real responden a objetivos distintos: la primera crea material sintético que después puede revisarse; la segunda se utiliza para actualizar un estado de simulación mientras avanza una interacción.
WSM aporta controles de mundo que permiten especificar aspectos de la escena junto con el texto y, si se desea, una imagen inicial. Esa combinación ofrece distintas vías para orientar una generación, pero no convierte cada control en una garantía determinista de que todos los elementos aparecerán exactamente como se describieron. La imagen opcional funciona como punto de partida visual; las salidas siguen siendo resultados generados y requieren inspección antes de tratarlas como datos adecuados para un uso concreto.
El límite de 11 cámaras se refiere al número de vistas que puede producir la configuración descrita, mientras que los 300 fotogramas corresponden al máximo indicado por vista. No significa que todas las configuraciones deban generar siempre el número máximo de cámaras o de fotogramas. La resolución disponible, 480p o 720p, también forma parte de las condiciones de salida y debe considerarse al valorar si el detalle visual sirve para el análisis previsto. La salida LiDAR añade una representación distinta de la escena, pero su presencia no demuestra por sí sola que cada punto esté perfectamente alineado con el vídeo.
La arquitectura Mixture-of-Transformers y el tamaño de 16B parámetros caracterizan el modelo, pero no bastan para inferir su velocidad, el coste de cada lote o la calidad de una escena concreta. Esos resultados dependen de la configuración y de la infraestructura de ejecución. La distinción frente a otras variantes de Cosmos3-Nano también importa: las capacidades descritas aquí corresponden a Transfer-Auto y no deben trasladarse automáticamente a variantes orientadas a robótica general o a generación creativa de vídeo.
Especificaciones clave de Cosmos3-Nano-Transfer-Auto
Características técnicas de Cosmos3-Nano-Transfer-Auto.
| Característica | Detalle |
|---|---|
| Arquitectura | Bidireccional (Mixture-of-Transformers) |
| Parámetros | 16B |
| Entradas | Texto, WSM, imagen opcional |
| Salidas | Vídeo multivista (hasta 11 cámaras), LiDAR |
| Resolución | 480p o 720p |
| Máx. fotogramas | 300 por vista |
Capacidades y ejemplos por tarea
La principal aplicación de este modelo es la generación de datos sintéticos para el entrenamiento de sistemas de conducción autónoma. Al permitir la generación simultánea de vídeo desde múltiples perspectivas y señales LiDAR coherentes, los equipos pueden crear escenarios de borde (edge cases) que serían costosos o peligrosos de capturar en el mundo real.
Un ejemplo práctico es la generación de escenas con condiciones meteorológicas adversas o tráfico denso, donde el modelo puede variar los parámetros de entrada para producir variaciones controladas. Otro caso de uso es la evaluación de políticas de conducción: al generar un entorno sintético, se puede probar la respuesta de un agente de IA ante situaciones específicas sin riesgo físico.
La utilidad de los datos sintéticos está en ampliar la variedad de escenas disponibles, no en reemplazar sin evaluación las observaciones del mundo real. Una escena generada puede servir para examinar cómo responde un sistema de percepción o una política ante una combinación elegida de condiciones, pero el resultado depende de que la generación represente de manera pertinente los elementos que se quieren estudiar. La presencia de múltiples vistas y LiDAR facilita trabajar con más de una modalidad; no garantiza que ambas modalidades sean coherentes en todos los fotogramas.
Las condiciones meteorológicas adversas y el tráfico denso ilustran variaciones que pueden definirse mediante los parámetros de entrada. La posibilidad de solicitar variaciones controladas significa que los equipos pueden orientar la generación hacia aspectos concretos; no implica que cada cambio produzca una variación aislada ni que los demás detalles permanezcan invariantes. Conviene comprobar las salidas y separar las escenas que satisfacen los criterios del conjunto de las que contienen artefactos o no representan de forma útil la condición solicitada.
En una evaluación de políticas, el entorno sintético permite observar una respuesta generada para una situación especificada sin exponer físicamente un vehículo a esa situación. Esa ventaja reduce el riesgo físico durante la prueba sintética, pero no demuestra que la respuesta observada vaya a repetirse en una escena real ni que la política sea segura. La evaluación conserva valor como parte de un proceso más amplio, siempre que sus conclusiones se limiten al escenario y a las salidas efectivamente examinados.
El ejemplo de una intersección con peatones describe una configuración posible: texto para especificar la geometría y la presencia de personas, controles WSM para orientar el estado espacial y una salida de hasta 300 fotogramas desde seis cámaras, acompañada de LiDAR. La cantidad de cámaras de este ejemplo es menor que el máximo descrito para el modelo. La indicación de consistencia espacial expresa el propósito de los controles WSM, no una garantía de alineación perfecta. Antes de incorporar el conjunto al entrenamiento, los equipos tendrían que comprobar que las personas, la geometría y las señales generadas son pertinentes y utilizables para la tarea prevista.
Benchmarks y metodología publicada
NVIDIA ha publicado métricas de rendimiento para esta variante en su ficha oficial. Los benchmarks se centran en la calidad de la generación de vídeo (FID y FVD-I3D) para tareas de texto-a-vídeo (T2V) e imagen-a-vídeo (I2V) en el dominio de conducción, utilizando un factor de guidance (CFG) de 3.
Es crucial entender que estas métricas miden la similitud perceptual y la consistencia temporal de las salidas generadas, no la seguridad vial ni la precisión física absoluta. Los valores son proporcionados por el proveedor y no han sido verificados de forma independiente. Además, la comparación con otras versiones de Cosmos debe hacerse con cautela, ya que las condiciones de evaluación pueden variar.
FID y FVD-I3D resumen aspectos diferentes de la salida evaluada: FID compara características de imágenes para estimar similitud perceptual, mientras que FVD-I3D se aplica a secuencias de vídeo y refleja diferencias en características espacio-temporales. En ambos casos, una cifra resume una evaluación definida por una metodología y un conjunto de datos; no constituye una medición directa de la capacidad de conducir, de la seguridad de una política ni de la precisión física de los objetos representados.
La tabla informa resultados separados para generación de texto a vídeo e imagen a vídeo, ambos con CFG3. Las cifras no deben leerse como una escala universal que permita comparar sin más tareas distintas, configuraciones distintas o modelos evaluados con otros procedimientos. Aunque la tabla indica que un valor menor es mejor, esa regla solo orienta la interpretación dentro de la métrica y el protocolo correspondientes; no significa que el sistema con la cifra menor sea necesariamente más seguro o más útil en cualquier aplicación.
El factor CFG forma parte de la configuración de generación evaluada. Por tanto, los resultados publicados describen esa condición concreta y no establecen que otras intensidades de guidance produzcan los mismos valores. Las métricas tampoco eliminan la variabilidad entre escenas ni sustituyen la revisión de las salidas individuales cuando la coherencia entre vistas o la correspondencia con LiDAR sean importantes.
La procedencia de los valores importa al utilizarlos: NVIDIA los presenta como resultados de su propia evaluación y el texto no los considera verificados de manera independiente. Una comparación posterior tendría que conservar las mismas tareas, configuraciones y criterios de medición para que la diferencia observada pudiera interpretarse con sentido. Cuando esos elementos cambian, las cifras pueden orientar una lectura inicial, pero no permiten atribuir por sí solas una ventaja general a una variante.
Métricas de rendimiento publicadas por NVIDIA
Valores de FID y FVD-I3D para la variante Transfer-Auto. Menor es mejor.
| Tarea | Métrica | Valor |
|---|---|---|
| Driving T2V (CFG3) | FID | 45,5 |
| Driving T2V (CFG3) | FVD-I3D | 488 |
| Driving I2V (CFG3) | FID | 27,8 |
| Driving I2V (CFG3) | FVD-I3D | 238 |
Precio y requisitos de despliegue
Cosmos3-Nano-Transfer-Auto se distribuye como un checkpoint público bajo la licencia OpenMDW 1.1, lo que permite su uso comercial. Sin embargo, no existe una tarifa API oficial publicada por NVIDIA para esta variante específica; el coste se asocia directamente a la infraestructura de GPU necesaria para ejecutar el modelo.
Dado que se trata de un modelo de 16B parámetros, los requisitos de hardware son significativos. La documentación de NVIDIA sugiere que las variantes Nano pueden ejecutarse en hardware de estación de trabajo o centro de datos, como la RTX PRO 6000, H100 o B200. El coste real dependerá del proveedor de nube o del hardware propio, incluyendo la memoria VRAM, el ancho de banda y el tiempo de generación, que no es en tiempo real.
La ausencia de una tarifa API publicada para esta variante significa que no hay un precio oficial por solicitud o por unidad de generación que pueda usarse como referencia directa. El coste de uso se traslada a la ejecución del checkpoint y, por ello, depende del hardware disponible y de cómo se contrate o gestione. La disponibilidad del modelo como checkpoint público no equivale a un servicio alojado ni establece por sí misma el coste de operar ese servicio.
Los nombres RTX PRO 6000, H100 y B200 aparecen como ejemplos de hardware en el que las variantes Nano pueden ejecutarse según la documentación citada en el texto. No se desprende de ello que todos esos equipos tengan el mismo rendimiento, que cada configuración ejecute el modelo con idénticas prestaciones o que cualquiera de ellos garantice un tiempo de generación determinado. Para estimar un lote, los equipos deben considerar la memoria necesaria, el ancho de banda y el tiempo de cómputo de su configuración específica.
El almacenamiento aproximado de 32 GB mencionado en la nota corresponde a los pesos que se deben guardar, no a una estimación completa de los recursos requeridos durante la ejecución. La memoria VRAM, el espacio para otros componentes del proceso y la duración de la generación también pueden influir en la viabilidad del despliegue. Así, el tamaño del archivo de pesos no basta para decidir si una máquina concreta podrá ejecutar el flujo de trabajo previsto.
La modalidad de contratación de GPU puede cambiar el presupuesto: el alquiler bajo demanda y la capacidad spot no tienen necesariamente el mismo precio ni la misma disponibilidad. Como NVIDIA no publica una tarifa unificada por tiempo de vídeo para esta variante, no es posible deducir un coste exacto por minuto a partir de las especificaciones del modelo. Una comparación económica con la captura de datos reales debe basarse en los costes locales de infraestructura y en el volumen de generación que se pretende producir, sin asumir una cifra estándar.
Limitaciones, seguridad y alternativas
El modelo no es un simulador de física certificado. La documentación de NVIDIA advierte explícitamente que las salidas pueden contener inconsistencias temporales, movimientos inestables e interacciones físicas imprecisas. Por lo tanto, no debe usarse como única fuente de verdad para la validación de seguridad en sistemas críticos.
Entre las limitaciones destacan la degradación de calidad fuera de la distribución de entrenamiento y la necesidad de validación independiente para aplicaciones de seguridad. Como alternativas, los equipos pueden considerar otros modelos de generación de vídeo para conducción o simuladores físicos tradicionales (como Isaac Sim) para tareas que requieran precisión física estricta, utilizando Cosmos3-Nano-Transfer-Auto como complemento para la diversidad de datos.
Las advertencias sobre inconsistencias temporales, movimientos inestables e interacciones físicas imprecisas delimitan el uso del modelo: una secuencia visualmente plausible puede no respetar de forma fiable la dinámica de una situación. Por eso, la generación sirve para ampliar o explorar datos sintéticos, pero no acredita que una maniobra, una distancia o una interacción sean físicamente correctas. La validación de sistemas críticos necesita métodos adicionales y no debe depender únicamente de las salidas del modelo.
La degradación fuera de la distribución de entrenamiento indica que el comportamiento puede ser menos fiable ante escenas que difieren de los patrones representados durante el entrenamiento. No permite anticipar de antemano qué escenas concretas fallarán, pero sí aconseja inspeccionar con especial cuidado las generaciones que se aparten de las condiciones habituales. La revisión de calidad puede detectar algunos problemas visibles; no certifica por sí sola que todas las propiedades relevantes sean correctas.
Los filtros de calidad y consistencia temporal, las métricas de alineación entre LiDAR y vídeo y las pruebas posteriores forman etapas complementarias, no garantías automáticas. Un filtro puede descartar resultados que incumplan criterios definidos, pero su alcance depende de esos criterios. Del mismo modo, medir alineación entre modalidades no demuestra precisión física global. La secuencia de validación propuesta debe entenderse como un proceso de comprobaciones que se ajusta al objetivo, no como una certificación que el modelo proporcione.
Isaac Sim aparece como alternativa para tareas que requieren precisión física estricta, mientras que otros modelos de generación de vídeo para conducción pueden servir a objetivos de generación distintos. La comparación no implica que una herramienta sustituya completamente a otra: Cosmos3-Nano-Transfer-Auto puede aportar diversidad sintética y un simulador físico puede abordar necesidades diferentes. La selección depende de qué propiedad se necesita evaluar y de qué validación adicional se aplica antes de utilizar los resultados en un sistema de seguridad.
Flujo de validación recomendado
Proceso sugerido para integrar datos sintéticos de Cosmos3 en un pipeline de seguridad.
- 01Generar lotes de escenas sintéticas con Cosmos3-Nano-Transfer-Auto.
- 02Aplicar filtros de calidad y consistencia temporal a las salidas.
- 03Validar la coherencia LiDAR-vídeo mediante métricas de alineación.
- 04Entrenar o evaluar el modelo de conducción con los datos sintéticos.
- 05Realizar pruebas de seguridad en el mundo real o simuladores físicos de alta fidelidad.
Criterios prácticos de elección
La decisión de utilizar Cosmos3-Nano-Transfer-Auto debe basarse en la necesidad de generar datos multivista y LiDAR de forma rápida y escalable. Si el objetivo es la simulación en tiempo real para control, este modelo no es adecuado; se recomienda un simulador causal. Si el objetivo es la expansión de datasets para entrenamiento de percepción, es una herramienta potente.
Los equipos deben evaluar si su infraestructura actual soporta los requisitos de VRAM y si el coste de generación por lote es viable comparado con la captura de datos reales. Además, es fundamental revisar la licencia OpenMDW 1.1 y asegurarse de cumplir con los términos de atribución y uso.
La elección práctica empieza por distinguir entre ampliar un conjunto de datos y ejecutar una simulación que actualiza el estado de un agente en tiempo real. Cosmos3-Nano-Transfer-Auto se orienta a la generación por lotes de datos multivista y LiDAR; esa orientación puede resultar útil para expandir material de entrenamiento de percepción, pero no lo convierte en una opción apropiada para control en tiempo real. Cuando la interacción causal y la actualización continua son requisitos, el texto recomienda considerar un simulador causal.
La disponibilidad de GPU debe evaluarse junto con el volumen previsto de generación, la memoria VRAM y el tiempo de cómputo. Tener acceso a una H100 o B200 puede hacer viable una prueba, pero no permite concluir de antemano que el coste total será menor que el de capturar datos reales. La comparación requiere estimar las necesidades de generación por lote y los costes propios de la infraestructura, ya que no existe una tarifa oficial por token para esta variante.
La licencia OpenMDW 1.1 permite el uso comercial según la descripción del modelo, pero los equipos siguen teniendo que revisar sus términos y atender las obligaciones de atribución y uso que correspondan. La autorización comercial no elimina esas condiciones ni resuelve por sí sola otros requisitos aplicables al conjunto de datos o al despliegue. La decisión técnica y la revisión de licencia son comprobaciones distintas, y ambas deben completarse antes de adoptar el modelo en un flujo de trabajo.
La tabla de decisión debe leerse como una orientación condicionada, no como un veredicto universal. Una prioridad alta para datos sintéticos multivista favorece considerar el modelo; una necesidad de simulación en tiempo real apunta a otra clase de herramienta. La disponibilidad de GPU puede cambiar la viabilidad económica, pero no determina la calidad de las escenas. En particular, el uso en sistemas críticos sin validación no queda recomendado: la generación sintética puede formar parte del proceso, siempre que las salidas y el sistema se sometan a validaciones independientes adecuadas.
Tabla de decisión: ¿Usar Cosmos3-Nano-Transfer-Auto?
Criterios para evaluar la idoneidad del modelo.
| Criterio | Sí | No |
|---|---|---|
| Necesidad de datos sintéticos multivista | Prioridad alta | Prioridad baja |
| Requisito de simulación en tiempo real | No apto | Apto |
| Disponibilidad de GPU H100/B200 | Viable | Coste prohibitivo |
| Uso en sistemas de seguridad crítica sin validación | No recomendado | Recomendado con validación |
Continúa explorando
Fuentes consultadas
Correcciones y transparencia
Si detectas un dato incorrecto o desactualizado, puedes enviarnos una corrección indicando la página y la fuente que debemos revisar.
Proponer una corrección