Was das exakte Modell leistet
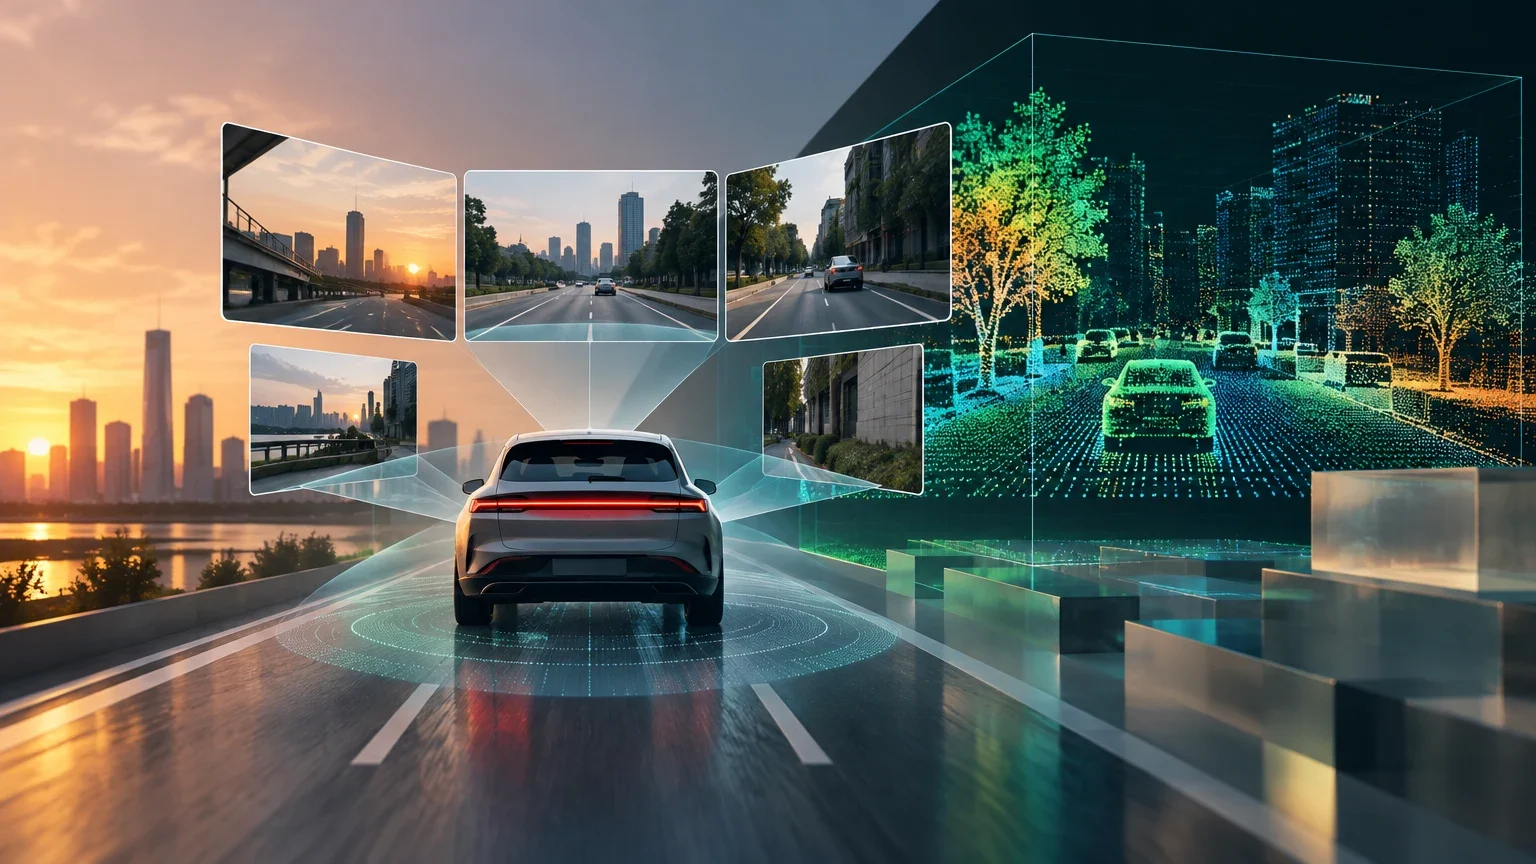
Cosmos3-Nano-Transfer-Auto ist eine spezifische Variante der NVIDIA Cosmos 3-Familie, die für die Generierung von Fahrszenen mittels synchronisierter Multi-View-Videos und LiDAR-Daten konzipiert ist. Im Gegensatz zu kausalen Simulationsmodellen wie Sim-Auto arbeitet diese Variante bidirektional. Dies positioniert sie als Werkzeug für die Batch-Generierung synthetischer Daten und die Bewertung von Policies, nicht als Echtzeit-Simulator.
Das Modell akzeptiert Text, WSM-Steuerungen (World State Map) und ein optionales Startbild als Eingabe. Die Ausgaben umfassen Videos von bis zu 11 Kameras (Standard oder Fisheye) sowie LiDAR-Daten, mit einer Auflösung von 480p oder 720p und bis zu 300 Frames pro Ansicht. Diese Konfiguration unterscheidet es von anderen Cosmos3-Nano-Varianten, die sich auf allgemeine Robotik oder kreative Videogenerierung konzentrieren.
Bidirektional beschreibt die Art, wie das Modell eine Sequenz anhand des verfügbaren Kontexts erzeugt. Daraus folgt nicht, dass es sämtliche physikalischen Ursachen einer Szene präzise abbildet. Seine Hauptfunktion besteht darin, Fahrszenen als audiovisuelle Sequenzen für die anschließende Verarbeitung zu erzeugen. Stapelgenerierung und kausale Echtzeitsimulation verfolgen daher unterschiedliche Ziele: Die eine erstellt synthetisches Material, das später geprüft werden kann; die andere aktualisiert einen Simulationszustand während einer laufenden Interaktion.
WSM-Steuerungen erlauben es, Aspekte des Weltzustands zusammen mit Text und einem optionalen Startbild vorzugeben. Diese Kombination bietet mehrere Möglichkeiten, eine Generierung auszurichten, macht die einzelnen Eingaben aber nicht zu deterministischen Kontrollen, die eine exakte Umsetzung sämtlicher Vorgaben garantieren. Das optionale Bild dient als visueller Ausgangspunkt; die erzeugten Ausgaben bleiben Ergebnisse einer Generierung und müssen geprüft werden, bevor sie für einen bestimmten Zweck als geeignete Daten gelten.
Die Obergrenze von 11 Kameras bezeichnet die Zahl der Ansichten, die die beschriebene Konfiguration erzeugen kann. Die Angabe von bis zu 300 Frames gilt je Ansicht. Daraus folgt nicht, dass jede Konfiguration stets die maximale Kamerazahl oder Framezahl verwendet. Auch die verfügbaren Auflösungen von 480p und 720p gehören zu den Ausgabebedingungen und sind dafür relevant, ob die visuellen Details für die geplante Analyse ausreichen. LiDAR ergänzt das Video um eine andere Darstellung der Szene; sein Vorhandensein belegt für sich allein jedoch keine perfekte Ausrichtung jedes Messpunkts zum Bild.
Die Mixture-of-Transformers-Architektur und die Größe von 16 Milliarden Parametern charakterisieren das Modell, reichen aber nicht aus, um daraus seine Geschwindigkeit, die Kosten eines Generierungslaufs oder die Qualität einer konkreten Szene abzuleiten. Diese Ergebnisse hängen von der Konfiguration und der Ausführungsinfrastruktur ab. Auch die Abgrenzung zu anderen Cosmos3-Nano-Varianten ist wichtig: Die hier beschriebenen Eigenschaften beziehen sich auf Transfer-Auto und lassen sich nicht automatisch auf Varianten für allgemeine Robotik oder kreative Videogenerierung übertragen.
Wichtige Spezifikationen von Cosmos3-Nano-Transfer-Auto
Die offizielle Modellkarte bestätigt die technischen Merkmale des Systems.
| Merkmal | Detail |
|---|---|
| Architektur | Bidirektional (Mixture-of-Transformers) |
| Parameter | 16B |
| Eingaben | Text, WSM, optionales Bild |
| Ausgaben | Multi-View-Video (bis zu 11 Kameras), LiDAR |
| Auflösung | 480p oder 720p |
| Max. Frames | 300 pro Ansicht |
Fähigkeiten und Beispiele nach Aufgabe
Die Hauptanwendung dieses Modells ist die Generierung synthetischer Daten für das Training autonomer Fahrsysteme. Da es die gleichzeitige Generierung von Videos aus mehreren Perspektiven und kohärenten LiDAR-Signalen ermöglicht, können Teams Edge-Cases erstellen, die in der realen Welt teuer oder gefährlich zu erfassen wären.
Ein praktisches Beispiel ist die Generierung von Szenen mit widrigen Wetterbedingungen oder dichtem Verkehr, bei der das Modell die Eingabeparameter variieren kann, um kontrollierte Variationen zu produzieren. Ein weiterer Anwendungsfall ist die Bewertung von Fahrpolicies: Durch die Generierung einer synthetischen Umgebung kann die Reaktion eines KI-Agenten auf spezifische Situationen ohne physisches Risiko getestet werden.
Synthetische Daten können die Vielfalt verfügbarer Szenen erweitern, ersetzen Beobachtungen aus der realen Welt aber nicht ohne vorherige Prüfung. Eine erzeugte Szene kann dazu dienen, die Reaktion eines Wahrnehmungssystems oder einer Fahrpolicy auf eine ausgewählte Kombination von Bedingungen zu untersuchen. Ihr Nutzen hängt jedoch davon ab, ob die Generierung die relevanten Elemente tatsächlich passend abbildet. Mehrere Ansichten und LiDAR ermöglichen die Arbeit mit mehr als einer Modalität, garantieren aber nicht, dass beide in jedem Frame miteinander übereinstimmen.
Widrige Wetterbedingungen und dichter Verkehr veranschaulichen Variationen, die sich über die Eingabeparameter anfordern lassen. Kontrollierte Variationen bedeuten, dass Teams die Generierung auf bestimmte Aspekte ausrichten können. Sie garantieren nicht, dass jede Änderung isoliert bleibt oder alle übrigen Details unverändert lässt. Deshalb sollten Teams die Ausgaben prüfen und Szenen, die den festgelegten Kriterien entsprechen, von solchen mit Artefakten oder für die gewünschte Bedingung ungeeigneten Darstellungen trennen.
Bei der Bewertung einer Fahrpolicy lässt sich in einer synthetischen Umgebung beobachten, wie das Modell eine Reaktion auf eine vorgegebene Situation erzeugt, ohne ein Fahrzeug dieser Situation physisch auszusetzen. Das senkt das körperliche Risiko während des synthetischen Tests, beweist aber weder, dass dieselbe Reaktion in einer realen Szene auftritt, noch dass die Policy sicher ist. Eine solche Bewertung kann Teil eines umfassenderen Verfahrens sein; ihre Schlussfolgerungen müssen sich dabei auf die tatsächlich geprüften Szenarien und Ausgaben beschränken.
Das Beispiel einer Kreuzung mit Fußgängern beschreibt eine mögliche Konfiguration: Der Text legt Straßengeometrie und Anwesenheit von Personen fest, WSM-Steuerungen richten den räumlichen Zustand aus, und die Ausgabe umfasst bis zu 300 Frames von sechs Kameras sowie LiDAR. Die sechs Kameras im Beispiel liegen unter der für das Modell beschriebenen Obergrenze. Die angestrebte räumliche Konsistenz durch WSM ist keine Garantie perfekter Ausrichtung. Bevor das erzeugte Set ins Training eingeht, müssen Teams prüfen, ob Personen, Geometrie und Signale für die vorgesehene Aufgabe relevant und nutzbar dargestellt sind.
Benchmarks und veröffentlichte Methodik
NVIDIA hat Leistungsmetriken für diese Variante in seiner offiziellen Modellkarte veröffentlicht. Die Benchmarks konzentrieren sich auf die Qualität der Videogenerierung (FID und FVD-I3D) für Text-zu-Video (T2V) und Bild-zu-Video (I2V) im Fahrbereich, unter Verwendung eines Guidance-Faktors (CFG) von 3.
Es ist entscheidend zu verstehen, dass diese Metriken die wahrgenommene Ähnlichkeit und die zeitliche Konsistenz der generierten Ausgaben messen, nicht die Verkehrssicherheit oder die absolute physikalische Präzision. Die Werte werden vom Anbieter bereitgestellt und von Inferama nicht unabhängig reproduziert. Darüber hinaus sollte der Vergleich mit anderen Cosmos-Versionen mit Vorsicht erfolgen, da die Evaluationsbedingungen variieren können.
FID und FVD-I3D fassen unterschiedliche Aspekte der bewerteten Ausgaben zusammen: FID vergleicht Bildmerkmale, um die wahrgenommene Ähnlichkeit einzuschätzen; FVD-I3D wird auf Videosequenzen angewendet und erfasst Unterschiede in räumlich-zeitlichen Merkmalen. Beide Werte verdichten eine Evaluation, die auf einer bestimmten Methodik und einem bestimmten Datensatz beruht. Sie messen weder unmittelbar die Fahrfähigkeit noch die Sicherheit einer Policy oder die physikalische Präzision dargestellter Objekte.
Die Tabelle weist getrennte Ergebnisse für Text-zu-Video und Bild-zu-Video aus; beide wurden mit CFG3 ermittelt. Diese Zahlen bilden keine universelle Skala, mit der sich unterschiedliche Aufgaben, Konfigurationen oder Modelle aus abweichenden Verfahren ohne Weiteres vergleichen lassen. Die Angabe „niedriger ist besser“ hilft nur bei der Interpretation innerhalb der jeweiligen Metrik und des zugehörigen Prüfverfahrens. Ein niedrigerer Wert bedeutet nicht automatisch, dass ein System in jeder Anwendung sicherer oder nützlicher ist.
Der CFG-Faktor ist Teil der ausgewerteten Generierungskonfiguration. Die veröffentlichten Ergebnisse beschreiben daher diese konkrete Bedingung und belegen nicht, dass andere Guidance-Stärken dieselben Werte hervorbringen. Die Metriken beseitigen auch nicht die Unterschiede zwischen einzelnen Szenen und ersetzen keine Prüfung der konkreten Ausgaben, wenn die Übereinstimmung zwischen Ansichten oder mit LiDAR wichtig ist.
Die Herkunft der Werte ist für ihre Einordnung relevant: NVIDIA stellt sie als Ergebnisse der eigenen Evaluation dar; eine unabhängige Verifizierung liegt hier nicht vor. Ein späterer Vergleich müsste Aufgaben, Konfigurationen und Messkriterien möglichst gleich halten, damit sich beobachtete Unterschiede sinnvoll deuten lassen. Ändern sich diese Bedingungen, können die Zahlen eine erste Orientierung bieten, erlauben aber für sich allein keine allgemeine Aussage über die Überlegenheit einer Variante.
Von NVIDIA veröffentlichte Leistungsmetriken
FID- und FVD-I3D-Werte für die Transfer-Auto-Variante. Niedriger ist besser.
| Aufgabe | Metrik | Wert |
|---|---|---|
| Driving T2V (CFG3) | FID | 45,5 |
| Driving T2V (CFG3) | FVD-I3D | 488 |
| Driving I2V (CFG3) | FID | 27,8 |
| Driving I2V (CFG3) | FVD-I3D | 238 |
Preis und Deployment-Anforderungen
Cosmos3-Nano-Transfer-Auto wird als öffentlicher Checkpoint unter der OpenMDW 1.1-Lizenz verteilt, was eine kommerzielle Nutzung erlaubt. Es gibt jedoch keine offiziell von NVIDIA veröffentlichte API-Gebühr für diese spezifische Variante; die Kosten sind direkt mit der erforderlichen GPU-Infrastruktur zur Ausführung des Modells verbunden.
Da es sich um ein Modell mit 16 Milliarden Parametern handelt, sind die Hardware-Anforderungen erheblich. Die NVIDIA-Dokumentation schlägt vor, dass Nano-Varianten auf Workstation- oder Datacenter-Hardware wie RTX PRO 6000, H100 oder B200 ausgeführt werden können. Die tatsächlichen Kosten hängen vom Cloud-Anbieter oder der eigenen Hardware ab, einschließlich VRAM-Speicher, Bandbreite und Generierungszeit, die nicht in Echtzeit erfolgt.
Dass für diese Variante keine offizielle API-Gebühr veröffentlicht ist, bedeutet, dass kein offizieller Preis pro Anfrage oder Generierungseinheit als direkte Referenz vorliegt. Die Nutzungskosten entstehen deshalb bei der Ausführung des Checkpoints und hängen von der verfügbaren Hardware sowie ihrer Beschaffung oder Verwaltung ab. Ein öffentlich verfügbarer Checkpoint ist nicht gleichbedeutend mit einem gehosteten Dienst und legt dessen Betriebskosten nicht fest.
RTX PRO 6000, H100 und B200 werden als Beispiele für Hardware genannt, auf der Nano-Varianten laut der beschriebenen Dokumentation ausgeführt werden können. Daraus folgt weder, dass diese Systeme dieselbe Leistung bieten, noch dass jede Konfiguration identische Ergebnisse erzielt oder eine bestimmte Generierungsdauer garantiert. Für die Abschätzung eines Stapels müssen Teams den Speicherbedarf, die Bandbreite und die Rechenzeit ihrer konkreten Konfiguration berücksichtigen.
Die in der Kostenangabe genannten ungefähr 32 GB beziehen sich auf den Speicherplatz für die Modellgewichte und sind keine vollständige Schätzung des Ressourcenbedarfs während der Ausführung. VRAM, zusätzlicher Speicher für weitere Bestandteile des Ablaufs und die Generierungsdauer können die Einsatzfähigkeit ebenfalls beeinflussen. Die Dateigröße der Gewichte allein reicht daher nicht aus, um zu entscheiden, ob ein bestimmtes System den geplanten Arbeitsablauf ausführen kann.
Die Art der GPU-Beschaffung kann das Budget verändern: On-Demand-Miete und Spot-Kapazität müssen weder denselben Preis noch dieselbe Verfügbarkeit haben. Da NVIDIA für diese Variante keinen einheitlichen Preis je Videominute veröffentlicht, lässt sich aus den Modellspezifikationen kein genauer Betrag ableiten. Ein Kostenvergleich mit der Erfassung realer Daten muss auf den örtlichen Infrastrukturkosten und dem geplanten Generierungsvolumen beruhen; einen allgemein gültigen Standardpreis gibt es nicht.
Einschränkungen, Sicherheit und Alternativen
Das Modell ist kein zertifizierter Physik-Simulator. Die NVIDIA-Dokumentation warnt ausdrücklich, dass die Ausgaben zeitliche Inkonsistenzen, instabile Bewegungen und ungenaue physikalische Interaktionen enthalten können. Daher sollte es nicht als einzige Quelle der Wahrheit für die Sicherheitsvalidierung in kritischen Systemen verwendet werden.
Zu den Einschränkungen gehören die Qualitätsminderung außerhalb der Trainingsverteilung und die Notwendigkeit einer unabhängigen Validierung für Sicherheitsanwendungen. Als Alternativen können Teams andere Videogenerierungsmodelle für die Fahrt oder traditionelle Physik-Simulatoren (wie Isaac Sim) für Aufgaben mit strengen physikalischen Präzisionsanforderungen in Betracht ziehen und Cosmos3-Nano-Transfer-Auto als Ergänzung für die Datenvielfalt nutzen.
Die Warnungen vor zeitlichen Inkonsistenzen, instabilen Bewegungen und ungenauen physikalischen Interaktionen begrenzen den Einsatz des Modells: Eine visuell plausible Sequenz muss der Dynamik einer Situation nicht zuverlässig entsprechen. Die Generierung kann Daten erweitern oder Szenen erkunden helfen, belegt aber nicht, dass ein Manöver, ein Abstand oder eine Interaktion physikalisch korrekt ist. Die Validierung sicherheitskritischer Systeme braucht zusätzliche Verfahren und darf nicht allein auf den Modellausgaben beruhen.
Eine Qualitätsminderung außerhalb der Trainingsverteilung bedeutet, dass das Verhalten bei Szenen weniger zuverlässig sein kann, die von den während des Trainings vertretenen Mustern abweichen. Damit lässt sich nicht vorhersagen, welche konkreten Szenen scheitern werden; es spricht aber dafür, Ausgaben abseits üblicher Bedingungen besonders sorgfältig zu prüfen. Qualitätskontrollen können sichtbare Probleme erkennen, zertifizieren jedoch nicht automatisch die Korrektheit sämtlicher relevanter Eigenschaften.
Qualitäts- und Zeitkonsistenzfilter, Messungen der Ausrichtung zwischen LiDAR und Video sowie nachfolgende Tests ergänzen einander, sind aber keine automatischen Garantien. Ein Filter kann Ergebnisse verwerfen, die definierte Kriterien nicht erfüllen; seine Reichweite hängt von diesen Kriterien ab. Auch eine gemessene Ausrichtung zwischen Modalitäten belegt keine umfassende physikalische Genauigkeit. Der vorgeschlagene Validierungsablauf ist als auf das jeweilige Ziel anzupassende Folge von Prüfungen zu verstehen, nicht als vom Modell ausgestellte Zertifizierung.
Isaac Sim erscheint als Alternative für Aufgaben mit strengen Anforderungen an physikalische Genauigkeit; andere Videogenerierungsmodelle für Fahrszenen können wiederum anderen Generierungszielen dienen. Der Vergleich bedeutet nicht, dass ein Werkzeug das andere vollständig ersetzt: Cosmos3-Nano-Transfer-Auto kann synthetische Vielfalt beitragen, während ein Physiksimulator andere Anforderungen abdeckt. Die Auswahl hängt davon ab, welche Eigenschaft geprüft werden soll und welche zusätzliche Validierung vor einer Verwendung der Ergebnisse in einem Sicherheitssystem erfolgt.
Empfohlener Validierungsfluss
Vorgeschlagener Prozess zur Integration synthetischer Cosmos-Daten in eine Sicherheits-Pipeline.
- 01Synthetische Szenenbatches mit Cosmos3-Nano-Transfer-Auto generieren.
- 02Qualitäts- und zeitliche Konsistenzfilter auf die Ausgaben anwenden.
- 03Die LiDAR-Video-Kohärenz mittels Ausrichtungs-Metriken validieren.
- 04Das Fahrmodell mit den synthetischen Daten trainieren oder bewerten.
- 05Sicherheitstests in der realen Welt oder in hochfidel physikalischen Simulatoren durchführen.
Praktische Auswahlkriterien
Die Entscheidung, Cosmos3-Nano-Transfer-Auto zu verwenden, sollte auf dem Bedarf basieren, Multi-View- und LiDAR-Daten schnell und skalierbar zu generieren. Wenn das Ziel die Echtzeit-Simulation für die Steuerung ist, ist dieses Modell nicht geeignet; ein kausaler Simulator wird empfohlen. Wenn das Ziel die Erweiterung von Datensätzen für das Wahrnehmungstraining ist, ist es ein leistungsfähiges Werkzeug.
Teams müssen bewerten, ob ihre aktuelle Infrastruktur die VRAM-Anforderungen unterstützt und ob die Batch-Generierungskosten im Vergleich zur Erfassung realer Daten tragfähig sind. Darüber hinaus ist es entscheidend, die OpenMDW 1.1-Lizenz zu überprüfen und sicherzustellen, dass die Bedingungen für Zuschreibung und Nutzung eingehalten werden.
Bei der praktischen Auswahl steht zunächst die Unterscheidung zwischen der Erweiterung eines Datensatzes und einer Simulation, die den Zustand eines Agenten in Echtzeit aktualisiert. Cosmos3-Nano-Transfer-Auto ist auf die Stapelgenerierung von Multi-View- und LiDAR-Daten ausgerichtet. Das kann für die Erweiterung von Material zum Training von Wahrnehmungssystemen nützlich sein, macht das Modell aber nicht für Echtzeitsteuerung geeignet. Wenn kausale Interaktion und laufende Aktualisierung erforderlich sind, empfiehlt sich laut der beschriebenen Einordnung ein kausaler Simulator.
Teams sollten die verfügbare GPU zusammen mit dem geplanten Generierungsvolumen, dem VRAM-Bedarf und der Rechenzeit bewerten. Der Zugang zu einer H100 oder B200 kann einen Versuch ermöglichen, sagt aber nicht voraus, ob die Gesamtkosten unter denen der Erfassung realer Daten liegen. Ein Kostenvergleich erfordert eine Schätzung der Stapelgenerierung und der jeweiligen Infrastrukturkosten; einen offiziellen Tokenpreis für diese Variante gibt es nicht.
Die Lizenz OpenMDW 1.1 erlaubt der Beschreibung zufolge eine kommerzielle Nutzung. Teams müssen dennoch die Lizenzbedingungen prüfen und die jeweils geltenden Pflichten zu Zuschreibung und Nutzung beachten. Eine kommerzielle Nutzungserlaubnis hebt diese Bedingungen nicht auf und beantwortet für sich allein keine weiteren Anforderungen an Datensätze oder Deployment. Die technische Eignung und die Lizenzprüfung sind getrennte Prüfungen, die vor der Übernahme in einen Arbeitsablauf beide nötig sind.
Die Entscheidungstabelle dient als bedingte Orientierung, nicht als allgemeingültiges Urteil. Eine hohe Priorität für synthetische Multi-View-Daten spricht dafür, das Modell in Betracht zu ziehen; ein Bedarf an Echtzeitsimulation verweist auf eine andere Werkzeugklasse. Verfügbare GPUs können die wirtschaftliche Umsetzbarkeit verändern, bestimmen aber nicht die Qualität der Szenen. Insbesondere wird der Einsatz in sicherheitskritischen Systemen ohne Validierung nicht empfohlen. Synthetische Generierung kann Teil des Verfahrens sein, sofern Ausgaben und System geeigneten unabhängigen Prüfungen unterzogen werden.
Entscheidungstabelle: Cosmos3-Nano-Transfer-Auto verwenden?
Kriterien zur Bewertung der Eignung des Modells.
| Kriterium | Ja | Nein |
|---|---|---|
| Bedarf an synthetischen Multi-View-Daten | Hohe Priorität | Niedrige Priorität |
| Anforderung an Echtzeit-Simulation | Nicht geeignet | Geeignet |
| Verfügbarkeit von H100/B200 GPU | Machbar | Unerschwingliche Kosten |
| Einsatz in sicherheitskritischen Systemen ohne Validierung | Nicht empfohlen | Empfohlen mit Validierung |
Weiter entdecken
Verwendete Quellen
Korrekturen und Transparenz
Wenn du falsche oder veraltete Angaben findest, sende uns die Seite und die zu prüfende Quelle.
Korrektur vorschlagen