Was Gemini Robotics ER 2 ist und was „Embodied Reasoning“ bedeutet
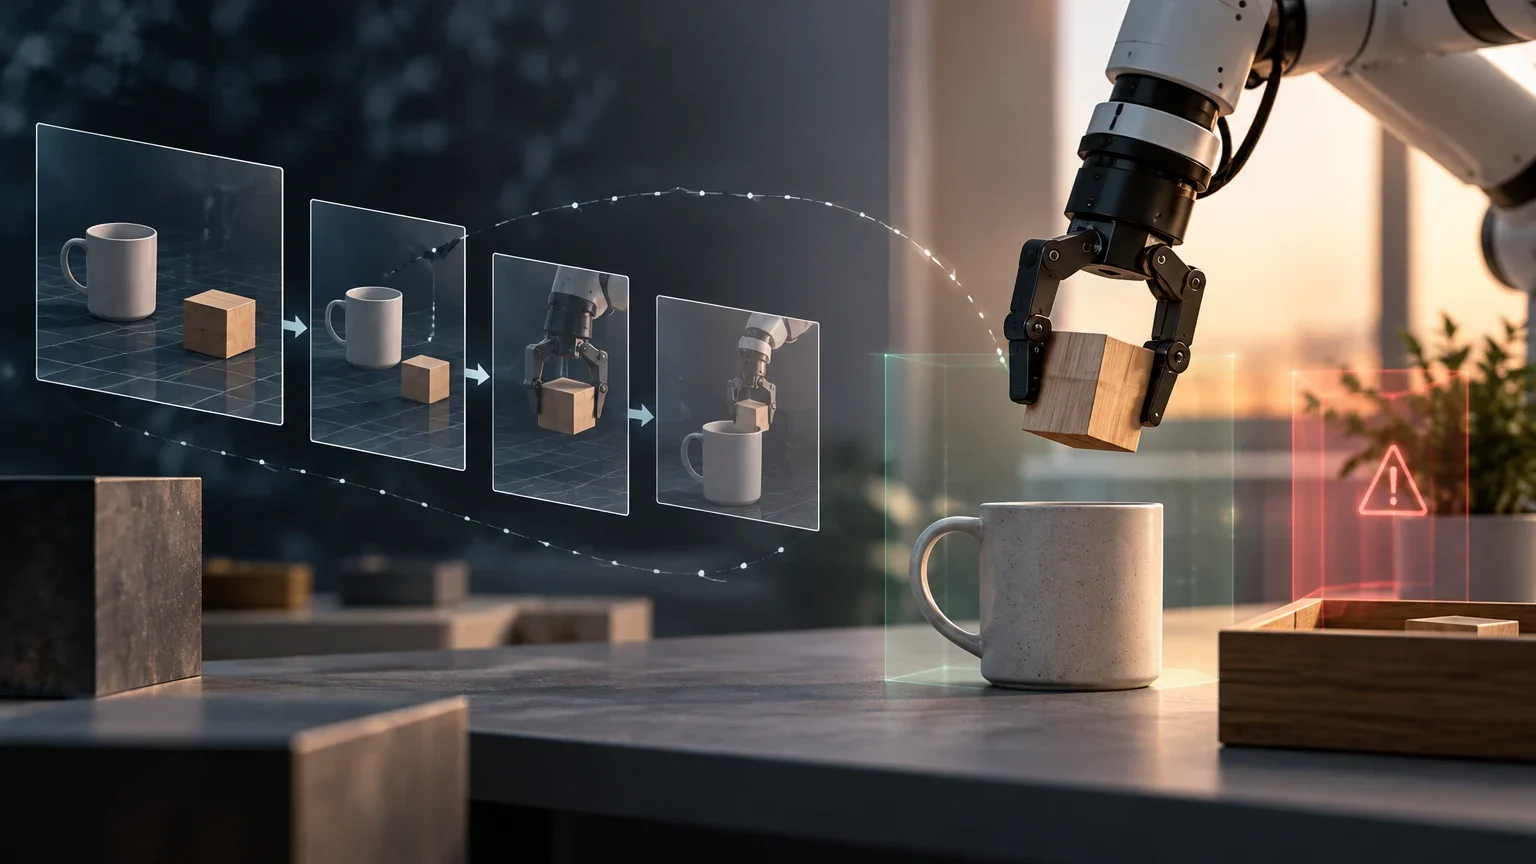
Gemini Robotics ER 2 ist ein Vision-Language-Modell für Anwendungen in der Robotik. ER steht in diesem Zusammenhang für „Embodied Reasoning“, also verkörpertes Schlussfolgern: das Interpretieren von Informationen über eine physische Umgebung und das aufgabenbezogene Schlussfolgern in dieser Umgebung. Google beschreibt die Gemini-Robotics-ER-Modelle als Modelle, mit denen Roboter die physische Welt wahrnehmen und mit ihr interagieren können. Für ER 2 schreibt die Modellseite dem System die Planung mehrstufiger Aufgaben zu und unterscheidet diese Funktion von der anschließenden motorischen Ausführung, für die ein nachgelagertes System zuständig ist.
Diese Unterscheidung ist wichtig, denn „über eine Roboteraufgabe schlussfolgern“ bedeutet nicht dasselbe wie „einen Roboter autonom und sicher bewegen“. Die verfügbare Beschreibung stützt die Aussage, dass das Modell an einer Kette aus Interpretation und Planung beteiligt sein kann. Für sich genommen belegt sie weder, dass das Modell Motoren direkt steuert, noch, dass sich ein vorgeschlagener Ablauf auf jeder Plattform ausführen lässt oder dass eine Aufgabe mit einer bestimmten Erfolgsquote abgeschlossen wird.
ER 2 sollte deshalb als mögliche Komponente einer Architektur verstanden werden, nicht als vollständige Spezifikation eines Roboters. Die Wahrnehmung kann von der Kamera und dem Eingabeformat abhängen; die Ausführung von Controllern, Sensoren und physischen Grenzen; und die Überwachung von Integrationsentscheidungen außerhalb des Modells. Die geprüften Informationen reichen nicht aus, um festzustellen, welche Kombinationen aus Hardware, Software und Umgebung durchgängig validiert wurden.
Wahrnehmung, Planung und Bewegung voneinander trennen
Um die Rolle des Modells zu beurteilen, ist es hilfreich, das System in beobachtbare Zuständigkeiten aufzuteilen. Zunächst muss eine visuelle Eingabe die Szene für die jeweilige Aufgabe ausreichend gut abbilden: relevante Objekte und Positionen, Hindernisse oder Veränderungen. Anschließend interpretiert eine Komponente die Anweisung und entscheidet, welche Schritte zum Ziel führen könnten. Schließlich setzt ein nachgelagerter Controller Anweisungen oder Referenzwerte in physische Bewegung um. Die eingesehene Dokumentation beschreibt die Planungsfunktion von ER 2 und grenzt sie von der Ausführung ab, legt aber in den verfügbaren Auszügen nicht alle Einzelheiten dieser Schnittstelle offen.
Diese Aufteilung verhindert, dass dem Modell Erfolge zugeschrieben werden, die vom Gesamtsystem abhängen. Wird ein Objekt wegen einer Verdeckung nicht erkannt, kann eine spätere Entscheidung ungeeignet sein, selbst wenn die sprachliche Begründung schlüssig wirkt. Ist der Plan plausibel, kann ein Controller ihn aufgrund von Reichweiten-, Genauigkeits- oder Konfigurationsgrenzen trotzdem nicht umsetzen. Und selbst wenn der Controller die Bewegung ausführt, muss weiterhin geprüft werden, ob dabei eine gefährliche Situation entstanden ist.
Der folgende Ablauf dient der Analyse und ist keine vollständige Beschreibung der Google-Implementierung. Teams sollten festhalten, welche Komponente welche Daten erhält, welche Komponente welche Entscheidung erzeugt und welche Kontrollen verhindern, dass ein nicht validierter Vorschlag einen Aktor erreicht. Ohne eine solche Zuständigkeitszuordnung können Fehler hinter pauschalen Bezeichnungen wie „Modellfehler“ oder „Roboterfehler“ verborgen bleiben.
Zuständigkeitskette für die Evaluierung
- 01Eingabe und Beobachtung: Dokumentieren, welche Bilder, Anweisungen und zusätzlichen Daten das System erhält und unter welchen Bedingungen sie aufgenommen werden.
- 02Interpretation und Plan: Die verstandene Anweisung, die vorgeschlagenen Schritte und jede vom System mitgeteilte Unsicherheit festhalten.
- 03Validierung: Vor der Freigabe einer Bewegung prüfen, ob der Plan die vom Team festgelegten Betriebsgrenzen und Sicherheitsregeln einhält.
- 04Ausführung und Überwachung: Die Bewegung dem zuständigen Controller zuordnen, den Roboterzustand protokollieren und die Aktion bei Abweichungen anhalten oder überprüfen.
Dokumentierte Fähigkeiten und offene Fragen zur API
Die Dokumentation der Gemini-Robotics-ER-Interactions-API stellt die Modellfamilie als Vision-Language-Modelle dar, mit denen Roboter die physische Welt wahrnehmen und mit ihr interagieren können, und nennt ER 2 in diesem Zusammenhang. Eine weitere offizielle Seite beschreibt eine Nutzung über generateContent. Dass für mehr als eine Schnittstelle Dokumentation existiert, erlaubt ohne Prüfung der vollständigen Spezifikationen nicht den Schluss, dass beide dieselben Vorgänge, Formate, Grenzen oder dasselbe Verhalten für ER 2 bieten.
Die offizielle Modellseite schreibt ER 2 die Planung mehrstufiger Aufgaben zu. Das ist eine Beschreibung der Fähigkeiten, aber weder ein Evaluierungsprotokoll noch eine vollständige Liste freigegebener Aufgaben. Daraus lässt sich auch nicht ableiten, dass das Modell jede mehrdeutige Anweisung auflöst, mit jeder Kamera funktioniert oder eine sofort ausführbare motorische Trajektorie erzeugt. Details zu Ein- und Ausgaben, Tool-Aufrufen und Fehlerbehandlung müssen in der aktuellen Dokumentation der gewählten API geprüft werden.
Vor einer Integration sollte ein Team konkrete Fragen beantworten: Wie ist die Antwort strukturiert? Kann das Modell Unsicherheit ausdrücken oder um Klarstellung bitten? Welche Tools lassen sich mit welchen Berechtigungen aufrufen? Wie wird ein ungültiger Plan dargestellt? Was passiert bei einer unvollständigen Antwort oder einem Netzwerkausfall? Die für diese Analyse bereitgestellten Informationen beantworten nicht alle diese Fragen. Sie sollten nicht allein deshalb als Implementierungsannahmen gelten, weil eine Seite eine Interaktion mit der physischen Welt beschreibt.
Was sich ableiten lässt – und was geprüft werden muss
| Thema | Gestützte Schlussfolgerung | Noch zu prüfen |
|---|---|---|
| Modelltyp | Google beschreibt es als Vision-Language-Modell für die Robotik. | Genaue Eingaben, unterstützte Formate und Anforderungen an die Einsatzumgebung. |
| Planung | Die ER-2-Modellseite nennt die Planung mehrstufiger Aufgaben. | Konkrete Aufgaben, Erfolgskriterien und reproduzierbare Ergebnisse. |
| Motorische Ausführung | Die Beschreibung trennt die Planung von der Ausführung durch ein nachgelagertes System. | Schnittstelle, Controller, physische Beschränkungen und Validierung vor der Bewegung. |
| API und Zugang | Für die Interactions API und generateContent gibt es offizielle Dokumentation. | Aktueller Verfügbarkeitsstatus, Kennung, Berechtigungen, Kontingente und Unterschiede zwischen den Schnittstellen. |
Grenzen, Gegenmaßnahmen und physische Sicherheit
Die Model Card für Gemini Robotics ER 2 ist die maßgebliche Quelle für bekannte Grenzen und Gegenmaßnahmen. Das für diesen Beitrag überprüfbare Material bestätigt jedoch lediglich, dass es eine ER-2-Model-Card gibt und dass Model Cards Informationen über Einschränkungen und Gegenmaßnahmen bereitstellen sollen. Es reicht nicht aus, um konkrete Risiken, Evaluierungsbedingungen oder bestimmte Maßnahmen dieser Version zuverlässig aufzuzählen. Ohne Prüfung der vollständigen Model Card sollten ihr daher keine konkreten Kontrollen zugeschrieben werden.
Außerdem müssen Gegenmaßnahmen von einer Garantie unterschieden werden. Ein Warnhinweis, Filter oder eine Evaluierung kann bestimmte Risiken unter bestimmten Bedingungen verringern, zertifiziert aber nicht das sichere Verhalten einer vollständigen Roboterinstallation. Die physische Sicherheit hängt unter anderem vom Roboter, dem Arbeitsbereich, den Sensoren, den Geschwindigkeiten, den angebauten Werkzeugen und den Stoppmechanismen ab. Das ist eine technische Überlegung für den Einsatz und keine Behauptung, dass die ER-2-Dokumentation diese Dimensionen validiert hätte.
Ein Team sollte kritische Kontrollen nicht einer frei formulierten Anweisung an das Modell überlassen. Die Freigabe einer Bewegung, die Begrenzung von Kraft oder Geschwindigkeit und ein Stopp, wenn jemand in einen Arbeitsbereich gelangt, erfordern beispielsweise Mechanismen, deren Reaktion im eingesetzten System überprüfbar ist. Das bedeutet nicht, dass das Modell keinen Nutzen hat. Es bedeutet, dass eine generierte Ausgabe als Vorschlag zu behandeln ist, der explizite Validierungen durchlaufen muss, bevor daraus Bewegung wird.
Was die Aussage zu Safety Instruction Following und Human Proximity bedeutet
Google hat Verbesserungen von ER 2 bei Safety Instruction Following und Human Proximity gegenüber ER 1.6 und anderen Modellen angekündigt. Diese Aussage ist dem Hersteller zuzuschreiben. Die Ankündigung belegt, dass Google diesen Vergleich geltend macht. Die verfügbaren Suchinformationen enthalten jedoch weder numerische Ergebnisse noch Stichprobengröße, genaue Aufgaben, operationale Definitionen der Metriken oder Ausführungsbedingungen. Ohne diese Angaben lässt sich weder bestimmen, wie groß die Verbesserung ausfiel, noch, ob die Unterschiede für einen bestimmten Anwendungsfall relevant sind oder ob die Bedingungen zwischen den Systemen vergleichbar waren.
Auch die Bezeichnungen der Kategorien reichen nicht aus, um das Prüfprotokoll zu rekonstruieren. „Safety Instruction Following“ könnte sich auf eine festgelegte Aufgabe zum Befolgen von Sicherheitsanweisungen beziehen, während „Human Proximity“ eine Evaluierung im Zusammenhang mit der Nähe von Menschen nahelegt. Aus den Namen allein sollten wir jedoch nicht ableiten, welche Szenarien, Abstände, Bewegungen oder Schwellenwerte verwendet wurden. Um die Kennzahlen zu interpretieren, wären die vollständigen Ergebnisse und methodischen Details erforderlich.
Eine verantwortungsvolle Bewertung muss die Unterscheidung zwischen einer Ankündigung und überprüfbarer quantitativer Evidenz beibehalten. Die Aussage ist hilfreich, um zu entscheiden, welche Fragen gestellt oder welche Tests wiederholt werden sollten. Sie erlaubt aber weder, eine Verringerung von Vorfällen zu versprechen, noch, die Leistung auf einen anderen Roboter zu übertragen. Ebenso wenig lässt sich daraus schließen, dass ER 2 in allen Szenarien sicherer ist. Selbst wenn sich der veröffentlichte Vergleich im Detail bestätigen ließe, beträfe er nur die angegebenen Aufgaben und Bedingungen.
Den angekündigten Vergleich vorsichtig einordnen
| Element | Bekannt | Was zur Bewertung des Ergebnisses fehlt |
|---|---|---|
| Vergleichsmodelle | Google nennt ER 1.6 und andere Modelle. | Identität und Versionen aller verglichenen Modelle sowie eine gleichwertige Konfiguration. |
| Kategorien | Die Ankündigung nennt Safety Instruction Following und Human Proximity. | Definition der Aufgaben, Bewertungskriterien und einbezogene Szenarien. |
| Ergebnisse | Google zufolge erzielt ER 2 bessere Ergebnisse. | Punktwerte, Stichprobengröße, Variabilität und Daten, mit denen sich der Vergleich reproduzieren lässt. |
| Übertragbarkeit auf einen Roboter | Die Aussage kann eine lokale Evaluierung anregen. | Tests mit der Hardware, den Sensoren, der Umgebung und den Sicherheitsverfahren des jeweiligen Einsatzes. |
Zugang, Verfügbarkeit und Preis: Was sich nicht bestätigen lässt
Google Cloud veröffentlicht eine Dokumentationsseite zu Gemini Robotics ER 2 innerhalb der Gemini Enterprise Agent Platform. Außerdem bietet Google Dokumentation zu den Schnittstellen Interactions API und generateContent. Diese Verweise zeigen, dass es offizielle Dokumentation zu Plattform- und API-Kanälen gibt. Für sich genommen bestätigen sie jedoch weder den aktuellen Verfügbarkeitsstatus für alle Nutzer noch die Zugangsvoraussetzungen, die genaue aufzurufende Modellkennung, Kontingente oder geltende Einschränkungen.
Auch ein spezifischer offizieller Tarif für Gemini Robotics ER 2 lässt sich anhand des hier verfügbaren Materials nicht bestätigen. Der Preis sollte nicht aus den Tarifen anderer Modelle, einer anderen Schnittstelle oder einer Berechnung Dritter abgeleitet werden. Die Kosten können vom Kanal, den abgerechneten Einheiten und den geltenden Bedingungen abhängen; die verfügbare Evidenz für diesen Beitrag klärt diese Einzelheiten jedoch nicht. Vor der Budgetplanung sollte die aktuelle Seite des gewählten Kanals konsultiert und bestätigt werden, dass der Tarif für das konkrete Modell und die vorgesehene Nutzungsart gilt.
Dieselbe Vorsicht gilt für Nutzungsgrenzen und Zugangsbedingungen. Das Vorhandensein von Dokumentation bedeutet nicht, dass der Zugang offen oder universell verfügbar ist. Ein Team, das entscheiden muss, ob es einen Test beginnen kann, sollte die passende Konsole oder offizielle Dokumentation prüfen, Datum und Region der Abfrage festhalten und die geltenden Bedingungen bestätigen lassen. Ohne eine solche Prüfung lautet die korrekte Schlussfolgerung, dass Zugang und Preis nicht bestätigt sind – nicht, dass das Modell kostenlos, öffentlich verfügbar oder auf allen Plattformen gleich zu nutzen ist.
So lässt sich ein aussagekräftiger Abnahmetest gestalten
Ein lokaler Test sollte das Gesamtsystem bewerten und sich nicht darauf beschränken, ob eine Antwort plausibel klingt. Beginnen Sie mit einer klar abgegrenzten Aufgabe, einer kontrollierten Umgebung und einem beobachtbaren Ergebnis. Legen Sie fest, welche Ausgangszustände zulässig sind, welche Schritte erlaubt sind und welche Bedingungen zum Abbruch führen. Protokollieren Sie Interpretation, vorgeschlagenen Plan, Validierungsentscheidung und ausgeführte Bewegung getrennt. So lässt sich nachvollziehen, an welcher Stelle ein Fehler entstanden ist.
Beziehen Sie schrittweise kontrollierte Veränderungen ein, die für die vorgesehene Umgebung relevant sind, etwa andere Positionen, Verdeckungen oder unvollständige Anweisungen. Führen Sie diese Variationen jedoch graduell und kontrolliert ein. Ein unbekannter Zustand sollte beim ersten Test keine Bewegung mit möglichen Folgen auslösen. Prüfen Sie die Antwort zunächst in einem Beobachtungs- oder Simulationsmodus, sofern die Integration das zulässt, und verlangen Sie für potenziell schädliche Aktionen eine menschliche Prüfung oder deterministische Regeln. Das sind Empfehlungen für die Evaluierung und keine Aussagen über Fähigkeiten, die ER 2 zugeschrieben werden.
Vereinbaren Sie vor einer Ausweitung des Einsatzes überprüfbare Abnahmekriterien: die Abschlussrate unter festgelegten Bedingungen, Interpretationsfehler, vom Validator zurückgewiesene Pläne, Stopps, menschliche Eingriffe und Bewegungsabweichungen. Die Entscheidung muss nicht auf einen einzigen Durchschnittswert reduziert werden. Ein seltener, aber schwerwiegender Fehler kann wichtiger sein als zahlreiche erfolgreich erledigte Aufgaben. Die Abnahme sollte Kriterien dafür enthalten, den Einsatz einzuschränken oder auszusetzen, falls Fehler außerhalb der vereinbarten Grenzen auftreten.
Praktischer Ablauf für eine kontrollierte Evaluierung
- 01Eine klar begrenzte Aufgabe und Umgebung festlegen; Ausgangszustände, erwartetes Ergebnis und Abbruchbedingungen definieren.
- 02Eingaben, Interpretation und Plan protokollieren, bevor eine Bewegung freigegeben wird; die für die Prüfung jeder Entscheidung nötigen Daten aufbewahren.
- 03Zunächst mit Überwachung und ohne physische Folgen testen, sofern die Konfiguration dies ermöglicht; anschließend begrenzte Bewegungen mit unabhängigen Kontrollen freigeben.
- 04Variationen schrittweise einführen und Fehler, Zurückweisungen, Eingriffe und Stopps protokollieren – nicht nur abgeschlossene Aufgaben.
- 05Nur Szenarien freigeben, die schriftlich festgelegte Kriterien erfüllen; die Überwachung fortführen und bei Änderungen an Modell, API, Roboter oder Umgebung erneut evaluieren.
Fazit: Das Modell zu testen heißt nicht, seine Produktionsleistung zu zertifizieren
Die verfügbare Evidenz erlaubt es, Gemini Robotics ER 2 als Vision-Language-Modell für die Robotik zu beschreiben, dem Google die Planung mehrstufiger Aufgaben zuschreibt. Die motorische Ausführung ist laut Beschreibung davon getrennt und einem nachgelagerten System zugeordnet. Außerdem lässt sich festhalten, dass Google bessere Ergebnisse als ER 1.6 und andere Modelle bei Safety Instruction Following und Human Proximity ankündigt. Mit den abgerufenen Informationen lassen sich jedoch weder die Prüfprotokolle rekonstruieren noch Punktwerte verifizieren, die diese Verbesserungen quantifizieren würden.
Für ein technisches Team reicht das aus, um eine Evaluierungshypothese zu formulieren, nicht aber, um eine Produktionsentscheidung abzuschließen. Der Test muss klären, ob das Modell die relevanten Eingaben interpretiert, Pläne vorschlägt, die das System validieren kann, und sich mit geeigneten Kontrollen in den konkreten Roboter integrieren lässt. Sicherheit und Zuverlässigkeit müssen in der tatsächlich eingesetzten Architektur gemessen werden, mit vom Team definierten physischen Grenzen und Überwachungsverfahren.
Auch der Zugang zu offizieller Plattform- und API-Dokumentation klärt den Verfügbarkeitsstatus, die Nutzungsbedingungen und den anwendbaren Preis nicht vollständig. Diese Angaben müssen direkt im aktuellen Kanal geprüft werden, bevor Kosten geschätzt oder Integrationsvorhaben zugesagt werden. Kurz gesagt: ER 2 verdient eine klar abgegrenzte Evaluierung, wenn die beschriebenen Fähigkeiten zum Problem passen. Die hier überprüfbare Dokumentation und die Benchmark-Ankündigung rechtfertigen jedoch nicht die Annahme, dass das Modell physische Aufgaben im Produktionseinsatz zuverlässig ausführen wird.
Offene Fragen
- Der aktuelle Verfügbarkeitsstatus, die Modellkennung, die Zugangsbedingungen und die geltenden Einschränkungen konnten nicht im Detail bestätigt werden.
- Ein spezifischer offizieller Tarif für Gemini Robotics ER 2 konnte nicht verifiziert werden.
- Die verfügbaren Informationen erläutern nicht sämtliche Ein- und Ausgaben, Vorgänge und Unterschiede zwischen Interactions API und generateContent.
- Für die angekündigten Verbesserungen bei Safety Instruction Following und Human Proximity liegen keine Punktwerte, Stichprobengröße, vollständigen Protokolle oder vergleichbaren Bedingungen vor.
- Das geprüfte Material reicht nicht aus, um die spezifischen Grenzen und Gegenmaßnahmen der ER-2-Model-Card aufzulisten.
- Physische Sicherheit und Produktionsleistung lassen sich nicht ohne Tests mit dem konkreten Roboter, seinen Sensoren, dem Controller und der jeweiligen Umgebung ableiten.
Weiter entdecken
Verwendete Quellen
Korrekturen und Transparenz
Wenn du falsche oder veraltete Angaben findest, sende uns die Seite und die zu prüfende Quelle.
Korrektur vorschlagen