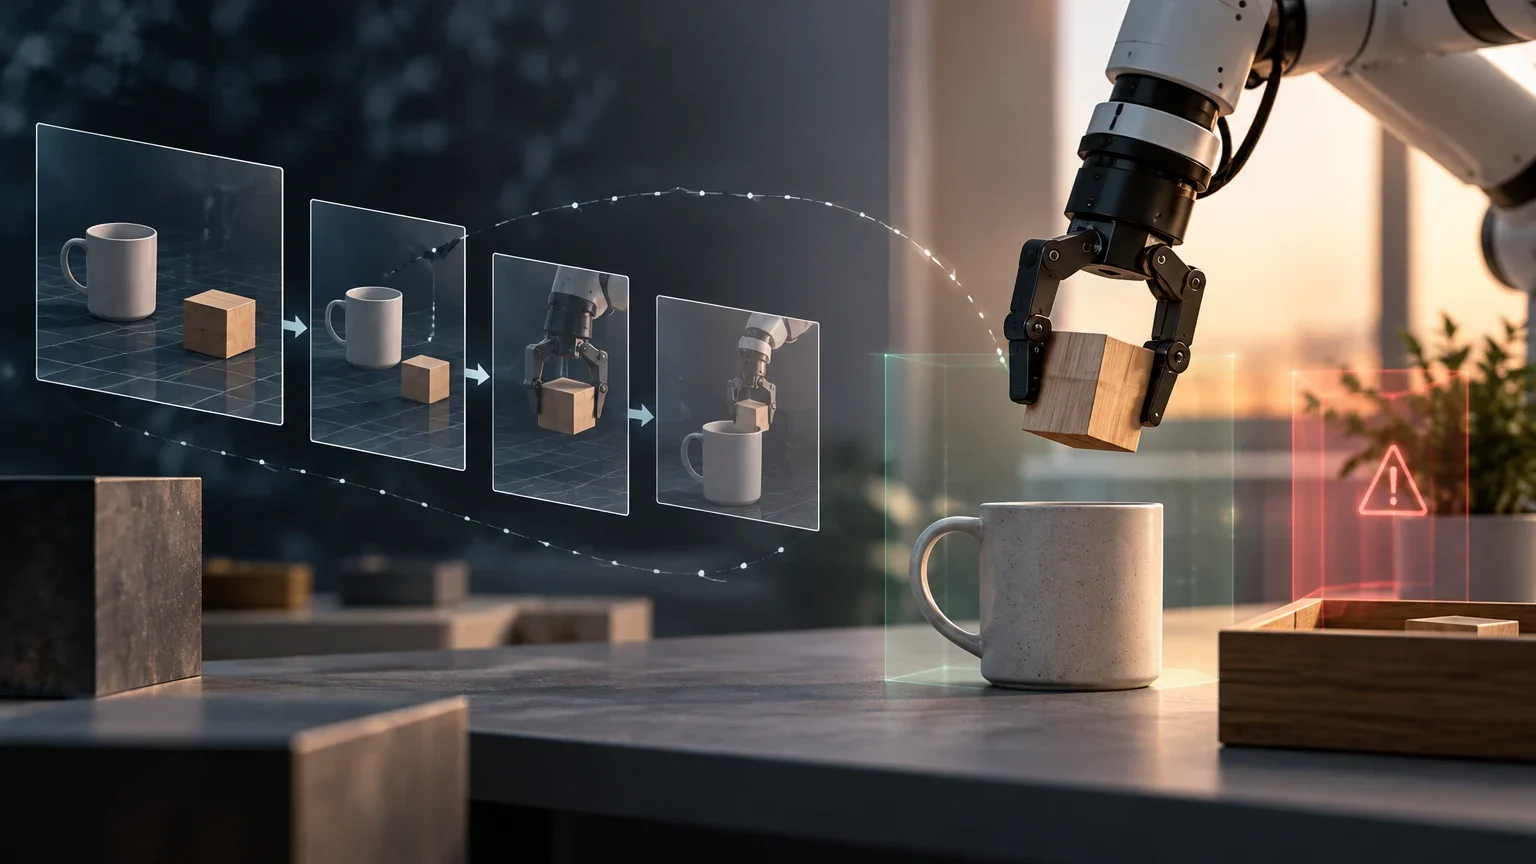
Qu’est-ce que Gemini Robotics ER 2 et que signifie le raisonnement incarné ?
Gemini Robotics ER 2 est un modèle de vision et de langage conçu pour des applications robotiques. Dans ce contexte, ER signifie embodied reasoning, ou « raisonnement incarné » : l’interprétation d’informations relatives à un environnement physique et le raisonnement associé à une tâche dans cet environnement. La documentation officielle présente les modèles Gemini Robotics ER comme des modèles qui permettent aux robots de percevoir le monde physique et d’interagir avec lui. Pour ER 2, la page du modèle attribue au système la planification de tâches en plusieurs étapes et distingue cette fonction de l’exécution motrice ultérieure, confiée à un système de niveau inférieur.
Cette distinction est importante : « raisonner sur une tâche robotique » ne signifie pas « déplacer un robot de façon autonome et sûre ». La formulation disponible étaye l’idée que le modèle peut participer à une chaîne d’interprétation et de planification. À elle seule, elle ne prouve ni que le modèle commande directement les moteurs, ni qu’une séquence proposée est exécutable par n’importe quelle plateforme, ni qu’une tâche sera accomplie avec un taux de réussite donné.
Il est donc préférable de considérer ER 2 comme un composant potentiel d’une architecture, plutôt que comme la spécification complète d’un robot. La perception peut dépendre de la caméra et du format d’entrée ; l’exécution, des contrôleurs, des capteurs et des limites physiques ; et la supervision, des décisions d’intégration prises en dehors du modèle. Les informations examinées ne suffisent pas à établir quelles combinaisons de matériel, de logiciels et d’environnement ont été validées de bout en bout.
Distinguer perception, planification et mouvement
Pour analyser le rôle du modèle, il est utile de répartir le système en responsabilités observables. Tout d’abord, une entrée visuelle doit représenter suffisamment bien la scène pour la tâche : les objets, les positions pertinentes, les obstacles ou les changements. Ensuite, un composant interprète l’instruction et détermine quelles étapes pourraient mener à l’objectif. Enfin, un contrôleur de niveau inférieur convertit les instructions ou références en mouvement physique. La documentation consultée décrit la fonction de planification d’ER 2 et sa séparation d’avec l’exécution, mais les extraits disponibles ne précisent pas tous les détails de cette interface.
Cette décomposition évite d’attribuer au modèle des résultats qui dépendent du système dans son ensemble. Si un objet n’est pas détecté en raison d’une occultation, une décision ultérieure peut être inadéquate, même si le raisonnement formulé semble cohérent. Si le plan est raisonnable, le contrôleur peut ne pas parvenir à l’exécuter en raison de limites de portée, de précision ou de configuration. Et si le contrôleur effectue le mouvement, il reste nécessaire de vérifier qu’aucune situation dangereuse ne s’est produite pendant l’action.
Le flux présenté ci-dessous est un guide d’analyse, et non une description exhaustive de l’implémentation de Google. Les équipes devraient identifier le composant qui reçoit chaque donnée, celui qui produit chaque décision et les contrôles qui empêchent une proposition non validée d’atteindre l’actionneur. Sans cette répartition, les erreurs risquent de se dissimuler derrière des catégories générales telles que « défaillance du modèle » ou « défaillance du robot ».
Chaîne de responsabilités à évaluer
- 01Entrée et observation : consigner les images, les instructions et les autres données reçues par le système, ainsi que les conditions de capture.
- 02Interprétation et plan : enregistrer l’instruction comprise, les étapes proposées et toute incertitude signalée par le système.
- 03Validation : vérifier que le plan respecte les limites opérationnelles et les règles de sécurité définies par l’équipe avant d’autoriser un mouvement.
- 04Exécution et supervision : attribuer le mouvement au contrôleur concerné, consigner l’état du robot et interrompre ou réexaminer l’action en cas d’écart.
Capacités documentées et questions sur l’API
La documentation de l’Interactions API de Gemini Robotics ER présente la famille comme un ensemble de modèles de vision et de langage permettant aux robots de percevoir le monde physique et d’interagir avec lui, et mentionne ER 2 dans ce contexte. Une autre page officielle décrit une possibilité d’utilisation via generateContent. L’existence d’une documentation pour plusieurs interfaces ne permet pas, sans examen de leurs spécifications complètes, de conclure qu’elles offrent toutes les mêmes opérations, formats, limites ou comportements pour ER 2.
La page officielle du modèle attribue à ER 2 la planification de tâches en plusieurs étapes. Il s’agit d’une description de capacité, et non d’un protocole d’évaluation ni d’une liste exhaustive de tâches approuvées. On ne peut pas non plus en déduire que le modèle sait traiter n’importe quelle instruction ambiguë, fonctionne avec n’importe quelle caméra ou produit une trajectoire motrice prête à être exécutée. Les détails sur les entrées, les sorties, les appels d’outils et la gestion des erreurs doivent être vérifiés dans la documentation actuelle de l’API choisie.
Avant d’intégrer le modèle, l’équipe devrait répondre à des questions concrètes : quelle est la structure de la réponse ? Le modèle peut-il exprimer une incertitude ou demander une précision ? Quels outils peuvent être appelés, et avec quelles autorisations ? Comment un plan invalide est-il représenté ? Que se passe-t-il en cas de réponse incomplète ou d’interruption du réseau ? Les informations fournies pour cette analyse ne permettent pas de répondre à toutes ces questions. Elles ne doivent pas devenir des hypothèses d’implémentation au seul motif qu’une page décrit une interaction avec le monde physique.
Conclusions possibles et points à vérifier
| Sujet | Conclusion étayée | Vérification nécessaire |
|---|---|---|
| Type de modèle | Google le décrit comme un modèle de vision et de langage pour la robotique. | Entrées exactes, formats pris en charge et exigences relatives à l’environnement d’utilisation. |
| Planification | La page d’ER 2 indique qu’il planifie des tâches en plusieurs étapes. | Tâches concrètes, conditions de réussite et résultats reproductibles. |
| Exécution motrice | La description distingue la planification de l’exécution par un système de niveau inférieur. | Interface, contrôleur, contraintes physiques et validation avant le mouvement. |
| API et accès | Une documentation officielle existe pour l’Interactions API et generateContent. | État actuel, identifiant, autorisations, quotas et différences entre les interfaces. |
Limites, mesures d’atténuation et sécurité physique
La fiche de modèle de Gemini Robotics ER 2 est la source pertinente pour consulter les limites connues et les mesures d’atténuation. Toutefois, les éléments vérifiables disponibles pour cet article confirment seulement que la fiche est consacrée à ER 2 et que les fiches de modèles visent à fournir des informations sur les limites et les mesures d’atténuation. Ils ne permettent pas d’énumérer de façon rigoureuse des risques précis, des conditions d’évaluation ou des mesures spécifiques à cette version. Il serait donc inapproprié de lui attribuer des contrôles déterminés sans examiner la fiche dans son intégralité.
Il importe également de distinguer une mesure d’atténuation d’une garantie. Un avertissement, un filtre ou une évaluation peut réduire certains risques dans certaines conditions, mais ne certifie pas la sécurité de l’ensemble d’une installation robotique. La sécurité physique dépend, entre autres, du robot, de l’espace de travail, des capteurs, des vitesses, des outils fixés et des mécanismes d’arrêt. Il s’agit d’une considération d’ingénierie liée au déploiement, et non d’une affirmation selon laquelle la documentation d’ER 2 aurait validé ces aspects.
Une équipe devrait maintenir les contrôles essentiels en dehors d’une instruction en langage libre adressée au modèle. Par exemple, l’autorisation de lancer un mouvement, la limitation de la force ou de la vitesse et l’arrêt en cas d’intrusion dans une zone de travail nécessitent des mécanismes dont la réponse peut être vérifiée dans le système déployé. Cette recommandation ne signifie pas que le modèle est inutile ; elle signifie qu’une sortie générée doit être traitée comme une proposition soumise à des validations explicites avant de devenir un mouvement.
Que signifie l’affirmation sur Safety Instruction Following et Human Proximity ?
Google a annoncé des améliorations d’ER 2 par rapport à ER 1.6 et à d’autres modèles dans les domaines Safety Instruction Following et Human Proximity. Cette comparaison doit être attribuée au fabricant. La source de l’annonce permet d’identifier cette affirmation de Google, mais les informations issues des recherches disponibles ne fournissent ni scores numériques, ni taille d’échantillon, ni tâches exactes, ni définition opérationnelle des mesures, ni conditions d’exécution. Sans ces éléments, il est impossible de déterminer l’ampleur de l’amélioration, de savoir si les différences sont pertinentes pour un cas d’usage précis ou de vérifier si les conditions sont comparables entre systèmes.
Le nom des catégories ne suffit pas non plus à reconstituer le protocole. « Safety Instruction Following » peut désigner une tâche définie de suivi d’instructions de sécurité, tandis que « Human Proximity » évoque une évaluation liée à la proximité humaine ; mais il ne faut pas déduire de ces seuls intitulés quels scénarios, distances, mouvements ou seuils ont été utilisés. Il faudrait disposer de la page complète des résultats et des détails méthodologiques pour interpréter les mesures.
Une évaluation rigoureuse doit préserver cette distinction entre annonce et données quantitatives vérifiables. L’affirmation est utile pour déterminer les questions à poser ou les tests à reproduire, mais elle ne permet pas de promettre une baisse des incidents ni d’extrapoler les performances à un autre robot. Elle ne permet pas non plus de conclure qu’ER 2 est plus sûr dans toutes les situations : même confirmée en détail, la comparaison publiée ne porterait que sur les tâches et les conditions spécifiées.
Interpréter avec prudence la comparaison annoncée
| Élément | Ce que l’on sait | Ce qui manque pour évaluer le résultat |
|---|---|---|
| Modèles comparés | Google mentionne ER 1.6 et d’autres modèles. | Identité et versions de tous les modèles comparés, ainsi qu’une configuration équivalente. |
| Catégories | L’annonce mentionne Safety Instruction Following et Human Proximity. | Définition de chaque tâche, critères de notation et scénarios inclus. |
| Résultats | Google affirme qu’ER 2 obtient de meilleurs résultats. | Scores, taille de l’échantillon, variabilité et données permettant de reproduire la comparaison. |
| Application à un robot | L’affirmation peut orienter une évaluation locale. | Tests sur le matériel, les capteurs, l’environnement et les procédures de sécurité propres à chaque déploiement. |
Accès, disponibilité et prix : ce qui ne peut pas être confirmé
Google Cloud publie une page de documentation sur Gemini Robotics ER 2 au sein de Gemini Enterprise Agent Platform, et Google propose de la documentation pour les interfaces Interactions API et generateContent. Ces références montrent qu’il existe une documentation officielle liée à des canaux de plateforme et d’API. À elles seules, elles ne permettent pas de confirmer l’état de disponibilité actuel pour tous les utilisateurs, les conditions d’accès, l’identifiant exact à invoquer, les quotas ou les restrictions applicables.
Nous ne disposons pas non plus ici d’un tarif officiel vérifiable propre à Gemini Robotics ER 2. Il ne faut pas déduire son prix à partir des tarifs d’autres modèles, d’une interface différente ou d’une estimation tierce. Le coût peut dépendre du canal, des unités facturées et des conditions applicables, mais les éléments disponibles pour cet article n’établissent pas ces détails. Avant d’établir un budget, il faut consulter la page actuelle du canal choisi et confirmer que le tarif correspond bien au modèle et à la modalité d’utilisation concernés.
La même prudence s’impose pour les limites d’utilisation et les conditions d’accès. La présence d’une documentation ne signifie pas que le modèle est disponible librement ou pour tous. Une équipe qui souhaite savoir si elle peut commencer un essai devrait consulter la console ou la documentation officielle appropriée, consigner la date et la région de consultation et obtenir confirmation des conditions applicables. En l’absence de cette vérification, la conclusion correcte est que l’accès et le prix ne sont pas confirmés, et non qu’ils sont gratuits, publics ou identiques d’une plateforme à l’autre.
Comment concevoir un test d’acceptation utile
Un test local doit évaluer le système complet, et non se limiter à déterminer si une réponse semble raisonnable. Commencez par une tâche délimitée, un environnement contrôlé et un résultat observable. Définissez les états initiaux considérés comme valides, les étapes autorisées et les conditions qui imposent l’arrêt du test. Distinguez les journaux de l’interprétation, du plan proposé, de la décision de validation et du mouvement exécuté ; vous pourrez ainsi localiser l’origine d’une défaillance.
Incluez progressivement des variations pertinentes pour l’environnement visé, comme des changements de position, des occultations ou des instructions incomplètes. Introduisez-les de façon contrôlée. Ne laissez pas le premier test d’une situation inconnue entraîner un mouvement physique aux conséquences possibles. Si la configuration du système le permet, vérifiez d’abord la réponse en mode observation ou simulation, puis exigez une validation humaine ou des règles déterministes pour les actions susceptibles de causer des dommages. Il s’agit de recommandations d’évaluation, et non de capacités attribuées à ER 2.
Avant d’élargir l’utilisation, convenez de critères d’acceptation auditables : taux d’achèvement dans des conditions spécifiées, erreurs d’interprétation, plans rejetés par le validateur, arrêts, interventions humaines et écarts de mouvement. Il n’est pas nécessaire de réduire la décision à une moyenne unique. Une défaillance rare mais grave peut être plus importante que de nombreuses tâches correctement réalisées. L’acceptation doit aussi définir les critères de restriction ou de retrait du système si des erreurs dépassant les limites convenues sont observées.
Étapes pratiques pour une évaluation contrôlée
- 01Définir une tâche et un environnement circonscrits ; préciser les états initiaux, le résultat attendu et les conditions d’arrêt.
- 02Consigner les entrées, l’interprétation et le plan avant d’autoriser le mouvement ; conserver les données nécessaires à l’examen de chaque décision.
- 03Commencer par un test supervisé, sans conséquences physiques lorsque la configuration le permet ; autoriser ensuite des mouvements limités, avec des contrôles indépendants.
- 04Introduire progressivement des variations et consigner les défaillances, les rejets, les interventions et les arrêts, et pas seulement les tâches accomplies.
- 05N’approuver que les scénarios qui satisfont à des critères écrits ; maintenir la supervision et réévaluer le système en cas de changement de modèle, d’API, de robot ou d’environnement.
Conclusion : tester le modèle ne revient pas à certifier ses performances en production
Les éléments disponibles permettent de décrire Gemini Robotics ER 2 comme un modèle de vision et de langage pour la robotique auquel Google attribue la planification de tâches en plusieurs étapes, distincte de l’exécution motrice confiée à un système de niveau inférieur. Ils permettent également de signaler que Google annonce de meilleurs résultats qu’ER 1.6 et que d’autres modèles dans les domaines Safety Instruction Following et Human Proximity. Avec les informations récupérées, ils ne permettent pas de reconstituer les protocoles ni de vérifier des scores quantifiant ces améliorations.
Pour une équipe technique, ces éléments suffisent à formuler une hypothèse à tester, mais pas à prendre une décision définitive de mise en production. Le test doit déterminer si le modèle interprète les entrées pertinentes, propose des plans que le système peut valider et s’intègre à des contrôles adaptés au robot concerné. La sécurité et la fiabilité doivent être mesurées sur l’architecture déployée, avec des limites physiques et des procédures de supervision définies par l’équipe.
La documentation officielle sur la plateforme et les API ne clarifie pas non plus entièrement l’état de disponibilité, les conditions d’utilisation ou le prix applicable. Ces données doivent être vérifiées directement auprès du canal en vigueur avant d’estimer les coûts ou de s’engager dans une intégration. En somme, ER 2 mérite une évaluation circonscrite si les capacités décrites correspondent au problème rencontré. Mais la documentation et les annonces de benchmarks vérifiables ici ne justifient pas de supposer que le modèle exécutera des tâches physiques de manière fiable en production.
Questions ouvertes
- L’état actuel de disponibilité, l’identifiant du modèle, les conditions d’accès et les restrictions applicables n’ont pas pu être confirmés en détail.
- Aucun tarif officiel propre à Gemini Robotics ER 2 n’a pu être vérifié.
- Les informations disponibles ne détaillent pas toutes les entrées, sorties, opérations et différences entre l’Interactions API et generateContent.
- Aucun score, aucune taille d’échantillon, aucun protocole complet ni aucune condition comparable n’ont été trouvés pour les améliorations annoncées en Safety Instruction Following et Human Proximity.
- Les éléments vérifiés ne permettent pas d’énumérer les limites et mesures d’atténuation spécifiques de la fiche de modèle d’ER 2.
- Il est impossible de déduire la sécurité physique ou les performances en production sans essais du robot, de ses capteurs, de son contrôleur et de son environnement réels.
Poursuivre l’exploration
Sources consultées
Corrections et transparence
Si vous repérez une information incorrecte ou obsolète, envoyez-nous la page et la source à vérifier.
Proposer une correction