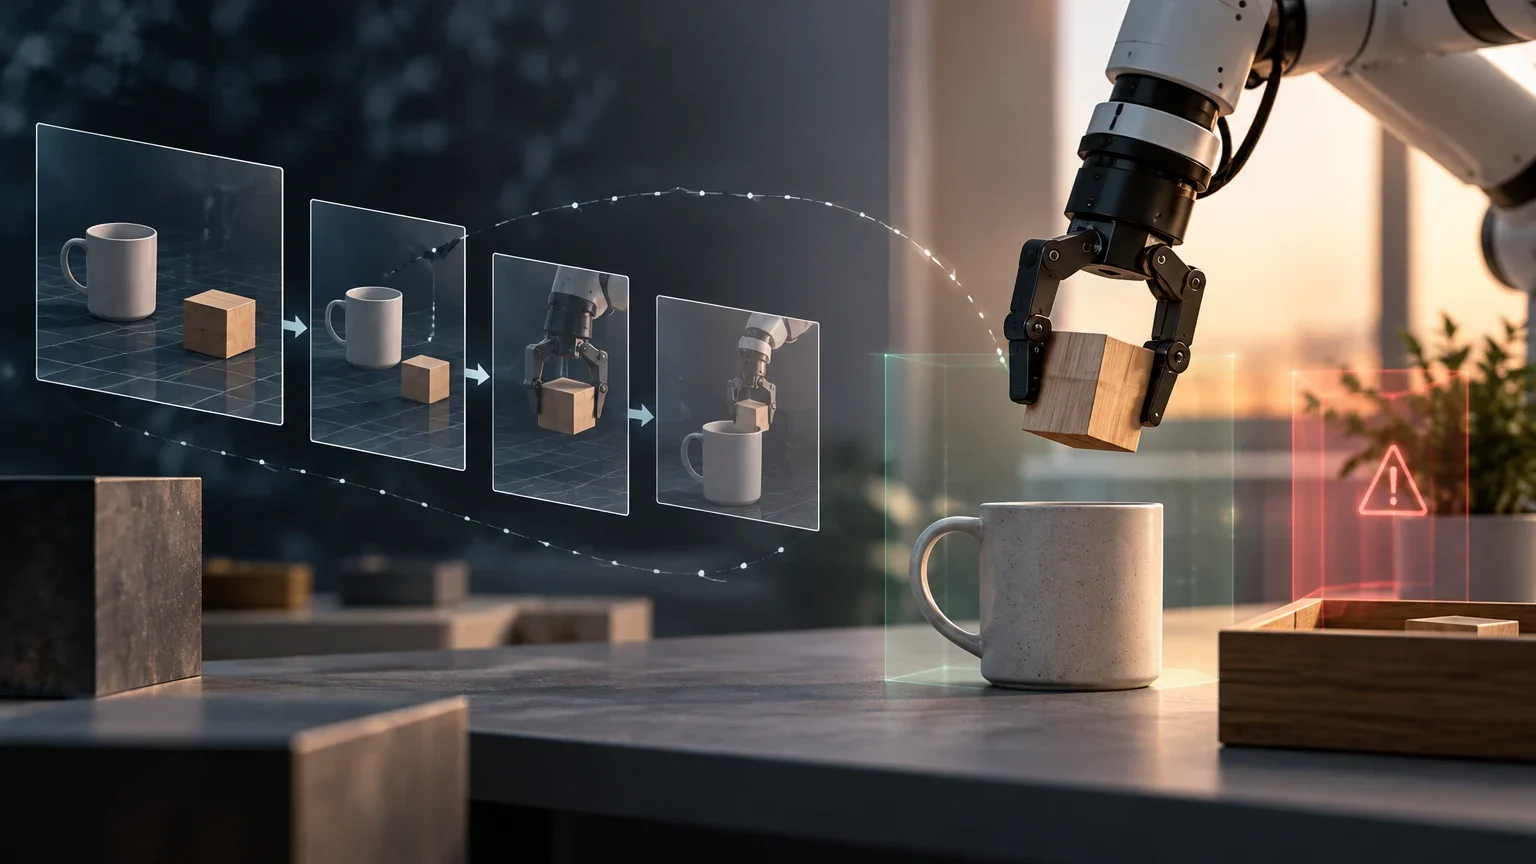
Che cos’è Gemini Robotics ER 2 e cosa significa ragionamento incorporato
Gemini Robotics ER 2 è un modello di visione e linguaggio orientato alle applicazioni robotiche. In questo contesto, ER significa embodied reasoning, ovvero ragionamento incorporato: l’interpretazione di informazioni relative a un ambiente fisico e il ragionamento su un’attività da svolgere in tale ambiente. La documentazione ufficiale descrive i modelli Gemini Robotics ER come modelli che consentono ai robot di percepire e interagire con il mondo fisico. Per ER 2, la pagina del modello attribuisce al sistema la pianificazione di attività articolate in più passaggi e distingue questa funzione dalla successiva esecuzione motoria, affidata a un sistema di livello inferiore.
La distinzione è importante perché «ragionare su un’attività robotica» non equivale a «muovere un robot in modo autonomo e sicuro». La descrizione disponibile supporta l’idea che il modello possa partecipare a una catena di interpretazione e pianificazione. Da sola, però, non dimostra che il modello controlli direttamente i motori, che una sequenza proposta sia eseguibile da qualsiasi piattaforma o che un’attività venga completata con un determinato tasso di successo.
È quindi opportuno considerare ER 2 come un possibile componente di un’architettura, non come la specifica completa di un robot. La percezione può dipendere dalla videocamera e dal formato dei dati in ingresso; l’esecuzione, da controller, sensori e limiti fisici; la supervisione, dalle decisioni d’integrazione prese al di fuori del modello. Le informazioni esaminate non bastano a stabilire quali combinazioni di hardware, software e ambiente siano state convalidate dall’inizio alla fine.
Distinguere percezione, pianificazione e movimento
Per analizzare il ruolo del modello, è utile suddividere il sistema in responsabilità osservabili. Per prima cosa, i dati visivi in ingresso devono rappresentare la scena in modo sufficientemente adeguato all’attività: oggetti, posizioni rilevanti, ostacoli o cambiamenti. Poi, un componente interpreta l’istruzione e decide quali passaggi potrebbero condurre all’obiettivo. Infine, un controller di livello inferiore traduce istruzioni o riferimenti in movimento fisico. La documentazione consultata descrive la funzione di pianificazione di ER 2 e la sua separazione dall’esecuzione, ma gli estratti disponibili non specificano tutti i dettagli di questa interfaccia.
Questa scomposizione evita di attribuire al modello risultati che dipendono dal sistema nel suo complesso. Se un oggetto non viene rilevato perché è occluso, una decisione successiva può risultare inadeguata anche se il ragionamento testuale appare coerente. Se il piano è ragionevole, il controller potrebbe non riuscire a eseguirlo per limiti di portata, precisione o configurazione. E anche quando è il controller a eseguire il movimento, resta necessario verificare che durante l’azione non si sia verificata una condizione pericolosa.
Il flusso seguente è una guida per l’analisi, non una descrizione esaustiva dell’implementazione di Google. I team dovrebbero individuare quale componente riceve ciascun dato, quale produce ogni decisione e quali controlli impediscono che una proposta non convalidata raggiunga l’attuatore. Senza questa attribuzione, gli errori possono restare nascosti dietro etichette generiche come «errore del modello» o «errore del robot».
Catena delle responsabilità da valutare
- 01Input e osservazione: documentare quali immagini, istruzioni e dati aggiuntivi riceve il sistema e in quali condizioni vengono acquisiti.
- 02Interpretazione e piano: registrare l’istruzione interpretata, i passaggi proposti e ogni eventuale incertezza comunicata dal sistema.
- 03Convalida: verificare che il piano rispetti i limiti operativi e le regole di sicurezza stabiliti dal team prima di autorizzare il movimento.
- 04Esecuzione e supervisione: attribuire il movimento al controller corrispondente, registrare lo stato del robot e interrompere o riesaminare l’azione in caso di deviazioni.
Capacità documentate e domande sull’API
La documentazione dell’Interactions API di Gemini Robotics ER presenta la famiglia come un insieme di modelli di visione e linguaggio che permettono ai robot di percepire e interagire con il mondo fisico, e cita ER 2 in questo contesto. Un’altra pagina ufficiale descrive una modalità d’uso tramite generateContent. La presenza di documentazione per più interfacce non consente di concludere, senza esaminarne le specifiche complete, che entrambe offrano le stesse operazioni, gli stessi formati, limiti o comportamenti per ER 2.
La pagina ufficiale del modello attribuisce a ER 2 la pianificazione di attività articolate in più passaggi. Si tratta di una descrizione delle capacità, non di un protocollo di valutazione né di un elenco esaustivo di attività approvate. Non permette neppure di dedurre che il modello sappia gestire qualsiasi istruzione ambigua, funzioni con qualsiasi videocamera o produca una traiettoria motoria pronta per essere eseguita. I dettagli relativi a input, output, chiamate agli strumenti e gestione degli errori devono essere verificati nella documentazione aggiornata dell’API scelta.
Prima di integrare il modello, il team dovrebbe trovare risposte a domande concrete: quale struttura ha la risposta? Il modello può esprimere incertezza o chiedere chiarimenti? Quali strumenti si possono invocare e con quali autorizzazioni? Come viene rappresentato un piano non valido? Cosa accade in caso di risposta incompleta o interruzione della rete? Le informazioni fornite per questa analisi non risolvono tutte queste questioni. Non dovrebbero diventare ipotesi d’implementazione solo perché una pagina descrive un’interazione con il mondo fisico.
Cosa si può concludere e cosa va verificato
| Tema | Conclusione supportata | Verifica ancora necessaria |
|---|---|---|
| Tipo di modello | Google lo descrive come modello di visione e linguaggio per la robotica. | Input esatti, formati supportati e requisiti dell’ambiente d’uso. |
| Pianificazione | La pagina di ER 2 indica che pianifica attività articolate in più passaggi. | Attività specifiche, condizioni di successo e risultati riproducibili. |
| Esecuzione motoria | La descrizione separa la pianificazione dall’esecuzione, affidata a un sistema di livello inferiore. | Interfaccia, controller, vincoli fisici e convalida prima del movimento. |
| API e accesso | Esiste documentazione ufficiale per Interactions API e generateContent. | Stato corrente, identificatore, autorizzazioni, quote e differenze tra le interfacce. |
Limiti, misure di mitigazione e sicurezza fisica
La scheda del modello Gemini Robotics ER 2 è la fonte pertinente per consultare i limiti noti e le misure di mitigazione. Tuttavia, il materiale verificabile disponibile per questo articolo conferma soltanto che la scheda è dedicata a ER 2 e che le schede dei modelli intendono fornire informazioni su limiti e mitigazioni. Non consente di elencare in modo rigoroso rischi specifici, condizioni di valutazione o misure proprie di questa versione. Non sarebbe quindi appropriato attribuire al modello controlli precisi senza esaminare la scheda completa.
È inoltre importante distinguere una mitigazione da una garanzia. Un’avvertenza, un filtro o una valutazione può ridurre determinati rischi in certe condizioni, ma non certifica il comportamento sicuro di un sistema robotico completo. La sicurezza fisica dipende, tra gli altri fattori, dal robot, dall’area di lavoro, dai sensori, dalle velocità, dagli strumenti montati e dai meccanismi di arresto. Questa è una considerazione ingegneristica relativa alla messa in opera, non un’affermazione secondo cui la documentazione di ER 2 abbia convalidato tutte queste dimensioni.
Un team dovrebbe mantenere i controlli critici al di fuori di un’istruzione in linguaggio libero rivolta al modello. Per esempio, l’autorizzazione ad avviare un movimento, la limitazione della forza o della velocità e l’arresto in caso d’intrusione in un’area di lavoro richiedono meccanismi la cui risposta possa essere verificata nel sistema effettivamente installato. Questa raccomandazione non significa che il modello sia privo di utilità: significa che un output generato va trattato come una proposta, sottoposta a convalide esplicite prima di trasformarsi in movimento.
Cosa significa l’affermazione su Safety Instruction Following e Human Proximity
Google ha annunciato miglioramenti di ER 2 rispetto a ER 1.6 e ad altri modelli nelle categorie Safety Instruction Following e Human Proximity. Il confronto va attribuito al produttore. La fonte dell’annuncio permette di identificare l’affermazione di Google, ma le informazioni disponibili nei risultati di ricerca non riportano punteggi numerici, dimensione del campione, attività esatte, definizione operativa delle metriche né condizioni di esecuzione. Senza questi elementi non è possibile determinare quanto sia migliorato il risultato, se le differenze siano rilevanti per un caso d’uso concreto o se le condizioni siano comparabili tra i sistemi.
I nomi delle categorie non bastano neppure a ricostruire il protocollo. «Safety Instruction Following» potrebbe riferirsi a un’attività definita di rispetto delle istruzioni di sicurezza, mentre «Human Proximity» suggerisce una valutazione legata alla vicinanza alle persone. Tuttavia, non bisogna dedurre dai nomi quali scenari, distanze, movimenti o soglie siano stati utilizzati. Per interpretare le metriche servirebbero la pagina completa dei risultati e i dettagli metodologici.
Una valutazione responsabile deve mantenere la distinzione tra un annuncio e prove quantitative verificabili. L’affermazione è utile per capire quali domande porre o quali test replicare, ma non consente di promettere una riduzione degli incidenti né di estrapolare le prestazioni a un robot diverso. Non permette neppure di concludere che ER 2 sia più sicuro in tutti gli scenari: anche se confermato nel dettaglio, il confronto pubblicato riguarderebbe soltanto le attività e le condizioni specificate.
Come leggere con prudenza il confronto annunciato
| Elemento | Cosa si sa | Cosa manca per valutare il risultato |
|---|---|---|
| Modelli di confronto | Google cita ER 1.6 e altri modelli. | Identità e versioni di tutti i modelli confrontati e configurazione equivalente. |
| Categorie | L’annuncio cita Safety Instruction Following e Human Proximity. | Definizione di ciascuna attività, criteri di punteggio e scenari inclusi. |
| Risultati | Google afferma che ER 2 ottiene risultati migliori. | Punteggi, dimensione del campione, variabilità e dati che consentano di riprodurre il confronto. |
| Applicazione a un robot | L’affermazione può orientare una valutazione locale. | Test sull’hardware, sui sensori, nell’ambiente e con le procedure di sicurezza di ciascuna installazione. |
Accesso, disponibilità e prezzo: cosa non si può confermare
Google Cloud pubblica una pagina di documentazione di Gemini Robotics ER 2 all’interno di Gemini Enterprise Agent Platform, e Google offre documentazione per le interfacce Interactions API e generateContent. Questi riferimenti mostrano l’esistenza di documentazione ufficiale collegata a canali di piattaforma e API. Da soli, però, non bastano a confermare lo stato di disponibilità corrente per tutti gli utenti, i requisiti di accesso, l’identificatore esatto da invocare, le quote o le restrizioni applicabili.
Non è inoltre disponibile, in questo caso, una tariffa ufficiale specifica per Gemini Robotics ER 2 che sia possibile verificare. Non si dovrebbe dedurre il prezzo dalle tariffe di altri modelli, da un’interfaccia diversa o da un calcolo di terzi. Il costo può dipendere dal canale, dalle unità fatturate e dalle condizioni applicabili, ma le informazioni disponibili per questo articolo non stabiliscono questi dettagli. Prima di definire un budget, è necessario consultare la pagina aggiornata del canale scelto e confermare che la tariffa riguardi il modello e la modalità d’uso specifici.
La stessa prudenza vale per i limiti d’uso e le condizioni di accesso. La presenza di documentazione non equivale a una disponibilità aperta o universale. Un team che deve decidere se avviare una prova dovrebbe verificare la console o la documentazione ufficiale pertinente, annotare la data e la regione della consultazione e ottenere conferma delle condizioni applicabili. In assenza di questa verifica, la conclusione corretta è che accesso e prezzo non sono confermati, non che il modello sia gratuito, accessibile a tutti o soggetto alle stesse condizioni su tutte le piattaforme.
Come progettare un test di accettazione utile
Un test locale dovrebbe misurare il sistema completo, non limitarsi a giudicare se una risposta appare ragionevole. Si comincia da un’attività ben delimitata, un ambiente controllato e un risultato osservabile. Occorre definire quali stati iniziali siano validi, quali passaggi siano consentiti e quali condizioni impongano di interrompere il test. È utile tenere separati i registri dell’interpretazione, del piano proposto, della decisione di convalida e del movimento eseguito: così sarà possibile individuare l’origine di un eventuale errore.
Includete variazioni pertinenti all’ambiente previsto, come cambiamenti di posizione, occlusioni o istruzioni incomplete, ma introducetele gradualmente e in modo controllato. Non lasciate che il primo test di una condizione sconosciuta comporti un movimento fisico con possibili conseguenze. Se la configurazione del sistema lo consente, verificate prima la risposta in modalità di sola osservazione o simulazione e richiedete una revisione umana o regole deterministiche per le azioni che potrebbero causare danni. Sono raccomandazioni di valutazione, non capacità attribuite a ER 2.
Prima di ampliare l’uso, concordate criteri di approvazione verificabili: tasso di completamento nelle condizioni specificate, errori d’interpretazione, piani respinti dal validatore, arresti, interventi umani e deviazioni del movimento. Non è necessario ridurre la decisione a una sola media. Un errore raro ma grave può contare più di molte attività completate correttamente. I criteri di accettazione dovrebbero includere le condizioni per limitare o ritirare il sistema qualora si osservino errori al di fuori dei limiti concordati.
Sequenza pratica per una valutazione controllata
- 01Definire un’attività e un ambiente circoscritti; specificare gli stati iniziali, il risultato atteso e le condizioni di arresto.
- 02Registrare input, interpretazione e piano prima di consentire il movimento; conservare i dati necessari per riesaminare ogni decisione.
- 03Se la configurazione lo consente, iniziare con supervisione e senza conseguenze fisiche; poi abilitare movimenti limitati, mantenendo controlli indipendenti.
- 04Introdurre gradualmente le variazioni e registrare errori, rifiuti, interventi e arresti, non soltanto le attività completate.
- 05Approvare solo gli scenari che soddisfano criteri scritti; mantenere la supervisione e ripetere la valutazione quando cambiano modello, API, robot o ambiente.
Conclusione: testare il modello non significa certificarne le prestazioni in produzione
Le informazioni disponibili consentono di descrivere Gemini Robotics ER 2 come un modello di visione e linguaggio per la robotica al quale Google attribuisce la pianificazione di attività articolate in più passaggi, separata dall’esecuzione motoria affidata a un sistema di livello inferiore. Consentono inoltre di segnalare che Google annuncia risultati migliori rispetto a ER 1.6 e ad altri modelli nelle categorie Safety Instruction Following e Human Proximity. Con i dati recuperati, però, non è possibile ricostruire i protocolli né verificare punteggi che quantifichino tali miglioramenti.
Per un team tecnico, questo basta a formulare un’ipotesi da sottoporre a valutazione, non a prendere una decisione definitiva per la produzione. Il test deve stabilire se il modello interpreta gli input rilevanti, propone piani che il sistema è in grado di convalidare e si integra con controlli adeguati allo specifico robot. Sicurezza e affidabilità devono essere misurate nell’architettura effettivamente installata, con limiti fisici e procedure di supervisione definiti dal team.
La documentazione ufficiale di piattaforme e API non chiarisce del tutto nemmeno lo stato di disponibilità, le condizioni d’uso o il prezzo applicabile. Questi dati vanno verificati direttamente sul canale aggiornato prima di stimare i costi o impegnarsi in un’integrazione. In sintesi: ER 2 merita una valutazione circoscritta se le capacità descritte sono pertinenti al problema, ma la documentazione e le affermazioni sui benchmark verificabili in questo caso non giustificano l’ipotesi che il modello esegua attività fisiche in modo affidabile in produzione.
Questioni aperte
- Non è stato possibile confermare nel dettaglio lo stato di disponibilità corrente, l’identificatore del modello, le condizioni di accesso o le restrizioni applicabili.
- Non è stata verificata una tariffa ufficiale specifica per Gemini Robotics ER 2.
- Le informazioni disponibili non descrivono tutti gli input, gli output, le operazioni e le differenze tra Interactions API e generateContent.
- Non sono disponibili punteggi, dimensione del campione, protocollo completo o condizioni comparabili per i miglioramenti annunciati in Safety Instruction Following e Human Proximity.
- Il materiale verificato non consente di elencare i limiti e le misure di mitigazione specifici della scheda del modello ER 2.
- Non è possibile dedurre la sicurezza fisica né le prestazioni in produzione senza test sul robot, sui suoi sensori, sul controller e sull’ambiente specifici.
Continua a esplorare
Fonti consultate
Correzioni e trasparenza
Se trovi un dato errato o non aggiornato, inviaci la pagina e la fonte da verificare.
Proponi una correzione