O que é o Gemini Robotics ER 2 e o que significa raciocínio incorporado
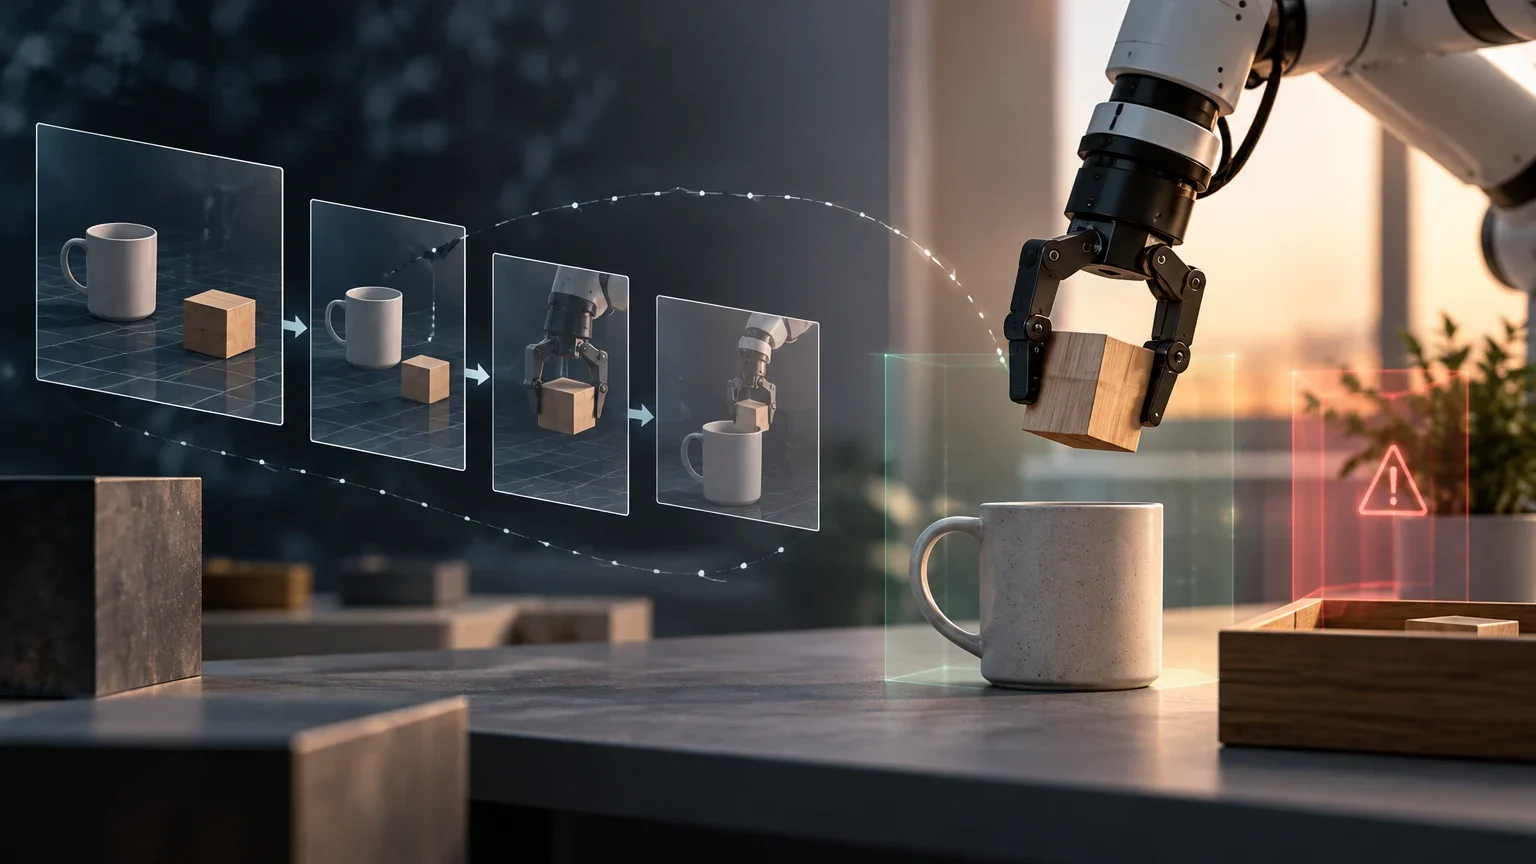
O Gemini Robotics ER 2 é um modelo de visão e linguagem voltado a aplicações de robótica. Nesse contexto, ER significa embodied reasoning, ou raciocínio incorporado: a interpretação de informações sobre um ambiente físico e o raciocínio relacionado a uma tarefa nesse ambiente. A documentação oficial descreve os modelos Gemini Robotics ER como modelos que permitem aos robôs perceber e interagir com o mundo físico. Para o ER 2, a página do modelo atribui ao sistema o planejamento de tarefas de várias etapas e distingue essa função da execução motora posterior, que cabe a um sistema de nível inferior.
Essa distinção é importante porque «raciocinar sobre uma tarefa robótica» não é sinônimo de «mover um robô de forma autônoma e segura». A descrição disponível sustenta que o modelo pode participar de uma sequência de interpretação e planejamento. Por si só, ela não demonstra que o modelo controle motores diretamente, que uma sequência proposta possa ser executada por qualquer plataforma ou que uma tarefa seja concluída com determinada taxa de sucesso.
Portanto, convém considerar o ER 2 um possível componente de uma arquitetura, não uma especificação completa de um robô. A percepção pode depender da câmera e do formato da entrada; a execução, de controladores, sensores e limites físicos; e a supervisão, de decisões de integração tomadas fora do modelo. As informações analisadas não bastam para determinar quais combinações de hardware, software e ambiente foram validadas de ponta a ponta.
Separar percepção, planejamento e movimento
Para analisar o papel do modelo, é útil dividir o sistema em responsabilidades observáveis. Primeiro, uma entrada visual precisa representar a cena com precisão suficiente para a tarefa: objetos, posições relevantes, obstáculos ou mudanças. Em seguida, um componente interpreta a instrução e decide quais etapas poderiam levar ao objetivo. Por fim, um controlador de nível inferior transforma instruções ou referências em movimento físico. A documentação consultada descreve a função de planejamento do ER 2 e a separação em relação à execução, mas os trechos disponíveis não especificam todos os detalhes dessa interface.
Essa decomposição evita atribuir ao modelo resultados que dependem do sistema completo. Se um objeto não for detectado por estar ocluído, uma decisão posterior pode ser inadequada, mesmo que o raciocínio textual pareça coerente. Se o plano for razoável, um controlador ainda pode não executá-lo por causa de limites de alcance, precisão ou configuração. E, mesmo quando o controlador realiza o movimento, continua sendo necessário verificar se surgiu uma situação perigosa durante a ação.
O fluxo abaixo é um guia de análise, não uma descrição exaustiva da implementação do Google. As equipes devem identificar qual componente recebe cada dado, qual componente produz cada decisão e quais controles impedem que uma proposta não validada chegue ao atuador. Sem essa atribuição, os erros podem ficar ocultos sob um rótulo genérico como «falha do modelo» ou «falha do robô».
Sequência de responsabilidades para avaliação
- 01Entrada e observação: documente quais imagens, instruções e dados adicionais o sistema recebe e em que condições são capturados.
- 02Interpretação e plano: registre a instrução interpretada, as etapas propostas e qualquer incerteza comunicada pelo sistema.
- 03Validação: verifique se o plano respeita os limites operacionais e as regras de segurança definidos pela equipe antes de autorizar o movimento.
- 04Execução e supervisão: atribua o movimento ao controlador correspondente, registre o estado do robô e interrompa ou revise a ação diante de desvios.
Capacidades documentadas e perguntas sobre a API
A documentação da Interactions API do Gemini Robotics ER apresenta a família como modelos de visão e linguagem que permitem aos robôs perceber e interagir com o mundo físico, e identifica o ER 2 nesse contexto. Outra página oficial descreve uma via de utilização por meio de generateContent. A existência de documentação para mais de uma interface não permite concluir, sem consultar as especificações completas, que ambas ofereçam as mesmas operações, formatos, limites ou comportamento para o ER 2.
A página oficial do modelo atribui ao ER 2 o planejamento de tarefas de várias etapas. Trata-se de uma descrição de capacidade, não de um protocolo de avaliação nem de uma lista exaustiva de tarefas aprovadas. Tampouco é possível inferir que o modelo resolva qualquer instrução ambígua, funcione com qualquer câmera ou produza uma trajetória motora pronta para execução. Os detalhes de entradas, saídas, chamadas de ferramentas e tratamento de erros precisam ser verificados na documentação atual da API escolhida.
Antes de integrar o modelo, a equipe deve responder a perguntas concretas: qual é a estrutura da resposta? O sistema pode expressar incerteza ou pedir esclarecimentos? Quais ferramentas podem ser acionadas e com quais permissões? Como um plano inválido é representado? O que acontece diante de uma resposta incompleta ou de uma interrupção da rede? As informações fornecidas para esta análise não respondem a todas essas perguntas. Não se deve transformar essas lacunas em premissas de implementação apenas porque uma página descreve uma interação com o mundo físico.
O que é possível concluir e o que precisa ser verificado
| Tema | Conclusão sustentada | Verificação pendente |
|---|---|---|
| Tipo de modelo | O Google o descreve como um modelo de visão e linguagem para robótica. | Entradas exatas, formatos aceitos e requisitos do ambiente de uso. |
| Planejamento | A página do ER 2 indica o planejamento de tarefas de várias etapas. | Tarefas específicas, condições de sucesso e resultados reproduzíveis. |
| Execução motora | A descrição separa o planejamento da execução por um sistema de nível inferior. | Interface, controlador, restrições físicas e validação antes do movimento. |
| API e acesso | Há documentação oficial para a Interactions API e generateContent. | Estado atual, identificador, permissões, cotas e diferenças entre as interfaces. |
Limites, mitigações e segurança física
A ficha do modelo Gemini Robotics ER 2 é a fonte adequada para consultar limitações conhecidas e medidas de mitigação. No entanto, o material verificável disponível para este artigo apenas confirma que a ficha é dedicada ao ER 2 e que as fichas de modelo se destinam a fornecer informações sobre limitações e mitigações. Ele não permite listar com rigor riscos específicos, condições de avaliação ou medidas próprias desta versão. Por isso, não seria apropriado atribuir controles determinados ao modelo sem examinar a ficha completa.
Também é importante diferenciar mitigação de garantia. Um aviso, filtro ou avaliação pode reduzir certos riscos em determinadas condições, mas não certifica o comportamento seguro de uma instalação robótica completa. A segurança física depende, entre outros fatores, do robô, da área de trabalho, dos sensores, das velocidades, das ferramentas acopladas e dos mecanismos de parada. Essa é uma consideração de engenharia para a implantação, não uma afirmação de que a documentação do ER 2 tenha validado essas dimensões.
Uma equipe deve manter os controles críticos fora de uma instrução livre dirigida ao modelo. Por exemplo, a autorização para iniciar um movimento, a limitação de força ou velocidade e a parada diante da entrada de alguém em uma zona de trabalho exigem mecanismos cuja resposta possa ser verificada no sistema implantado. Essa recomendação não significa que o modelo seja inútil; significa que uma saída gerada deve ser tratada como uma proposta, sujeita a validações explícitas antes de se transformar em movimento.
O que significa a afirmação sobre Safety Instruction Following e Human Proximity
O Google anunciou melhorias do ER 2 em Safety Instruction Following e Human Proximity em comparação com o ER 1.6 e outros modelos. Essa comparação deve ser atribuída ao fabricante. A fonte do anúncio permite identificar que o Google faz essa afirmação, mas as informações de busca disponíveis não fornecem pontuações numéricas, tamanho da amostra, tarefas exatas, definição operacional das métricas nem condições de execução. Sem esses elementos, não é possível determinar quanto o resultado melhorou, se as diferenças são relevantes para um caso de uso específico ou se as condições são comparáveis entre os sistemas.
Os nomes das categorias também não bastam para reconstruir o protocolo. «Safety Instruction Following» pode se referir a uma tarefa definida de seguimento de instruções de segurança, enquanto «Human Proximity» sugere uma avaliação relacionada à proximidade humana. Mas não devemos inferir, apenas a partir dos nomes, quais cenários, distâncias, movimentos ou limiares foram usados. Para interpretar as métricas, seriam necessários a página completa dos resultados e os detalhes metodológicos.
Uma avaliação responsável deve preservar essa distinção entre um anúncio e evidências quantitativas verificáveis. A afirmação é relevante para decidir que perguntas fazer ou quais testes replicar, mas não permite prometer uma redução de incidentes nem extrapolar o desempenho para outro robô. Tampouco permite concluir que o ER 2 seja mais seguro em todos os cenários: mesmo que a comparação publicada seja confirmada em detalhes, ela responderia apenas às tarefas e condições especificadas.
Leitura prudente da comparação anunciada
| Elemento | O que se sabe | O que falta para avaliar o resultado |
|---|---|---|
| Comparadores | O Google menciona o ER 1.6 e outros modelos. | Identidade e versões de todos os modelos comparados e configuração equivalente. |
| Categorias | O anúncio menciona Safety Instruction Following e Human Proximity. | Definição de cada tarefa, critérios de pontuação e cenários incluídos. |
| Resultados | O Google afirma que o ER 2 obtém resultados melhores. | Pontuações, tamanho da amostra, variabilidade e dados que permitam reproduzir a comparação. |
| Aplicação a um robô | A afirmação pode orientar uma avaliação local. | Testes no hardware, nos sensores, no ambiente e no procedimento de segurança de cada implantação. |
Acesso, disponibilidade e preço: o que não é possível confirmar
O Google Cloud publica uma página de documentação do Gemini Robotics ER 2 na Gemini Enterprise Agent Platform, e o Google oferece documentação para as interfaces Interactions API e generateContent. Essas referências mostram que existe documentação oficial vinculada a canais de plataforma e API. Por si sós, não bastam para confirmar o estado de disponibilidade atual para todos os usuários, os requisitos de acesso, o identificador exato a ser invocado, as cotas ou as restrições aplicáveis.
Também não há aqui uma tarifa oficial específica verificável para o Gemini Robotics ER 2. Não se deve deduzir o preço a partir das tarifas de outros modelos, de uma interface diferente ou de um cálculo de terceiros. O custo pode depender do canal, das unidades faturadas e das condições aplicáveis, mas esses detalhes não estão estabelecidos nas evidências disponíveis para este artigo. Antes de elaborar um orçamento, é preciso consultar a página atual do canal escolhido e confirmar que a tarifa corresponde exatamente ao modelo e à modalidade de uso.
A mesma cautela se aplica aos limites de utilização e às condições de acesso. A existência de documentação não equivale à disponibilidade aberta ou universal. Uma equipe que precise decidir se pode iniciar um teste deve verificar o console ou a documentação oficial correspondente, registrar a data e a região da consulta e confirmar os termos aplicáveis. Sem essa verificação, a conclusão correta é que o acesso e o preço não foram confirmados — não que sejam gratuitos, públicos ou iguais em todas as plataformas.
Como elaborar um teste de aceitação útil
Um teste local deve medir o sistema completo, em vez de se limitar a avaliar se uma resposta parece razoável. Comece com uma tarefa delimitada, um ambiente controlado e um resultado observável. Defina quais estados iniciais são válidos, quais etapas são permitidas e quais condições exigem a interrupção do teste. Mantenha separados os registros da interpretação, do plano proposto, da decisão de validação e do movimento executado; assim, será possível identificar onde ocorreu uma falha.
Inclua variações relevantes para o ambiente previsto, como mudanças de posição, oclusões ou instruções incompletas, mas introduza-as de forma gradual e controlada. Não permita que o primeiro teste de uma condição desconhecida envolva um movimento físico com consequências. Se a configuração do sistema de integração permitir, verifique primeiro a resposta em modo de observação ou simulação e exija revisão humana ou regras determinísticas para ações que possam causar danos. Essas são recomendações de avaliação, não capacidades atribuídas ao ER 2.
Antes de ampliar a utilização, estabeleça critérios de aprovação auditáveis: taxa de conclusão nas condições especificadas, erros de interpretação, planos rejeitados pelo validador, paradas, intervenções humanas e desvios de movimento. Não é necessário reduzir a decisão a uma única média. Uma falha rara, mas grave, pode ser mais importante do que muitas tarefas concluídas corretamente. A aceitação deve incluir critérios para restringir ou retirar o sistema caso sejam observados erros fora dos limites acordados.
Sequência prática para uma avaliação controlada
- 01Defina uma tarefa e um ambiente delimitados; especifique os estados iniciais, o resultado esperado e as condições de parada.
- 02Registre as entradas, a interpretação e o plano antes de permitir o movimento; preserve os dados necessários para revisar cada decisão.
- 03Teste primeiro com supervisão e sem consequências físicas, quando a configuração permitir; depois, habilite movimentos limitados com controles independentes.
- 04Introduza variações gradualmente e registre falhas, rejeições, intervenções e paradas, não apenas as tarefas concluídas.
- 05Aprove somente os cenários que atendam a critérios escritos; mantenha a supervisão e reavalie diante de mudanças no modelo, na API, no robô ou no ambiente.
Conclusão: testar o modelo não é certificar seu desempenho em produção
As evidências disponíveis permitem descrever o Gemini Robotics ER 2 como um modelo de visão e linguagem para robótica ao qual o Google atribui o planejamento de tarefas de várias etapas, separado da execução motora por um sistema de nível inferior. Também permitem registrar que o Google anuncia resultados melhores que os do ER 1.6 e de outros modelos em Safety Instruction Following e Human Proximity. Com as informações recuperadas, não é possível reconstruir os protocolos nem verificar pontuações que quantifiquem essas melhorias.
Para uma equipe técnica, isso basta para formular uma hipótese de avaliação, mas não para tomar uma decisão definitiva de produção. O teste deve determinar se o modelo interpreta as entradas relevantes, propõe planos que o sistema consegue validar e se integra aos controles adequados para o robô específico. A segurança e a confiabilidade precisam ser medidas na arquitetura implantada, com limites físicos e procedimentos de supervisão definidos pela equipe.
O acesso à documentação oficial de plataforma e API também não esclarece por completo a disponibilidade atual, as condições de uso ou o preço aplicável. Esses dados devem ser verificados diretamente no canal vigente antes de estimar custos ou assumir o compromisso de uma integração. Em resumo: o ER 2 merece uma avaliação delimitada se as capacidades descritas forem pertinentes ao problema, mas a documentação e o anúncio de benchmarks que podem ser confirmados aqui não justificam presumir que o modelo executará tarefas físicas de forma confiável em produção.
Questões em aberto
- Não foi possível confirmar em detalhes o estado atual de disponibilidade, o identificador do modelo, as condições de acesso ou as restrições aplicáveis.
- Não foi verificada uma tarifa oficial específica para o Gemini Robotics ER 2.
- As informações disponíveis não detalham todas as entradas, saídas, operações e diferenças entre a Interactions API e generateContent.
- Não há pontuações, tamanho da amostra, protocolo completo ou condições comparáveis para as melhorias anunciadas em Safety Instruction Following e Human Proximity.
- O material verificado não permite enumerar limitações e medidas de mitigação específicas da ficha do modelo ER 2.
- Não é possível inferir segurança física nem desempenho em produção sem testes com o robô, seus sensores, o controlador e o ambiente específicos.
Continue a explorar
Fontes consultadas
Correções e transparência
Se encontrar informação incorreta ou desatualizada, envie-nos a página e a fonte que devemos rever.
Propor uma correção